Mouvement plan d'une particule
Cours · physique (Première S, Liban), chapitre 5 · Liban, Première, série Sciences · le début du chapitre, la suite sur Adloun
En classe de Seconde, l'étude des mouvements s'est essentiellement concentrée sur des trajectoires rectilignes décrites par une seule coordonnée d'espace. Or la plupart des mouvements que nous observons dans la nature et dans les systèmes techniques s'effectuent dans un plan suivant des trajectoires courbes : un ballon de basket décrit un arc de parabole vers le panier, une voiture négocie un virage en épingle sur la route de Dahr el-Baïdar, les pales d'une éolienne tournent autour de leur moyeu, et un satellite artificiel décrit une orbite autour de la Terre.
Dans un tel mouvement curviligne plan, la vitesse est une grandeur vectorielle qui peut varier à la fois en valeur (le mobile accélère ou ralentit) et en direction (la trajectoire tourne). Ce cinquième chapitre introduit les outils vectoriels de la cinématique plane : le repérage cartésien permettant de dériver les vecteurs position , vitesse et accélération ; le repère mobile de Frenet qui dissocie dans le vecteur accélération la composante tangentielle (variation de la norme de la vitesse) et la composante normale (incurvation de la trajectoire de rayon de courbure ) ; puis la cinématique complète des mouvements circulaires uniforme (MCU) et uniformément varié (MCUV).
Programme : LB-1S
Capacités exigibles
- Choisir un référentiel et un repère d'espace ou de temps pour décrire un mouvement plan, exprimer le vecteur position , effectuer un changement d'origine du repère () et établir l'équation cartésienne de la trajectoire par élimination du paramètre temps .
- Définir l'abscisse curviligne sur une trajectoire orientée d'origine ainsi que le vecteur déplacement , et relier la vitesse algébrique au vecteur vitesse .
- Calculer par dérivation le vecteur vitesse et le vecteur accélération , et construire géométriquement et sur un enregistrement à table à coussin d'air.
- Utiliser le signe du produit scalaire pour déterminer si un mouvement est accéléré (), décéléré/retardé () ou uniforme ().
- Définir la base mobile de Frenet et exprimer les composantes tangentielle et normale du vecteur accélération, ainsi que le rayon de courbure .
- Définir, pour un mouvement circulaire de rayon , l'abscisse angulaire , l'abscisse curviligne , la vitesse angulaire et l'accélération angulaire , et utiliser les relations , et .
- Établir et exploiter les lois des mouvements circulaires uniforme (MCU) et uniformément varié (MCUV), ainsi que les lois de transmission sans glissement d'un mouvement circulaire par engrenages () et par courroie ().
5.1 Cinématique du point dans un repère cartésien
5.1.1 Référentiel, vecteur position, changement d'origine et abscisse curviligne
La cinématique est la branche de la mécanique qui étudie le mouvement d'un mobile (position, vitesse, accélération) sans se préoccuper des causes (forces) qui le produisent. Comme le mouvement a un caractère relatif, son étude exige de choisir au préalable :
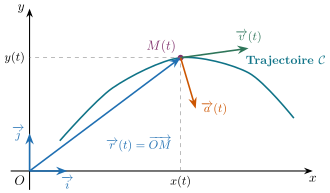
- un référentiel (solide de référence par rapport auquel on observe le mouvement, tel que le référentiel terrestre lié au laboratoire), muni d'un repère d'espace orthonormé — qui se réduit à lorsque le mouvement s'effectue dans un plan fixe (les vecteurs unitaires et étant constants en direction, en sens et en norme : et ) ;
- un repère de temps défini par une origine des dates () et une unité de durée (la seconde, ).
- À chaque instant , la position du mobile est repérée dans par son vecteur position :
dont la norme représente la distance du mobile à l'origine à l'instant (exprimée en mètres, ).
- Les deux fonctions du temps et sont appelées les équations paramétriques (ou lois horaires cartésiennes) du mouvement dans le repère .
- La trajectoire est la ligne géométrique formée par l'ensemble des positions successives occupées par le mobile . Son équation cartésienne (ou ) est une relation indépendante du temps entre et , obtenue en éliminant le paramètre entre et .
Si l'on passe d'un premier repère à un second repère de même base mais d'origine fixe , la relation de Chasles s'écrit pour toute position du mobile :
En projetant sur les axes parallèles et , les coordonnées de dans sont liées à ses coordonnées dans par :
Deux billes de billard entrent en collision en un point d'une table rectangulaire horizontale de longueur et de largeur . Dans le repère d'origine le coin , les coordonnées de sont et . Déterminons les coordonnées de dans le repère ayant pour origine le centre de la table.
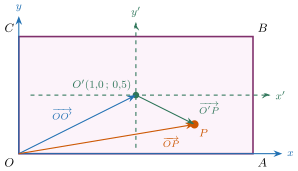
Le centre de la table a pour coordonnées dans : et , soit . D'après la relation de Chasles :
Les coordonnées d'un point dépendent donc du choix de l'origine du repère.
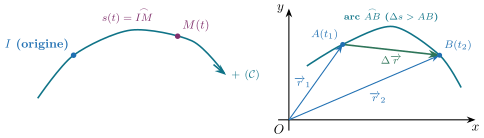
- Abscisse curviligne et équation horaire : en choisissant sur la trajectoire connue un point fixe comme origine et un sens positif de parcours, la position du mobile à l'instant est entièrement repérée par la mesure algébrique de l'arc , appelée abscisse curviligne :
La relation donnant l'abscisse curviligne en fonction du temps est appelée équation horaire du mouvement sur sa trajectoire.
- Vecteur déplacement : lorsque la particule passe de la position (à l'instant , vecteur position ) à la position (à l'instant , vecteur position ), le vecteur déplacement entre et est la variation du vecteur position :
Le vecteur déplacement est indépendant du choix de l'origine . De plus, sa norme (longueur du segment de droite ) est en général inférieure ou égale à la distance curviligne réellement parcourue le long de la trajectoire courbe.
Si une voiture parcourt une piste circulaire de rayon :
- entre deux points et diamétralement opposés (demi-tour), la distance curviligne parcourue vaut , tandis que le vecteur déplacement a pour norme la longueur du diamètre : ;
- lorsque la voiture effectue un tour complet (retour en ), la distance parcourue vaut , tandis que son vecteur déplacement est le vecteur nul ().