Deuxième loi de Newton et ses applications
Cours · physique (Première S, Liban), chapitre 6 · Liban, Première, série Sciences · le début du chapitre, la suite sur Adloun
Après avoir appris au chapitre précédent à décrire le mouvement plan d'une particule à l'aide des vecteurs position, vitesse et accélération, nous abordons maintenant la dynamique, science qui relie le mouvement aux causes qui le produisent ou le modifient : les forces. Formulée par Isaac Newton en 1687 dans ses Principia Mathematica, la deuxième loi de Newton — ou principe fondamental de la dynamique — constitue la pierre angulaire de toute la mécanique classique : une seule et même équation vectorielle, , gouverne aussi bien le glissement d'un skieur sur les pentes des Cèdres, le vol parabolique d'un ballon de football, la tenue de route d'une voiture dans un virage relevé que la révolution d'un satellite de télécommunications autour de la Terre.
Ce sixième chapitre énonce la deuxième loi de Newton dans un référentiel galiléen et expose la méthodologie rigoureuse de résolution d'un problème de mécanique. Nous l'appliquons successivement aux mouvements rectilignes (plan incliné avec ou sans frottement, systèmes de solides couplés par un fil et une poulie), au mouvement balistique d'un projectile dans le champ de pesanteur uniforme , à la dynamique des mouvements circulaires dans la base de Frenet (pendule conique, virage plat ou relevé, looping vertical), puis à la loi de la gravitation universelle et au mouvement circulaire des satellites terrestres.
Programme : LB-1S
Capacités exigibles
- Définir le vecteur quantité de mouvement d'une particule, énoncer la deuxième loi de Newton dans un référentiel galiléen () et décrire sa vérification expérimentale sur table à coussin d'air ( et colinéaires de même sens, ).
- Appliquer la méthode de résolution dynamique (choix du système, référentiel galiléen, bilan des forces extérieures, projection sur un repère cartésien ou dans la base de Frenet).
- Étudier le mouvement d'un solide sur un plan horizontal ou incliné d'un angle (sans frottement ou avec frottement solide ) et le mouvement de deux corps couplés par un fil inextensible sur une poulie.
- Interpréter l'expérience du tube de Newton ( indépendant de la masse dans le vide) et établir pour un projectile lancé dans le champ de pesanteur uniforme : les équations horaires et , l'équation cartésienne de la parabole de tir, la flèche et la portée horizontale (tir oblique ou largage horizontal depuis une altitude ).
- Projeter la deuxième loi de Newton dans la base de Frenet ( et ) pour étudier le pendule conique ( pour ), un virage plat ou relevé d'un angle , et une piste circulaire verticale.
- Définir les référentiels copernicien, héliocentrique et géocentrique, énoncer la loi de la gravitation universelle de Newton, exprimer le champ de gravitation , justifier que le plan orbital de tout satellite terrestre contient le centre de la Terre, et établir pour un satellite circulaire de rayon la vitesse orbitale , la période et les conditions de l'orbite géostationnaire.
- Énoncer et exploiter les trois lois de Kepler (loi des orbites elliptiques, loi des aires, loi des périodes ).
6.1 Deuxième loi de Newton et méthodologie de la dynamique
6.1.1 Quantité de mouvement et énoncé de la deuxième loi de Newton
En classe de Seconde, le principe d'inertie (première loi de Newton) nous a appris que dans un référentiel galiléen (référentiel terrestre pour les expériences courantes de courte durée, référentiel géocentrique pour les satellites de la Terre, référentiel héliocentrique pour les planètes), tout système isolé ou pseudo-isolé () conserve un vecteur vitesse constant (). Que se passe-t-il lorsque la résultante des forces extérieures n'est pas nulle ?
On appelle vecteur quantité de mouvement d'une particule ponctuelle de masse animée de la vitesse dans un référentiel donné le vecteur :
colinéaire et de même sens que , dont la norme s'exprime en (ou ).
Dans un référentiel galiléen, la somme vectorielle (résultante) des forces extérieures appliquées à une particule est égale à tout instant à la dérivée par rapport au temps de son vecteur quantité de mouvement :
Pour une particule de masse constante, comme , la deuxième loi de Newton s'écrit :
où est en kilogrammes (), en et la résultante des forces en newtons (). Pour un solide en translation dont tous les points ont le même mouvement que son centre d'inertie (ou centre de masse) , la relation s'applique au point : .
6.1.2 Vérification expérimentale sur table à coussin d'air
Pour vérifier expérimentalement la relation entre la résultante des forces extérieures et l'accélération, on réalise l'expérience classique du mobile autoporteur sur une table à coussin d'air horizontale.
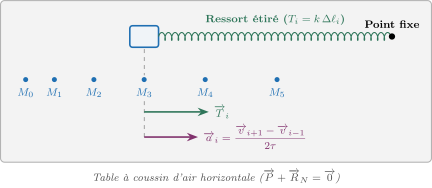
Un mobile autoporteur de masse glisse sans frottement sur une table horizontale. Son poids et la réaction normale de la table se compensent exactement (). Le mobile est tiré horizontalement par un ressort de raideur relié à un point fixe : la résultante des forces extérieures se réduit donc à la seule tension horizontale du ressort, , de norme mesurée à chaque position grâce à l'allongement du ressort.
Les positions sont enregistrées à intervalles de temps constants . En mesurant les vitesses puis les accélérations aux dates successives , on obtient le tableau expérimental suivant :
| Position | ||||
|---|---|---|---|---|
| Tension du ressort () | ||||
| Accélération mesurée () | ||||
| Rapport ( ou ) |
Conclusions expérimentales :
- À chaque instant , le vecteur accélération a la même direction et le même sens que la résultante des forces extérieures .
- Le rapport demeure constant au cours du mouvement et égal à la masse du mobile : on vérifie ainsi la deuxième loi de Newton .
6.1.3 Méthodologie générale d'un problème de dynamique
Méthode : Les cinq étapes impératives d'une étude dynamique
- Définir le système mécanique étudié (et préciser sa masse ).
- Choisir le référentiel d'étude supposé galiléen (terrestre ou géocentrique).
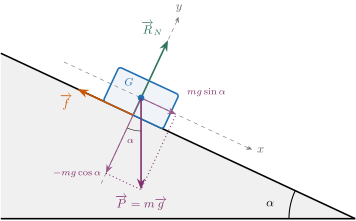
- Faire le bilan exhaustif des forces extérieures appliquées au système et les représenter sur un schéma clair (poids , réaction normale du support perpendiculaire au support, force de frottement opposée au glissement, tension du fil , force gravitationnelle, etc.).
- Écrire la relation vectorielle de la deuxième loi de Newton : .
- Projeter cette équation vectorielle sur des axes judicieusement choisis :
- repère cartésien (avec parallèle au plan du mouvement pour un mouvement rectiligne, ou horizontal et vertical pour un projectile) :
- base mobile de Frenet pour tout mouvement circulaire de rayon (ou curviligne de rayon de courbure ) :
6.2 Mouvements rectilignes : plan incliné et systèmes couplés
6.2.1 Mouvement d'un solide sur un plan incliné
Considérons un solide de masse glissant le long d'une ligne de plus grande pente d'un plan incliné d'un angle par rapport à l'horizontale. On choisit un repère orthonormé avec l'axe parallèle à la pente (orienté dans le sens du mouvement, par exemple vers le bas) et l'axe perpendiculaire au plan incliné, orienté vers le haut.