Géométrie des Masses et Tenseur d'Inertie
Cours complet · sciences industrielles (MP), chapitre 1 · CPGE MP (2e année)
Travailler ce chapitre sur Adloun
1.1 Centre d'inertie d'un solide continu
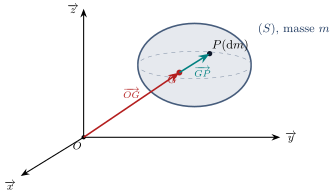
Soit un solide indéformable de masse totale , où est la masse volumique locale au point . Le centre d'inertie de est l'unique point de l'espace défini par le barycentre des masses élémentaires :
En coordonnées cartésiennes dans un repère :
Pour un solide homogène () :
- Si admet un plan de symétrie matérielle , alors .
- Si admet un axe de symétrie matérielle , alors .
- Si admet un centre de symétrie , alors .
1.2 Matrice d'inertie (Tenseur d'inertie)
Un solide n'oppose pas la même résistance à toutes les rotations, en un même point : un arbre de transmission cylindrique de hauteur tourne autour de son propre axe avec un moment d'inertie , alors qu'il faut , soit six fois et demie plus, pour le faire basculer autour d'un diamètre. Même solide, même masse, même centre : seule la direction de l'axe a changé. Un scalaire ne peut donc pas décrire l'inertie d'un solide en trois dimensions — il en faut un objet qui dépende de la direction de l'axe, et c'est ce que fait la matrice d'inertie.
Ses termes n'ont pas le même sens. Les termes diagonaux, les moments d'inertie, mesurent la résistance à la rotation autour de chacun des trois axes ; ils sont toujours positifs. Les termes hors diagonale, les produits d'inertie, mesurent un couplage : ils disent qu'une rotation imposée autour d'un axe engendre un moment autour d'un autre. C'est eux qui mettent en vibration un arbre mal équilibré, et c'est pour les annuler qu'on équilibre les roues d'une automobile.
La matrice dépend du point et de la base : écrire « la matrice d'inertie du solide » sans préciser les deux ne veut rien dire. Et le signe moins fait partie de la convention : figure dans la matrice, tandis que est compté positivement.
Pour un solide et un point quelconque de l'espace, l'opérateur d'inertie associe à tout vecteur unitaire le moment d'inertie par rapport à l'axe . Dans une base orthonormée directe , cet opérateur est représenté par la matrice d'inertie , symétrique et définie positive :
où les composantes sont définies par, pour repéré par :
- Moments d'inertie par rapport aux axes , , :
- Produits d'inertie :
Les moments d'inertie vérifient toujours :
Pour un solide plan d'épaisseur négligeable dans le plan () : et .
1.3 Symétries et simplification de la matrice d'inertie
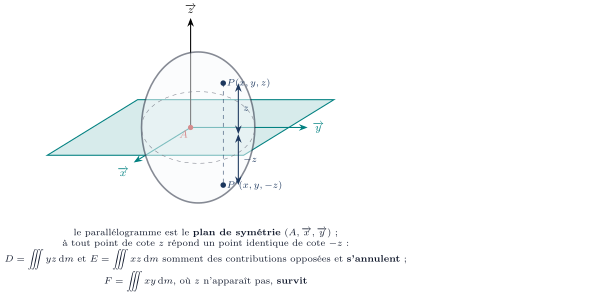
Ces trois résultats ne sont pas des recettes : ils se lisent tous sur la parité des intégrandes. Si le plan est plan de symétrie matérielle, à tout point de cote correspond un point identique de cote ; les produits et somment alors des contributions deux à deux opposées, et s'annulent. Le produit , où n'apparaît pas, survit.
D'où la seule chose à retenir en pratique : on choisit la base AVANT de calculer. Une base placée sur les symétries du solide fait tomber les produits d'inertie d'elle-même, et transforme un calcul de six intégrales en un calcul de trois. Chercher ensuite à diagonaliser une matrice pleine, c'est refaire à la main ce que la géométrie offrait gratuitement.
- Plan de symétrie matérielle () : et . La matrice devient :
- Deux plans de symétrie orthogonaux ( et ) : la base est dite principale d'inertie en , la matrice est diagonale :
- Axe de révolution : le solide est invariant par rotation autour de , alors et :
1.4 Théorème de transport de Huygens
Soit le centre d'inertie d'un solide de masse . La matrice d'inertie en un point quelconque s'exprime en fonction de la matrice d'inertie au centre d'inertie et de la position relative selon :
où est la matrice d'inertie en d'un point matériel fictif de masse concentrée en :
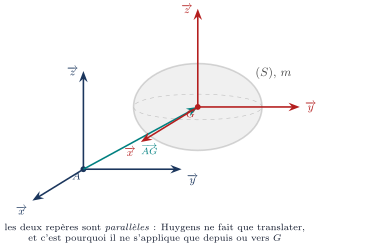
Le théorème de transport de Huygens ne s'applique que depuis ou vers le centre d'inertie . Pour passer d'un point à un point , on doit obligatoirement passer par :
1.5 Matrices d'inertie des solides élémentaires usuels
Ce formulaire ne s'emploie pas tel quel : les matrices y sont données au centre d'inertie et dans la base principale du solide. Deux opérations permettent de s'en servir dans un problème réel — le théorème de Huygens pour transporter la matrice en un autre point, et un changement de base pour la ramener dans la base de travail. L'ordre compte : on transporte en base principale, puis on tourne.
Vérifier une matrice trouvée ne coûte rien et évite bien des impasses : la somme des trois moments d'inertie vaut , une quantité qui ne dépend pas de la base. Elle est donc invariante par rotation : si elle change au cours d'un changement de base, le calcul est faux.
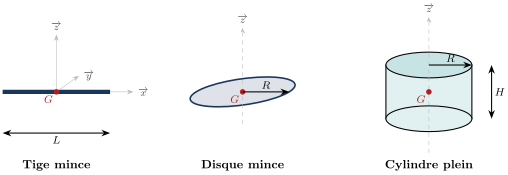
- Tige mince homogène de masse , de longueur selon l'axe :
- Disque mince homogène de masse , de rayon , d'axe :
- Cylindre plein homogène de masse , de rayon , de hauteur selon :
- Sphère pleine homogène de masse , de rayon :
- Parallélépipède rectangle de dimensions selon :
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>1.6 Exercices résolus
Exercice 1.1 : Matrice d'inertie d'un vilebrequin simplifié
Un vilebrequin est modélisé par l'assemblage d'un tourillon cylindrique de rayon , longueur , masse , et de deux bras rectangulaires de masse . Calculer la matrice d'inertie globale au centre d'inertie .
Démonstration
Par linéarité de l'intégrale d'inertie, pour tout ensemble : . Pour chaque solide , on détermine sa matrice propre puis on applique le théorème de Huygens : .
Exercice 1.2 : Anneau torique mince
Calculer le moment d'inertie d'un anneau torique circulaire de rayon moyen , de masse , par rapport à son axe de révolution .
Démonstration
Chaque élément de masse est situé à la même distance de l'axe . Ainsi, . Par symétrie axiale, .
Exercice 1.3 : Demi-disque homogène
Déterminer la position du centre d'inertie et la matrice d'inertie en (centre du disque complet) d'un demi-disque homogène de masse et rayon situé dans le demi-plan .
Démonstration
Par symétrie par rapport à l'axe , on a et . Calcul de en coordonnées polaires avec et : . . Pour la matrice en : , , car est axe de symétrie.
Exercice 1.4 : Tube cylindrique creux
Un cylindre creux de masse , de rayon intérieur , rayon extérieur , et hauteur a pour axe . Exprimer sa matrice d'inertie au centre d'inertie .
Démonstration
Le moment d'inertie polaire s'obtient en intégrant avec et : . Par intégration, .
Exercice 1.5 : Transport de matrice hors du centre de gravité
Soit une tige mince de masse , longueur le long de . Calculer sa matrice d'inertie à l'une de ses extrémités .
Démonstration
. . Par Huygens : , , . D'où .
Exercice 1.6 : Cône plein homogène
Un cône plein homogène de masse , rayon de base , hauteur selon son axe (sommet en ). Déterminer et .
Démonstration
À une cote , la section est un disque de rayon et de masse . . . Le moment d'inertie élémentaire du disque autour de l'axe est . En intégrant : .
Exercice 1.7 : Plaque triangulaire rectangle
Calculer le centre d'inertie et le produit d'inertie d'une plaque triangulaire homogène de sommets , et dans le plan .
Démonstration
La surface est et . L'hypoténuse a pour équation . . De même . Produit d'inertie en : .
Exercice 1.8 : Théorème de Huygens généralisé
Soit un solide de masse . On connaît dans une base . Établir l'expression scalaire du moment d'inertie par rapport à un axe .
Démonstration
Par définition, . En injectant le théorème de Huygens , on obtient : , où est la distance orthogonale entre l'axe et le centre d'inertie .
Exercice 1.9 : Volant d'inertie à rayons
Un volant d'inertie est constitué d'une jante annulaire de masse , rayon moyen , et de bras cylindriques radiaux identiques de masse et longueur . Déterminer le moment d'inertie global .
Démonstration
Pour la jante : . Pour chaque bras de masse , longueur articulé en : . Par additivité : .
Exercice 1.10 : Ellipsoïde de révolution plein
Un solide homogène de masse est délimité par la surface . Donner la matrice d'inertie en son centre .
Démonstration
Par changement de variables affine vers la sphère unité : , et . D'où .
1.7 Problèmes de concours résolus
Problème 1.1 : Modélisation inertielle d'un robot delta (Concours Mines-Ponts)
Un robot parallèle type Delta comporte trois bras identiques articulés sur une base fixe. Chaque bras est constitué d'une manivelle (longueur , masse ) et d'un parallélogramme formé de deux bielles minces et (longueur , masse chacune).
- Déterminer la matrice d'inertie d'une manivelle en son articulation .
- Exprimer le tenseur d'inertie équivalent des deux bielles en leur centre de gravité commun.
- En déduire l'inertie équivalente ramenée sur l'arbre de chaque servomoteur.
Démonstration
- Pour une manivelle assimilée à une tige mince selon : .
- Pour les deux bielles parallèles distantes de selon : .
- L'inertie totale ramenée au moteur s'obtient en sommant les contributions cinétiques.
Problème 1.2 : Tourelle de pointage d'un système optronique (Concours Centrale-Supélec)
Une tourelle de pointage gyrostabilisée à deux axes (gisement et site ) embarque une caméra thermique de masse .
- Calculer la matrice d'inertie de la caméra par rapport à ses axes optiques.
- Exprimer cette matrice dans le repère intermédiaire de la tourelle après rotation de site .
- Analyser l'apparition de termes de couplage inertiel hors diagonale et leur impact sur l'asservissement.
Démonstration
- La caméra modélisée par un parallélépipède a pour matrice diagonale .
- Changement de base par la matrice de passage : .
- Lorsque les axes principaux ne coïncident pas avec les axes de rotation des moteurs, des moments d'inertie croisés non nuls induisent des couples gyroscopiques et dynamiques couplant le gisement et le site.
Problème 1.3 : Dynamique d'équilibrage d'un rotor de compresseur (Concours CCINP)
Un rotor de compresseur tourne à vitesse autour de l'axe . Du fait d'un défaut d'usinage, le centre d'inertie présente un balourd statique () et l'axe principal d'inertie fait un angle d'inclinaison avec (balourd dynamique).
- Exprimer la matrice d'inertie du rotor dans le repère tournant lié au rotor.
- Calculer les composantes du torseur dynamique à l'origine .
- Déterminer les masses d'équilibrage et à placer dans deux plans de correction et pour annuler les réactions dynamiques sur les paliers.
Démonstration
- Matrice avec termes de couplage : .
- Le balourd statique engendre une force centrifuge tournante . Le balourd dynamique engendre un couple dynamique perturbateur .
- Le système d'équilibrage à 2 plans impose et , ce qui fournit un système linéaire à solution unique pour et .
Problème 1.4 : Satellite stabilisé par gradient de gravité (Concours Banque PT)
Un satellite artificiel en orbite circulaire basse d'altitude est modélisé par un corps rigide de moments principaux d'inertie .
- Établir le tenseur d'inertie en son centre de masse .
- Calculer le couple de gradient de gravité exercé par la Terre : .
- Démontrer les conditions d'orientation stable du satellite le long du rayon vecteur orbital.
Démonstration
- Dans la base principale : .
- En projetant : .
- L'équilibre est stable au sens de Lyapunov si et seulement si , ce qui garantit un couple de rappel tendant à aligner l'axe de plus faible inertie avec le centre de la Terre.
Problème 1.5 : Système de commande d'attitude par roues de réaction (Concours X / ENS)
Un engin spatial comporte trois roues de réaction orthogonales dont les rotors ont pour moments d'inertie .
- Formuler la matrice d'inertie totale de l'ensemble \{satellite + 3 roues\}.
- Établir l'expression vectorielle du moment cinétique global.
- Montrer comment la variation de vitesse de rotation des roues permet de réorienter la plate-forme sans consommation d'ergols.
Démonstration
- .
- .
- En l'absence de couple extérieur, . L'accélération angulaire d'une roue produit un couple de réaction opposé sur la structure du satellite.