Cinétique des Solides et des Systèmes
Cours complet · sciences industrielles (MP), chapitre 2 · CPGE MP (2e année)
Travailler ce chapitre sur Adloun
2.1 Torseur cinétique d'un solide
La cinétique fait le pont entre la cinématique, qui ne connaît que des vitesses, et la dynamique, qui a besoin d'inertie : elle pondère chaque point du solide par sa masse. Le torseur cinétique est le résultat de cette pondération.
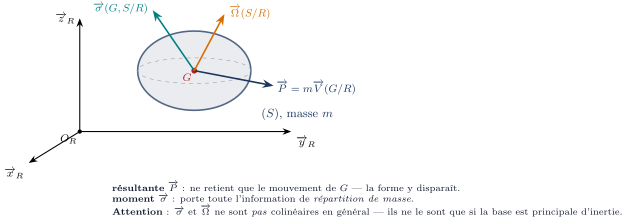
Sa résultante ne retient du mouvement que celui du centre d'inertie — toute la répartition de masse y disparaît. C'est le moment qui porte l'information de forme, et c'est pour cela que la suite du chapitre lui est consacrée. Que les deux se transportent comme un torseur n'est pas une commodité de notation : c'est ce qui autorise à choisir librement le point de réduction, et donc à le choisir là où le calcul est le plus simple.
Pour un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère , le torseur cinétique est défini en tout point par :
- est la résultante cinétique (quantité de mouvement). Elle est indépendante du point de réduction .
- est le moment cinétique du solide par rapport à au point .
Pour deux points quelconques et :
Le moment cinétique est donc le champ de moments d'un torseur vérifiant la relation d'antisymétrie (champ équiprojectif).
2.2 Calcul du moment cinétique d'un solide
L'expression est la raison d'être de la matrice d'inertie : elle transforme une intégrale sur tout le solide en un produit matriciel. Mais elle a un prix, et c'est la faute la plus fréquente du chapitre.
n'est vraie qu'en deux cas : au centre d'inertie , ou en un point fixe dans et appartenant à . En un point quelconque, il faut passer par la relation de transport — le terme n'est pas un raffinement, il change le résultat.
Méthode : Choisir le point de réduction
Avant de calculer, on regarde le mécanisme :
- le solide possède-t-il un point fixe dans — une liaison rotule, un pivot ? Alors on se place en ce point, et le terme de transport disparaît ;
- sinon, on se place en , quitte à transporter ensuite ;
- on n'écrit jamais en un point pris au hasard parce qu'il est commode pour la géométrie.
Au centre d'inertie , le moment cinétique du solide s'exprime directement à l'aide de la matrice d'inertie et du vecteur vitesse de rotation :
En un point quelconque, on applique la relation de transport :
Si le point est un point fixe dans le repère () et appartient à , alors :
2.3 Cinétique d'un ensemble de solides
L'additivité paraît évidente et elle l'est — à une condition qu'on oublie souvent : les torseurs ne s'additionnent que réduits au même point. Sommer un moment cinétique écrit en et un autre écrit en n'a aucun sens ; il faut d'abord transporter chacun au point commun choisi.
Cette remarque a une conséquence pratique dans les mécanismes en chaîne, où chaque solide a son propre centre d'inertie : le point de réduction se choisit une fois pour toutes au début, généralement un point fixe du bâti, et tous les torseurs y sont ramenés avant la moindre addition.
Un exercice de cinétique porte souvent sur le train épicycloïdal, et sa difficulté est entièrement dans l'énoncé du mouvement. Un satellite y roule sans glisser sur un planétaire fixe ou tournant, tout en étant porté par un bras — le porte-satellites — qui tourne lui aussi. Le satellite a donc deux rotations à composer : la sienne propre par rapport au bras, et celle du bras par rapport au bâti. Écrire avant tout calcul de moment cinétique évite la faute qui coûte le plus cher dans ce chapitre.
Pour un système matériel constitué de solides indéformables :
En un même point de réduction :
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>2.4 Exercices résolus
Exercice 2.1 : Disque en rotation pure autour d'un axe fixe
Un disque homogène de masse , rayon , tourne à la vitesse angulaire autour de son axe fixe dans . Exprimer .
Démonstration
Le centre d'inertie est fixe, donc . La matrice d'inertie est et . Le moment cinétique en est . Le torseur cinétique s'écrit : .
Exercice 2.2 : Pendule pesant plan
Une tige homogène de masse , longueur , oscille d'un angle autour de l'axe horizontal . Calculer et .
Démonstration
. est un point fixe de la tige : . . Pour le point : .
Exercice 2.3 : Roulement sans glissement d'un cylindre sur un plan
Un cylindre plein de masse , rayon , roule sans glisser sur un plan horizontal avec et . Calculer le moment cinétique au point de contact instantané .
Démonstration
. Par transport en avec : .
Exercice 2.4 : Système bielle-manivelle
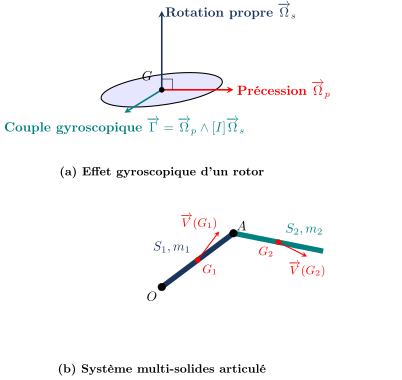
Soit une manivelle (, longueur , masse ) et une bielle (, longueur , masse ). Exprimer le moment cinétique total en de l'ensemble .
Démonstration
. . Pour la bielle : . On calcule et , puis on effectue le produit vectoriel.
Exercice 2.5 : Gyroscope symétrique précessant
Une toupie symétrique () de masse tourne sur elle-même à vitesse autour de son axe propre tout en effectuant un mouvement de précession à vitesse autour de l'axe vertical . Exprimer au sommet fixe .
Démonstration
Le vecteur rotation s'écrit . Dans la base liée , . D'où .
Exercice 2.6 : Moment cinétique d'une tige en rotation spatiale
Une tige mince de masse , longueur , est inclinée d'un angle constant par rapport à l'axe vertical et tourne autour de cet axe à vitesse constante. Calculer .
Démonstration
Dans la base liée avec selon la tige : . . . On constate que n'est pas colinéaire à , ce qui génère un moment dynamique tournant.
Exercice 2.7 : Sphère roulant sur une table tournante
Une sphère pleine homogène de masse , rayon , se déplace sans glisser sur un plateau tournant à vitesse . Déterminer l'expression de .
Démonstration
Pour une sphère, , ce qui est invariant par changement de base. Ainsi, pour tout repère et toute rotation : .
Exercice 2.8 : Conservation du moment cinétique d'un patineur
Un patineur en rotation libre sur la glace replie ses bras, faisant passer son moment d'inertie de à . Sa vitesse initiale est . Calculer sa vitesse finale .
Démonstration
Les actions extérieures (poids et réaction normale de la glace) ont un moment nul selon l'axe vertical . Par conservation du moment cinétique selon : . .
Exercice 2.9 : Moment cinétique d'un train épicycloïdal
Dans un train épicycloïdal simple, calculer le moment cinétique, par rapport au bâti , d'un satellite de masse et de rayon , tournant à la vitesse par rapport au porte-satellite, celui-ci tournant à par rapport au bâti.
Démonstration
C'est la rotation absolue qui entre dans le calcul, jamais la seule rotation propre : . .
Exercice 2.10 : Cinétique d'un robot cartésien à 3 axes
Pour un manipulateur à 3 translations orthogonales portant une charge utile de masse , exprimer le torseur cinétique global au centre d'inertie de la charge.
Démonstration
Les rotations sont toutes nulles : . Le torseur cinétique se réduit à un glisseur : .
2.5 Problèmes de concours résolus
Problème 2.1 : Volant d'inertie à sustentation magnétique (Concours Mines-Ponts)
Un volant d'inertie en composite, assimilé à un cylindre plein homogène de masse et de rayon , tourne à dans le vide sur deux paliers magnétiques actifs distants de . Son axe de rotation est horizontal, l'axe de lacet du véhicule porteur étant vertical.
- Calculer le moment cinétique axial du volant.
- Évaluer le couple gyroscopique induit lors d'une rotation de lacet du véhicule porteur à .
- Dimensionner la force de rappel des paliers magnétiques nécessaires pour compenser ce couple.
Démonstration
- . . .
- Le couple gyroscopique est .
- Pour un entraxe de paliers , l'effort sur chaque palier est .
Problème 2.2 : Cinétique d'un cardan d'hélicoptère (Concours Centrale-Supélec)
Le rotor d'un hélicoptère est articulé sur son mât par une liaison cardan permettant les mouvements de battement et de traînée .
- Établir la composition des vecteurs rotation pour une pale.
- Exprimer le moment cinétique de la pale au centre du moyeu .
- Déterminer les composantes oscillantes créant des vibrations sur le mât rotor.
Démonstration
- .
- Par projection dans la base liée à la pale et application de , on obtient les 3 composantes de .
- Les produits croisés des vitesses angulaires génèrent des termes harmoniques à pulsation et responsables des vibrations structurelles.
Problème 2.3 : Gyromètre à structure vibrante MEMS (Concours CCINP)
Un capteur MEMS utilise une masse oscillante excitée selon à vitesse pour mesurer une vitesse angulaire de lacet .
- Exprimer la quantité de mouvement relative et absolue de la masse.
- Calculer le moment cinétique en dans le référentiel tournant.
- Mettre en évidence l'effet de Coriolis et la déviation induite selon .
Démonstration
- .
- .
- La dérivation temporelle fait apparaître la force de Coriolis , qui engendre une oscillation mesurable selon proportionnelle à .
Problème 2.4 : Système de stabilisation d'un télescope spatial (Concours Banque PT)
Pour pointer une étoile avec une précision de quelques millisecondes d'arc, un télescope spatial utilise des gyroscopes actionneurs de contrôle de moment (CMG).
- Écrire le torseur cinétique global de la plate-forme et de ses CMG montés en configuration pyramidale.
- Calculer le moment cinétique total disponible pour la manœuvre de réorientation.
- Démontrer la relation entre la vitesse de gimbal des toupies et le couple appliqué au télescope.
Démonstration
- .
- Chaque CMG ayant une toupie de moment orientée d'un angle , .
- Le couple appliqué est , permettant un couple de manœuvre très élevé sans gros moteurs de propulsion.
Problème 2.5 : Dynamique d'un gyroscope optique et effets relativistes (Concours X / ENS)
On étudie la cinétique d'un résonateur gyroscopique hémisphérique (HRG) en silice fondue vibrant sur son mode elliptique à deux ondes stationnaires.
- Exprimer le champ de vitesse de la cloche hémisphérique sous déformation élastique.
- Déterminer le torseur cinétique associé à l'onde stationnaire en rotation.
- Établir le facteur d'entraînement de Bryan reliant la rotation du motif vibratoire à la rotation mécanique du boîtier.
Démonstration
- En coordonnées sphériques , le déplacement modal d'ordre 2 est .
- L'intégration de sur la calotte hémisphérique donne le moment cinétique modal.
- L'application de la conservation du moment cinétique conduit au facteur d'échelle , prouvant que l'onde tourne à une vitesse .