Systèmes asservis : correction
Cours · sciences industrielles (MP), chapitre 5 · CPGE MP (2e année) · le début du chapitre, la suite sur Adloun
Travailler ce chapitre sur Adloun
Le programme demande de proposer et de mettre en œuvre une démarche de réglage d'un correcteur, et il en fixe la liste : correcteurs proportionnel, proportionnel intégral et à avance de phase. Il demande aussi de simplifier un modèle (linéarisation, pôles dominants) et d'en préciser les limites de validité (point de fonctionnement, saturation, seuil, hystérésis, retard pur). Les autres correcteurs (action dérivée, PID, retard de phase) sont présentés en compléments hors programme, clairement signalés.
5.1 Objectifs et limites de la correction proportionnelle
Dans un système asservi à retour unitaire, le correcteur est inséré dans la chaîne directe pour satisfaire le cahier des charges sur les trois performances fondamentales :
- Stabilité : marges de stabilité suffisantes (valeurs usuelles , ), ou dépassement borné (par exemple ).
- Précision : écart statique nul ou minimal pour les entrées canoniques (échelon, rampe), vis-à-vis de la consigne et des perturbations.
- Rapidité : temps de réponse à minimal, ou bande passante à maximale.
Un cahier des charges dit s'il exige une marge ou un dépassement : les deux ne sont pas équivalents (voir la proposition ci-dessous).
Avec un simple correcteur proportionnel :
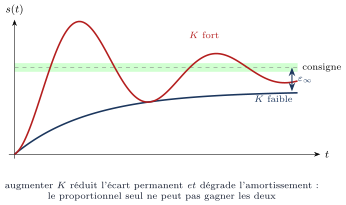
- Augmenter diminue l'écart statique et augmente la rapidité. Pour une FTBO de classe 0 de gain statique et un retour unitaire, l'écart statique relatif vaut ; en classe 1, c'est l'écart de traînage qui vaut .
- Mais augmenter translate la courbe de gain de Bode vers le haut sans modifier la phase : la coupure se déplace vers les hautes fréquences, où la phase est plus basse, ce qui diminue la marge de phase et l'amortissement. Si la phase de la FTBO franchit , un gain assez fort rend la boucle instable ; pour une FTBO du premier ou du second ordre, ce n'est jamais le cas, mais l'amortissement se dégrade.
Il est donc nécessaire d'introduire des correcteurs à dynamique propre : proportionnel intégral, avance de phase.
Méthode : Réglage d'un correcteur proportionnel
- Précision : l'exigence d'écart (statique en classe 0, de traînage en classe 1, vis-à-vis de la consigne ou d'une perturbation) donne une borne inférieure sur le gain.
- Stabilité : si le cahier des charges exige une marge de phase, on cherche la pulsation où , et le gain qui en fait la coupure : . S'il exige un dépassement et que la boucle fermée est (ou se réduit à) un second ordre, on exprime en fonction du gain et l'on impose . On obtient une borne supérieure.
- Comparer les bornes : si elles sont incompatibles, le proportionnel ne suffit pas.
- Vérifier la rapidité, la marge de gain, et la commande demandée à l'actionneur (un gain fort le fait saturer).
Pour , la boucle fermée a et , et
Ainsi correspond à et ; () correspond à . Pour une autre forme de FTBO la correspondance change (en classe 0 d'ordre 2, peut correspondre à ou davantage) : une marge n'est pas un dépassement.
Principe. Chaque pôle de la boucle fermée apporte à la réponse un mode en \ee^{p_i t}. Les modes des pôles éloignés de l'axe imaginaire s'éteignent vite : la réponse est dictée par les pôles dominants, les plus proches de l'axe. On réduit l'ordre du modèle en négligeant les pôles rapides (en gardant le gain statique).
Justification. Le rapport des parties réelles entre pôles négligés et pôles dominants ; l'usage demande au moins 5 à 10.
Limites. Un pôle négligé de pulsation retarde encore la phase à la coupure de : il réduit la marge, ce que le rapport des parties réelles ne dit pas. On règle sur le modèle réduit, on vérifie sur le modèle complet.
5.2 Correcteur proportionnel intégral
- Il ajoute un intégrateur à la FTBO (classe classe ) : l'écart statique vis-à-vis d'un échelon de consigne devient nul ; vis-à-vis d'une perturbation, il est nul si l'intégrateur est en amont du point d'entrée de la perturbation.
- Sa phase vaut : il retarde la phase de , et non de . À la coupure, avec , il ne coûte que de marge. Seul un intégrateur pur coûte .
- En hautes fréquences, son gain tend vers .
Méthode : Réglage d'un correcteur proportionnel intégral
- Placer le zéro , de l'une des deux façons :
- compensation de pôle : égale la constante de temps du pôle dominant du procédé, qui disparaît de la FTBO (la forme restante est souvent un second ordre en boucle fermée) ;
- zéro une décade sous la coupure : , quand il n'y a pas de pôle à compenser ; le correcteur coûte alors à la coupure.
- Régler le gain par la marge de phase (chercher où la phase de la FTBO vaut , puis imposer ), ou par l'amortissement de la boucle fermée (placement des pôles).
- Vérifier : marges, dépassement, rapidité, et la réponse aux perturbations. Un pôle compensé reste un pôle de la réponse à une perturbation qui entre en aval du correcteur : la compensation accélère la poursuite, pas la régulation.
Complément (hors programme) : action dérivée, PID et réglage empirique
Le programme limite les correcteurs à régler au proportionnel, au proportionnel intégral et à l'avance de phase ; ce qui suit est donné pour la culture technique.
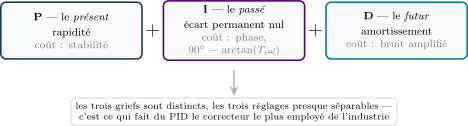
Le PID est le correcteur le plus employé dans l'industrie, et il l'est parce que ses trois termes répondent à trois griefs distincts, qu'on peut régler presque séparément. L'action proportionnelle agit sur l'écart présent : elle rend le système rapide, et dégrade la stabilité. L'action intégrale agit sur le passé accumulé : elle annule l'écart permanent, au prix d'un retard de phase (jusqu'à en basses fréquences, quelques degrés seulement à la coupure si est bien placé). L'action dérivée agit sur la tendance : elle anticipe et amortit, au prix d'une amplification du bruit de mesure.
La dérivée pure n'est pas réalisable et ne doit jamais être implantée telle quelle : elle amplifie indéfiniment le bruit. On la filtre — c'est le rôle du terme de la structure série, avec de l'ordre de à .
Quand le modèle du procédé fait défaut, on règle le PID sans lui. Actions intégrale et dérivée annulées, on augmente le gain proportionnel jusqu'au pompage : la sortie oscille sans s'amortir. On relève le gain critique et la période des oscillations, et la table donne , , . Ces valeurs ne sont pas optimales — elles visent un rapport d'amortissement de entre deux dépassements successifs, ce qui laisse souvent un premier dépassement bien supérieur à — mais elles fournissent un point de départ en quelques minutes d'essai. L'essai de pompage lui-même est utile hors de toute table : est la marge de gain de la boucle à gain unité, sa pulsation .
- Structure parallèle (idéale) :
- Structure série (cascade) :
- Rôles des 3 actions :
- Action P () : ajuste le gain global et la rapidité.
- Action I () : ajoute une intégration dans la BO (), garantit une erreur statique nulle en régime permanent.
- Action D () : apporte une avance de phase stabilisatrice et un amortissement prédictif des oscillations.
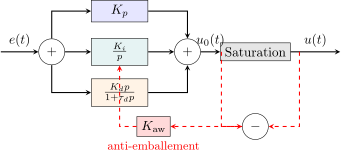
Structure d'un régulateur PID industriel avec boucle anti-emballement de l'intégrateur (anti-windup) : l'écart entre commande calculée et commande saturée est réinjecté à l'entrée de l'intégrateur.
5.3 Limites de validité du modèle linéaire
Les méthodes de réglage précédentes supposent un modèle linéaire, invariant, sans retard. Le programme demande d'en préciser les limites et, quand le modèle s'écarte de l'expérience, de l'enrichir.
Un modèle non linéaire se linéarise autour d'un point de fonctionnement , équilibre tel que . En écarts , , au premier ordre :
Les termes constants s'éliminent avec l'équilibre ; les coefficients (gains, constantes de temps) dépendent du point de fonctionnement. Le modèle linéarisé n'est valable qu'au voisinage de ce point : un réglage fait en un point peut être mauvais en un autre (par exemple, pour une traînée aérodynamique , le coefficient linéarisé croît avec la vitesse).
Un transport de matière ou d'information (bande, fluide dans une conduite, capteur déporté) introduit un retard pur : , de fonction de transfert \ee^{-\theta p}. Sa réponse fréquentielle a un gain égal à () à toute pulsation et une phase (en radians), qui décroît sans limite. Il ne change pas les asymptotes de gain mais borne la bande passante : pour une FTBO de la forme \dfrac{K\,\ee^{-\theta p}}{p}, la marge de phase vaut , donc à marge imposée.
- Courbure : la caractéristique n'est pas une droite (traînée en , débit en ) ; on linéarise autour du point de fonctionnement.
- Saturation : la commande ou la grandeur de sortie est bornée (tension, couple, force maximale) ; au-delà, le gain de boucle chute.
- Seuil (zone morte) : en dessous d'une certaine entrée, la sortie reste nulle (frottement sec, démarrage d'un moteur) ; il laisse un écart résiduel.
- Hystérésis : la sortie dépend du sens de variation de l'entrée (jeu d'un réducteur, frottement sec) ; associée à une action intégrale, elle peut entretenir un cycle limite.
Aucune n'est décrite par une fonction de transfert : leurs effets s'étudient par simulation ou par l'expérience.
Quand l'actionneur sature, l'écart persiste et l'intégrateur d'un correcteur proportionnel intégral continue d'accumuler : son terme croît (linéairement si l'écart reste à peu près constant) bien au-delà de ce que le régime final demande. La commande ne quitte la butée qu'après que l'écart a changé de signe : la sortie dépasse largement la consigne, le temps de vider l'intégrateur. Le remède le plus simple est l'intégration conditionnelle : l'intégrateur est gelé tant que la commande est en butée ; une autre structure réinjecte l'écart entre commande calculée et commande saturée à l'entrée de l'intégrateur (boucle anti-emballement).
Méthode : Enrichir un modèle pour réduire l'écart avec l'expérience
- Comparer qualitativement modèle et essai : un comportement que le modèle ne peut pas produire (une oscillation entretenue pour un premier ordre, une réponse qui part dans le mauvais sens) signale un phénomène manquant, pas un mauvais paramètre.
- Choisir l'enrichissement physiquement plausible (retard pur, pôle supplémentaire, non-linéarité).
- Identifier ses paramètres sur l'essai (par exemple, au pompage : module égal à et phase égale à ).
- Valider par le sens physique de la valeur identifiée (un retard égal à une distance divisée par une vitesse), puis régler sur le modèle enrichi.
Capacité numérique : simuler une boucle saturée par le schéma d'Euler explicite
Pour et un correcteur proportionnel intégral borné à , avec un pas petit devant les constantes de temps :
L'intégration conditionnelle remplace par lorsque .
5.4 Correcteur à avance de phase
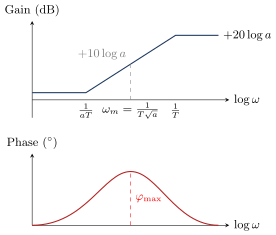
Diagramme de Bode asymptotique (gain) et réel (phase) d'une cellule à avance de phase de gain statique unité.
La fonction de transfert d'un correcteur à avance de phase est :
- Avance de phase maximale obtenue à la pulsation moyenne géométrique de et :
- Gain à la pulsation : .
- Gain en hautes fréquences : ; la cellule est un correcteur proportionnel dérivé filtré (, ).
Méthode : Synthèse d'un correcteur à avance de phase par la marge de phase
- Fixer le gain statique pour satisfaire l'exigence de précision.
- Calculer la marge de phase actuelle de la FTBO avec et déterminer le supplément de phase requis : (avec à , qui compense la phase perdue par le déplacement de la coupure).
- Calculer le coefficient .
- Chercher la nouvelle pulsation de coupure telle que (FTBO non corrigée avec le gain de l'étape 1).
- En déduire la constante de temps .
- Vérifier la marge de phase, la coupure, et la marge de gain : le gain est multiplié par au-delà de , ce qui peut la ruiner si un mode de résonance est proche.
Variante : si la rapidité impose la coupure , on centre la cellule sur (, sans réserve ) et l'on calcule pour que soit la coupure.
Plus on demande de phase, plus croît : pour , pour , pour . Le gain en hautes fréquences, multiplié par , amplifie le bruit de mesure et relève les pics de résonance. En pratique, on limite à ou par cellule, et l'on répartit une forte avance sur deux cellules identiques.
5.5 Complément (hors programme) : correcteur à retard de phase
Le correcteur à retard de phase n'est pas dans la liste des correcteurs que le programme demande de régler ; il est présenté pour la culture technique.
Le correcteur à retard de phase répond à un besoin opposé à celui de l'avance de phase, et le raisonnement mérite d'être posé à l'envers. On ne cherche pas ici à gagner de la phase : on cherche à gagner de la précision sans perdre la stabilité. Augmenter simplement le gain apporterait la précision, mais déplacerait la pulsation de coupure vers les hautes fréquences, là où la phase a déjà chuté — et la marge s'effondrerait.
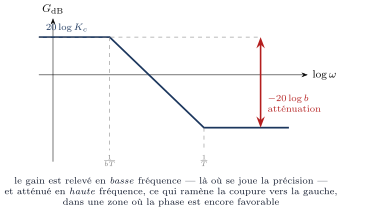
Le retard de phase contourne l'obstacle : il relève le gain en basse fréquence, où la précision se joue, et l'atténue de en haute fréquence, ce qui ramène la pulsation de coupure vers la gauche, dans une zone où la phase est encore favorable. Son nom est trompeur : le retard de phase qu'il introduit est un effet secondaire qu'on subit, et qu'on place justement loin de la coupure (une décade en dessous) pour qu'il ne coûte que quelques degrés.
La fonction de transfert d'un correcteur à retard de phase est :
Principe : À haute fréquence (), le correcteur introduit une atténuation de gain de tout en ayant une phase faible au voisinage de la nouvelle pulsation de coupure. Il permet ainsi d'augmenter le gain statique () pour diviser l'écart par — il ne l'annule pas, la classe restant inchangée — sans dégrader la marge de phase.
5.6 Travaux dirigés
Exercice 1 — La buse d'imprimante 3D : ce que le proportionnel ne peut pas faire
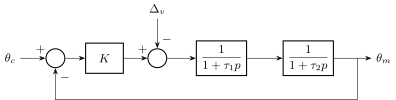
Une imprimante 3D à dépôt de fil régule la température de sa buse. Une cartouche chauffante chauffe le bloc en aluminium qui porte la buse (constante de temps ) ; une thermistance mesure la température avec une constante de temps . Les températures sont comptées à partir de la température ambiante, , et l'on raisonne sur la température mesurée , ce qui permet un schéma à retour unitaire. Le correcteur est proportionnel ; désigne le gain statique de la boucle ouverte, réglable :
Le ventilateur qui refroidit la pièce imprimée, mis en route en cours d'impression, agit comme une perturbation en échelon à l'entrée du bloc chauffant : sans régulation, il abaisserait la température de .
Cahier des charges, pour un échelon de consigne de (de à ) :
| Exigence | Critère | Niveau |
|---|---|---|
| précision | écart statique relatif | , soit |
| stabilité | dépassement (pas une marge) | |
| rapidité | temps de réponse | |
| rejet du ventilateur | écart permanent dû à |
Donnée : sans régulation (commande en échelon), la buse atteint de sa température finale en .
1) Mettre la fonction de transfert en boucle fermée sous forme canonique. Exprimer son gain statique, sa pulsation propre et son coefficient d'amortissement en fonction de . En déduire l'écart statique relatif.
2) Précision. Quel gain minimal la précision impose-t-elle ? Calculer alors , le dépassement (en pourcentage et en degrés) et le temps de réponse. Commenter.
3) Stabilité. Quel gain maximal l'exigence de dépassement autorise-t-elle ? Calculer alors l'écart statique (en degrés), l'écart dû au ventilateur et le temps de réponse. Comparer à la boucle ouverte.
4) Calculer la marge de phase pour le gain de la question 3, puis pour celui de la question 2. Une habitude répandue associe « bon amortissement » à « » : que vaut-elle ici ? Que vaut la marge de gain ? Le correcteur proportionnel peut-il rendre cette boucle instable ?
5) Dresser le tableau exigence / valeur / écart pour les deux réglages et conclure. Le modèle linéaire reste-t-il crédible pour le gain de la question 2 ? Quelle structure de correcteur faut-il ?
Démonstration (Corrigé)
La stratégie. Chaque exigence donne une borne sur l'unique paramètre : la précision une borne inférieure, le dépassement une borne supérieure. On les compare.
1) La boucle fermée. Avec un retour unitaire,
Par identification avec :
La FTBO est de classe 0 : l'écart statique relatif vaut . Le seul paramètre fixe à la fois la précision, la rapidité () et l'amortissement ().
2) La borne de précision. impose . Alors , , et
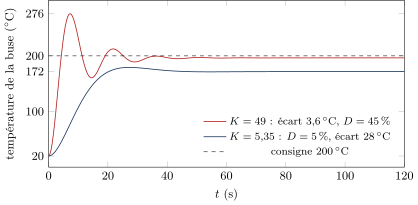
Le dépassement vaut de , soit : la buse monterait à , de quoi dégrader le filament. Avec et l'abaque ( pour ), : rapide, mais très oscillant.
3) La borne de stabilité. équivaut à , soit . Comme décroît avec , l'exigence borne par le haut :
Pour : écart statique , soit (la buse se stabilise à au lieu de ) ; écart dû au ventilateur, qui subit la même atténuation en classe 0 : . Rapidité : et , contre sans régulation : le bouclage divise le temps de réponse par neuf, même avec un gain modeste.
4) Marges : une marge n'est pas un dépassement. La coupure vérifie , soit , équation du second degré en : , c'est-à-dire .
- : , ; phase , donc .
- : , ; phase , donc .
Le dépassement de correspond ici à , pas à : la correspondance dépend de la forme de la FTBO (en classe 1 et d'ordre 2, l'exercice 3 établira ). On vérifie le critère que le cahier des charges écrit. Enfin, la phase de deux premiers ordres n'atteint qu'à l'infini : est infinie, et aucun gain ne rend cette boucle instable ; le gain dégrade l'amortissement, pas la stabilité.
5) Bilan.
| Exigence | (borne de stabilité) | (borne de précision) |
|---|---|---|
| écart statique C | C : non tenue | C : tenue |
| : tenue | : non tenue | |
| : tenue | : tenue | |
| ventilateur C | C : non tenue | C : tenue |
Les deux bornes, et , sont dans un rapport neuf : aucun gain proportionnel ne convient. De plus, à , la commande initiale vaut fois l'écart : la cartouche ne peut pas fournir fois sa puissance de régime, elle sature, et le modèle linéaire, qui donnait , cesse d'être valable. Il faut annuler l'écart statique sans relever le gain à la coupure : une action intégrale (classe 1).
Ce que l'exercice installe. Le dilemme du proportionnel se chiffre : chaque exigence donne une borne sur , et l'on compare les bornes. Une exigence de dépassement se vérifie sur le dépassement, pas sur une marge « habituelle » ( correspond ici à ). Et un réglage se juge aussi à la commande qu'il demande : un gain fort fait saturer l'actionneur.
La suite du cours est sur Adloun
Le chapitre en entier, formules et figures comprises, avec le tuteur, les fiches, les QCM et les exercices.
Lire la suite du coursEn accès libre, sans inscription.