Modélisation des SLCI et Transformée de Laplace
Cours complet · sciences industrielles (MPSI), chapitre 2 · CPGE MPSI (1re année)
Travailler ce chapitre sur Adloun
2.1 Introduction aux systèmes linéaires continus et invariants (SLCI)
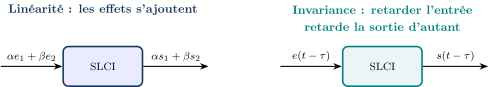
Ces trois hypothèses ne décrivent aucun système réel : elles décrivent un modèle de système réel, et c'est tout leur intérêt. La linéarité autorise à décomposer une entrée compliquée en une somme d'entrées simples, à traiter chacune séparément, puis à rajouter les réponses ; l'invariance autorise à ne caractériser le système qu'une fois pour toutes, sans recommencer à chaque instant de sollicitation. Sans elles, aucun des outils de ce chapitre ne tiendrait.
Un système physique s'en écarte toujours quelque part : un moteur sature, une liaison prend du jeu, un frottement sec s'oppose au démarrage. On travaille alors autour d'un point de fonctionnement, dans une plage où la caractéristique se confond avec sa tangente — et l'on retient que les conclusions cessent de valoir dès qu'on en sort.
Un système asservi est modélisé sous l'hypothèse de linéarité et d'invariance temporelle :
- Linéarité : principe de superposition ().
- Invariance temporelle : la réponse à est .
- Continuité : les grandeurs physiques varient de façon continue dans le temps .
2.2 Signaux types d'entrée
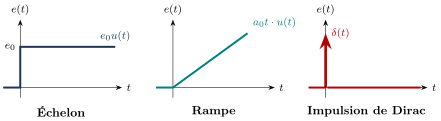
On ne juge pas un système sur l'entrée qu'il recevra en service, inconnue et changeante, mais sur trois signaux d'essai normalisés, choisis parce qu'ils interrogent chacun une qualité différente :
- l'échelon simule un changement brusque de consigne — il révèle la rapidité, le dépassement et l'écart statique ;
- la rampe simule un suivi à vitesse constante — elle révèle l'aptitude à poursuivre une cible mobile, donc l'erreur de traînage ;
- l'impulsion de Dirac concentre toute son énergie en un instant — la réponse qu'elle provoque caractérise le système à elle seule.
Ces trois signaux se déduisent l'un de l'autre par dérivation : l'échelon est la dérivée de la rampe, l'impulsion celle de l'échelon. Comme le système est linéaire et invariant, leurs trois réponses se déduisent de la même façon — connaître l'une, c'est connaître les autres.
2.3 La transformée de Laplace
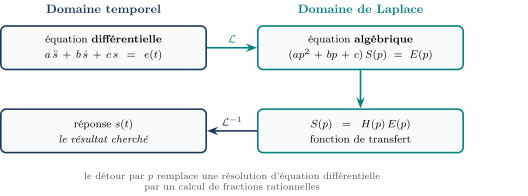
Résoudre une équation différentielle demande de chercher une solution particulière, une solution générale, puis d'ajuster les constantes aux conditions initiales. La transformée de Laplace supprime ce détour : elle change la dérivation en multiplication. L'équation différentielle devient une fraction rationnelle, que l'on manipule avec les règles de l'algèbre, et l'on ne revient au temps qu'à la toute fin.
Deux précautions accompagnent cet outil. La transformée est unilatérale : elle ignore tout ce qui précède , ce qui suppose le système au repos — les conditions initiales sont nulles, faute de quoi des termes supplémentaires apparaissent dans la transformée de la dérivée. Et les théorèmes de la valeur initiale et de la valeur finale ne s'appliquent que si la limite cherchée existe : appliqués à un système instable, ils rendent un nombre parfaitement faux.
Pour une fonction causale ( pour ), la transformée de Laplace est définie pour la variable complexe par :
2.3.1 Propriétés fondamentales opérationnelles
- Dérivation (avec conditions initiales nulles) : et .
- Intégration : .
- Théorème de la valeur initiale : .
- Théorème de la valeur finale : Si la limite existe, .
2.4 Modélisation multi-physique : du composant à la fonction de transfert
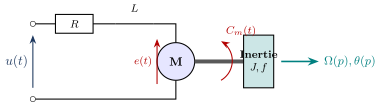
Un système pluritechnologique enchaîne des domaines physiques différents — électrique, magnétique, mécanique, thermique — et pourtant un seul formalisme les décrit tous. Dans chaque domaine, une grandeur d'effort (tension, force, couple, pression) et une grandeur de flux (courant, vitesse, vitesse angulaire, débit) sont reliées par la loi de comportement du composant, et leur produit est une puissance.
La démarche est toujours la même : écrire les lois de comportement de chaque composant, les lois de couplage qui les relient, transformer le tout dans le domaine de Laplace, puis éliminer les variables internes. Ce qui reste est la fonction de transfert du système, seul objet dont la suite du cours aura besoin.
2.5 Algèbre des schémas-blocs
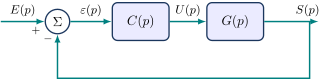
Une fois chaque composant réduit à sa fonction de transfert, il reste à réduire l'assemblage. Trois règles y suffisent :
- deux blocs en série se multiplient : ;
- deux blocs en parallèle s'ajoutent : ;
- une boucle de chaîne directe et de retour se réduit à pour un retour négatif — c'est la formule de Black.
Le dénominateur , dit polynôme caractéristique de la boucle fermée, porte à lui seul toute l'information de stabilité : ce sont ses racines que le chapitre suivant appelle les pôles.
Déplacer un point de prélèvement ou un sommateur ne se fait jamais sans compensation, et les deux règles sont contraires : un sommateur qui franchit un bloc vers l'amont voit sa branche divisée par (multipliée vers l'aval) ; un point de prélèvement qui franchit vers l'amont voit sa branche multipliée par (divisée vers l'aval). Un schéma « simplifié » sans cette précaution décrit un autre système que celui qu'on étudie.
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>2.6 Exercices résolus
Déterminer la transformée de Laplace des fonctions temporelles causales suivantes :
Démonstration
1. .
2. .
3. Propriété de dérivation en () :
Soit la fonction de transfert .
- Calculer la valeur initiale .
- Calculer la valeur finale en justifiant l'existence.
Démonstration
1. Valeur initiale :
2. Les pôles du dénominateur (hors l'intégrateur en ) ont pour discriminant et partie réelle . Le théorème de la valeur finale est applicable :
Un système a pour fonction de transfert . Déterminer sa réponse temporelle à un échelon unitaire .
Démonstration
La transformée de la sortie s'écrit . Décomposition en éléments simples :
Par transformée de Laplace inverse :
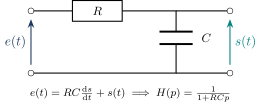
Un circuit série est alimenté par et la tension de sortie est mesurée aux bornes du condensateur .
- Écrire l'équation différentielle reliant et .
- En déduire la fonction de transfert sous forme canonique.
- Donner le gain statique et la constante de temps pour et .
Démonstration
1. Loi des mailles : avec . Donc .
2. En passant dans le domaine de Laplace avec conditions initiales nulles :
3. Forme canonique du 1er ordre :
Les équations d'un moteur à courant continu à aimants permanents sont :
- Électrique : avec
- Mécanique : avec
En supposant et le couple résistant nul (), déterminer la fonction de transfert sous forme canonique.
Démonstration
Dans le domaine de Laplace avec :
Équation mécanique :
En regroupant les termes en :
avec et .
Soit un système asservi à retour unitaire dont la chaîne directe est .
- Déterminer la fonction de transfert en boucle fermée (FTBF) .
- Mettre sous forme canonique du 2nd ordre et identifier le gain statique , la pulsation propre et le coefficient d'amortissement .
Démonstration
1. Formule de Black pour retour unitaire :
2. Forme canonique :
On identifie :
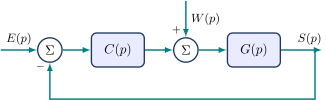
Un système asservi régule une position soumise à une perturbation de charge :
avec (intégrateur) et . Calculer l'erreur permanente en régime établi suite à un échelon de perturbation (avec consigne nulle ).
Démonstration
La sortie en réponse à la perturbation seule s'écrit :
L'erreur est . Par le théorème de la valeur finale :
L'intégrateur situé en amont du point d'application de la perturbation assure un rejet parfait de la perturbation constante en régime permanent.
Pour chacune des fonctions de transfert en boucle ouverte (FTBO) suivantes, donner l'ordre , la classe et le gain de boucle :
Démonstration
1. Mise sous forme canonique :
Classe (un pôle à l'origine), ordre , gain .
2. Mise sous forme canonique :
Classe (double intégrateur), ordre , gain .
Une cuve calorifugée de capacité thermique échange de la chaleur avec l'extérieur par une résistance thermique . La puissance de chauffe est .
- Établir l'équation thermique régissant l'élévation de température .
- En déduire la fonction de transfert .
- Calculer l'élévation de température finale pour une puissance constante .
Démonstration
1. Bilan thermique : .
2. Dans le domaine de Laplace :
Constante de temps : .
3. Pour un échelon de puissance :
La vidange d'un réservoir d'eau de section à travers un orifice de section obéit à la loi de Torricelli non linéaire :
- Déterminer le débit d'entrée d'équilibre pour maintenir une hauteur constante .
- Linéariser l'équation au voisinage de pour les petites variations et .
- En déduire la fonction de transfert .
Démonstration
1. À l'équilibre () : .
2. Développement de Taylor à l'ordre 1 de en :
L'équation différentielle linéarisée s'écrit :
3. Fonction de transfert du premier ordre :
2.7 Problèmes contextualisés
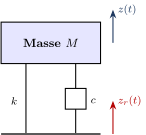
Un modèle de quart de véhicule comprend une masse suspendue (châssis) reliée à la roue par un ressort de raideur et un amortisseur de coefficient .
- Établir l'équation du mouvement du déplacement vertical du châssis en fonction du profil de route .
- Déterminer la fonction de transfert .
- Calculer la pulsation propre et le coefficient d'amortissement .
- Déterminer le déplacement permanent lorsque le véhicule franchit un trottoir d'échelon .
Démonstration
1. PFD sur la masse projeté sur la verticale :
2. En passant dans le domaine de Laplace :
3. Forme canonique du dénominateur :
4. Pour un échelon :
Ce que ça nous apprend. L'amortissement réduit révèle une suspension sous-amortie : le châssis oscillera avant de se stabiliser à la hauteur finale du trottoir.
Un chariot d'extrusion de masse est entraîné par une courroie crantée enroulée sur une poulie motrice de rayon montée sur un moteur pas à pas.
- Donner la relation géométrique reliant la vitesse linéaire du chariot à la vitesse de rotation du moteur .
- Exprimer le moment d'inertie équivalent ramené sur l'arbre moteur.
- Le moteur délivre un couple moteur et présente un frottement visqueux . Établir la fonction de transfert .
Démonstration
1. Roulement sans glissement de la courroie sur la poulie : .
2. Énergie cinétique totale de l'ensemble \{moteur, poulie, courroie, chariot\} :
Numériquement () :
3. Équation du mouvement : . En passant dans Laplace et en utilisant :
Ce que ça nous apprend. La masse du chariot en translation augmente l'inertie apparente vue par le moteur de plus de , ce qui fixe la limite dynamique des accélérations admissibles lors des changements de direction d'impression.
Un capteur de pression piézorésistif de circuit hydraulique fournit une charge électrique . Il est branché sur un amplificateur opérationnel monté en intégrateur de Miller avec une résistance de fuite et une capacité .
- Montrer que le système se comporte comme un filtre passe-haut de fonction de transfert .
- Expliquer pourquoi ce capteur est incapable de mesurer une pression hydrostatique constante en régime permanent.
Démonstration
1. Le courant issu du capteur vaut , soit . L'impédance de contre-réaction est . La tension de sortie de l'AO en régime linéaire vaut :
C'est bien une forme avec .
2. En régime permanent sous pression constante , par le théorème de la valeur finale :
Le zéro à l'origine dans la fonction de transfert bloque totalement la composante continue : le capteur ne mesure que les variations dynamiques de pression.
Ce que ça nous apprend. La présence d'un zéro à l'origine dans un capteur piézoélectrique rend la mesure statique rigoureusement nulle : il faut un capteur piézorésistif ou capacitif pour mesurer un niveau continu.
Un ballon sonde de volume évolue à l'altitude . La poussée d'Archimède dépend de la masse volumique de l'air et la traînée aérodynamique est .
- Établir l'équation différentielle régissant l'écart d'altitude par rapport à son altitude d'équilibre .
- Donner la fonction de transfert en boucle ouverte reliant le ballast largué à l'altitude .
Démonstration
1. PFD vertical : . Au point d'équilibre : . Pour les petits écarts :
2. Si une masse de ballast est larguée, le déséquilibre de poids moteur devient :
En transformant sous Laplace :
Ce que ça nous apprend. Le gradient de densité atmosphérique joue le rôle d'un rappel élastique naturel conférant au ballon une dynamique oscillatoire stable de second ordre.
Une broche d'électrobroche d'usinage à grande vitesse tournant à est pilotée en couple par contrôle vectoriel avec un temps de réponse en courant .
- L'arbre de broche a une inertie et un frottement aérodynamique visqueux . Établir la fonction de transfert globale en boucle fermée de vitesse pour un correcteur proportionnel de gain .
- Calculer la valeur de garantissant un coefficient d'amortissement optimal .
Démonstration
1. La chaîne directe comprend l'onduleur , le correcteur et la mécanique :
La FTBF s'écrit (en négligeant devant ) :
2. Identification du second ordre :
Pour :
Ce que ça nous apprend. Le réglage optimal à garantit le temps de réponse à minimal sans dépassement excessif () lors des transitoires d'engagement d'outil.