Réponses Temporelles et Fréquentielles des SLCI
Cours · sciences industrielles (MPSI), chapitre 3 · CPGE MPSI (1re année) · le début du chapitre, la suite sur Adloun
3.1 Systèmes du premier ordre
Deux nombres suffisent à décrire un premier ordre, et ils se lisent tous deux sur la réponse indicielle. Le gain statique est le rapport de la sortie finale à l'entrée : il dit où le système arrive. La constante de temps dit en combien de temps : la tangente à l'origine coupe l'asymptote à , la sortie a alors parcouru du chemin, et il faut pour entrer définitivement dans la bande des .
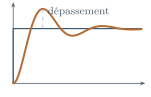
Un premier ordre ne dépasse jamais sa valeur finale et ne peut pas osciller : sa réponse est monotone, son unique pôle est réel. Tout dépassement observé sur un système réel signe donc un ordre supérieur à un.
La fonction de transfert d'un système du premier ordre s'écrit :
où est le gain statique et est la constante de temps ( pour un système stable).
Exercices du chapitre
- Sonde de température de four : identifier un premier ordre, puis le suivre en rampe corrigé
- Filtre anti-repliement d'une carte d'acquisition : quel ordre faut-il ? corrigé
- Doseur pondéral à bande : un retard qui se lit sur la phase corrigé
- Robot cartésien : identifier un second ordre sur sa réponse indicielle corrigé
- Robot de flacons : du cahier des charges au couple corrigé
- Simulateur de vol : suivre une consigne sinusoïdale corrigé