Cinétique des Solides et des Systèmes
Cours · sciences industrielles (PSI), chapitre 2 · CPGE PSI (2e année) · le début du chapitre, la suite sur Adloun
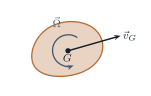
2.1 Torseur cinétique d'un solide
La cinétique fait le pont entre la cinématique, qui ne connaît que des vitesses, et la dynamique, qui a besoin d'inertie : elle pondère chaque point du solide par sa masse. Le torseur cinétique est le résultat de cette pondération.
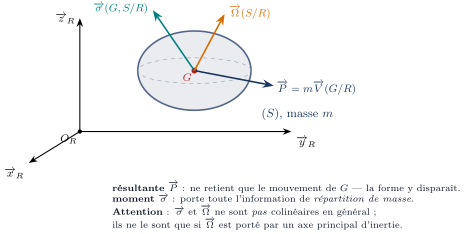
Sa résultante ne retient du mouvement que celui du centre d'inertie — toute la répartition de masse y disparaît. C'est le moment qui porte l'information de forme, et c'est pour cela que la suite du chapitre lui est consacrée. Que les deux se transportent comme un torseur n'est pas une commodité de notation : c'est ce qui autorise à choisir librement le point de réduction, et donc à le choisir là où le calcul est le plus simple.
Pour un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère , le torseur cinétique est défini en tout point par :
- est la résultante cinétique (quantité de mouvement). Elle est indépendante du point de réduction .
- est le moment cinétique du solide par rapport à au point .
Pour deux points quelconques et :
Le moment cinétique est donc le champ de moments d'un torseur vérifiant la relation d'antisymétrie (champ équiprojectif).
2.2 Calcul du moment cinétique d'un solide
L'expression est la raison d'être de la matrice d'inertie : elle transforme une intégrale sur tout le solide en un produit matriciel. Mais elle a un prix, et c'est la faute la plus fréquente du chapitre.
n'est pas vraie en un point quelconque. Elle l'est au centre d'inertie , en un point fixe dans et lié à , et plus généralement en tout point où la vitesse du point lié à est nulle ou colinéaire à (proposition « en un point quelconque » ci-dessous). Ailleurs, le terme manquant n'est pas un raffinement : il peut changer jusqu'au signe du résultat.
Méthode : Choisir le point de réduction
Avant de calculer, on regarde le mécanisme :
- le solide possède-t-il un point fixe dans et lié à lui — le centre d'une liaison rotule, un point de l'axe d'une liaison pivot avec le bâti ? Alors on se place en ce point, et le terme de transport disparaît ;
- sinon, on se place en , quitte à transporter ensuite ;
- on n'écrit jamais en un point pris au hasard parce qu'il est commode pour la géométrie.
Au centre d'inertie , le moment cinétique du solide s'exprime directement à l'aide de la matrice d'inertie et du vecteur vitesse de rotation :
En un point quelconque, on applique la relation de transport :
Si le point est fixe dans le repère et lié au solide — c'est-à-dire si le point de qui coïncide avec est immobile, , qu'il soit ou non dans la matière —, alors :
Pour tout point , en notant la vitesse du point lié à qui coïncide avec :
En particulier, dès que est nul ou colinéaire à : en , en un point fixe lié à , au point de contact d'un roulement sans glissement, au centre instantané de rotation d'un mouvement plan.
Démonstration (Démonstration)
Le champ des vitesses du solide donne, pour tout point de , . En reportant dans la définition :
La première intégrale est l'opérateur d'inertie en appliqué à , soit ; la seconde vaut par définition du centre d'inertie.
La définition de n'emploie que la position de et les vitesses des points du solide. Au point de contact d'une roue sur un rail, le point matériel de la roue, le point fixe du rail et le point géométrique de contact ont, à l'instant considéré, le même moment cinétique ; seules leurs évolutions dans le temps diffèrent, ce qui comptera en dynamique.
2.3 Cinétique d'un ensemble de solides
L'additivité paraît évidente et elle l'est — à une condition qu'on oublie souvent : les torseurs ne s'additionnent que réduits au même point. Sommer un moment cinétique écrit en et un autre écrit en n'a aucun sens ; il faut d'abord transporter chacun au point commun choisi.
Cette remarque a une conséquence pratique dans les mécanismes en chaîne, où chaque solide a son propre centre d'inertie : le point de réduction se choisit une fois pour toutes au début, généralement un point fixe du bâti, et tous les torseurs y sont ramenés avant la moindre addition.
Dans un mécanisme, un solide est souvent porté par un autre qui tourne : satellite d'un train épicycloïdal porté par le porte-satellites, induit d'un moteur porté par un bras de robot, rotor d'un outil tenu à la main. C'est la rotation absolue qui entre dans le moment cinétique, et elle s'obtient par composition : . Pour un train épicycloïdal, la relation de Willis, vue en première année, donne les rapports de vitesses ; la composition des mouvements et le roulement sans glissement aux contacts les redonnent et permettent de les vérifier. Dans les deux cas, c'est la rotation absolue du satellite qui entre dans son moment cinétique. Écrire la rotation absolue avant tout calcul de moment cinétique évite la faute qui coûte le plus cher dans ce chapitre.
Soit un train épicycloïdal d'axe fixe dans , dont le planétaire , la couronne et le porte-satellites tournent autour de cet axe, à , et . On appelle raison du train le rapport , rapport des vitesses de rotation du planétaire et de la couronne quand le porte-satellites est immobile. Alors
La même relation, écrite entre un satellite et le planétaire qu'il engrène, donne la rotation du satellite, dont l'axe est fixe dans :
Ce n'est que la composition des mouvements : par rapport au porte-satellites, le train est un train ordinaire à axes fixes, et pour chacune des pièces. Le signe de se lit sur ce train ordinaire : un contact extérieur inverse le sens de rotation, un contact intérieur le conserve.
Pour un système matériel constitué de solides indéformables :
En un même point de réduction :
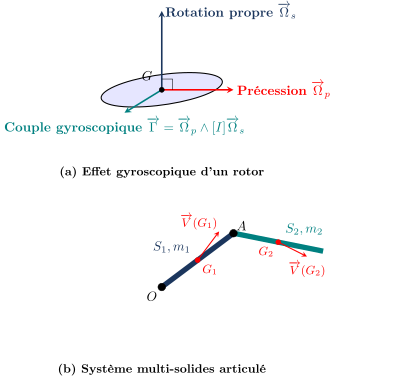
Soit un rotor de révolution d'axe , dont le centre d'inertie est sur l'axe, porté par un solide (liaison pivot d'axe , fixe dans ), et tournant par rapport à lui à . On note son moment d'inertie sur son axe et le rotor supposé bloqué sur . Alors, en tout point :
La rotation propre ajoute au torseur cinétique un couple de moment , le même en tout point.
Démonstration (Démonstration)
est fixe dans : , d'où l'égalité des résultantes. La matrice est dans toute base contenant , donc , et le transport depuis ajoute le même terme aux deux moments.
Un rotor de révolution tourne vite autour de son axe () pendant que son support tourne lentement (, la précession). Si les deux vitesses sont constantes, son moment cinétique en , , est un vecteur fixe dans le support, qui tourne avec lui : sa dérivée est . Quand la rotation propre domine (approximation gyroscopique, ), on obtient le vecteur de la figure, . On établira dans l'étude de la dynamique que c'est le moment qu'il faut exercer sur le rotor pour lui imposer cette précession ; les supports (paliers) reçoivent l'opposé. est perpendiculaire aux deux rotations : on fait tourner l'axe dans un plan, le rotor réagit dans le plan perpendiculaire.
2.4 Travaux dirigés
Exercice 1 — La nacelle de grande roue : en translation, mais pas sans moment cinétique
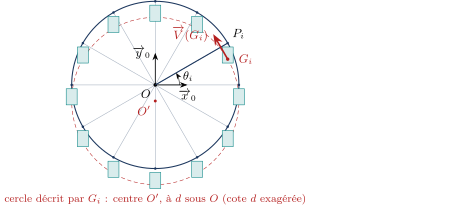
Une grande roue d'observation tourne autour de son axe horizontal , fixe dans , à la vitesse angulaire constante : un tour en . Elle porte nacelles régulièrement réparties. La nacelle est suspendue à la jante par une liaison pivot d'axe parallèle à , en un point situé à de ; la pesanteur la maintient verticale, son centre d'inertie étant à sous . On repère par l'angle , avec horizontal et vertical ascendant. Données (fournies) : masse d'une nacelle chargée ; son moment d'inertie par rapport à l'axe , ; moment d'inertie de la roue seule (structure, jante, rayons) par rapport à son axe, , son centre d'inertie étant sur l'axe.
Cahier des charges (extrait) : en cas d'arrêt d'urgence, la roue chargée doit être immobilisée en moins de ; le frein installé exerce sur la roue un couple constant de par rapport à l'axe.
1) Quel est le mouvement d'une nacelle par rapport à ? Donner et décrire les trajectoires de et de . En déduire et la nature du torseur cinétique d'une nacelle : en quels points son moment est-il nul ?
2) Un élève écrit : « est fixe, donc . » Où est l'erreur ? Calculer en fonction de , , , et . Comment varie-t-il au cours d'un tour ?
3) Montrer que le moment cinétique de l'ensemble des nacelles par rapport à l'axe vaut exactement , à tout instant. En déduire pour l'ensemble .
4) On admet la loi du moment cinétique autour de l'axe fixe. Justifier que, pendant le freinage, seul le frein contribue à (pivots parfaits ; on admet que les nacelles restent en translation). Calculer la durée d'arrêt et conclure sur l'exigence. Que conclurait-on en oubliant les nacelles ?
5) Validation. Estimer l'erreur commise si l'on traitait chaque nacelle comme liée à la roue. Vérifier, par la décélération tangentielle, l'hypothèse de translation pendant le freinage.
Démonstration (Corrigé)
La stratégie. Le mouvement d'abord (une translation, donc ) ; le point de réduction ensuite (, où le moment est nul) ; puis le transport en — jamais , car n'est pas un point lié à la nacelle. La somme sur les nacelles se fait au même point , et la loi du moment cinétique, admise, ne sert qu'à la conclusion chiffrée.
1) Une translation circulaire. La nacelle garde une orientation fixe (son plancher reste horizontal) : , c'est une translation. Tous ses points ont donc à chaque instant la même vitesse, celle de , qui est aussi un point de la jante : , avec le vecteur orthoradial ; la norme vaut , avec . Les trajectoires sont des cercles de même rayon , de centres différents : décrit le cercle de centre , et , puisque , le cercle de centre situé à sous . C'est une translation circulaire, pas une rotation.
En , la formule du cours s'applique : . Le torseur cinétique est donc
un glisseur. Son moment en un point vaut : il est nul si et seulement si est sur la droite , l'axe du glisseur, et nulle part ailleurs.
2) n'est pas un point de la nacelle. La formule suppose fixe et lié au solide. Or le point lié à la nacelle qui coïncide avec a la vitesse de tous les points de la nacelle : . L'élève a confondu « est fixe dans » et « le point de la nacelle situé en est fixe ». On transporte depuis :
Avec et :
Le facteur est la distance de à l'axe du glisseur : c'est le « bras de levier » de la quantité de mouvement. Numériquement, , et oscille entre (nacelle en haut, ) et (nacelle en bas), soit autour de .
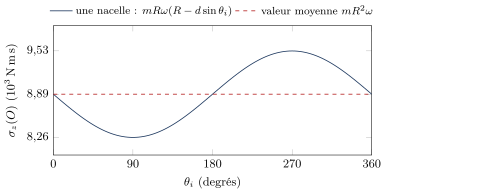
3) La somme est exacte. Les moments étant tous réduits au même point , on peut les additionner :
Les angles sont régulièrement répartis ; est la partie imaginaire de : la somme est nulle pour , à tout instant. On le voit aussi sur la résultante : ; le torseur cinétique de l'ensemble des nacelles est un couple, son moment est le même en tout point. D'où .
Pour la roue, est fixe et lié à la roue : , dont la composante sur l'axe est (d'éventuels produits d'inertie n'ajoutent que des composantes perpendiculaires à l'axe). Pour l'ensemble :
Les nacelles en portent .
4) La durée d'arrêt, et une conclusion qui se renverse. Bilan des actions extérieures à : le poids de la roue passe par l'axe (moment nul) ; le poids des nacelles a pour moment par rapport à l'axe (même argument de répartition) ; la liaison pivot du bâti, parfaite, n'a pas de moment par rapport à son axe ; il reste le frein, . Les pivots des nacelles sont intérieurs à . La loi admise donne : décroît linéairement, et la roue s'arrête au bout de
L'exigence n'est pas satisfaite (écart de ) ; pour s'arrêter en il faut un couple de freinage de . En oubliant les nacelles, on aurait trouvé , « conforme » : une erreur de sur le moment cinétique renverse la décision.
5) Validation. Si l'on traitait chaque nacelle comme liée à la roue, on aurait et , avec (les termes croisés s'annulent par répartition) : un excédent de , soit . L'erreur de modèle est ici négligeable, mais elle ne l'est que parce que et ; la faute de la question 2, elle, donnait zéro. Pendant le freinage, la décélération tangentielle de la jante vaut ; une nacelle pendulaire s'incline alors d'environ , moins d'un dixième de degré : l'hypothèse de translation tient, et les passagers ne sentent rien. Cas limite : pour ( sur le pivot), ne varie plus au cours du tour.
Ce que l'exercice installe. Un solide en translation a un moment cinétique nul en son centre d'inertie, et son torseur cinétique est un glisseur ; il n'est pas nul ailleurs. La formule exige un point lié au solide et fixe, pas seulement un point fixe. Une répartition régulière fait de la somme un couple. Et le réflexe SII : oublier une partie de l'inertie peut renverser la conclusion sur le cahier des charges.
Exercice 2 — L'essieu de TGV : trois points de réduction, un signe qui change
Un essieu monté de TGV (l'axe et ses deux roues) est modélisé par un solide de révolution d'axe ; il roule sans glisser sur les rails, en ligne droite, à . On note la direction du mouvement, la verticale ascendante, ; on raisonne dans le plan de la figure, où les deux contacts roue-rail se projettent en un même point . est le point de la roue diamétralement opposé à . Données (fournies) : , rayon de roulement , moment d'inertie par rapport à l'axe de l'essieu ; dans la base .
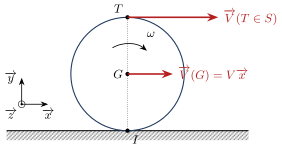
Exigence (validation d'un modèle de simulation du bogie) : le moment cinétique de l'essieu au point de contact doit être fourni à près.
1) Établir, à partir de la définition et du champ des vitesses du solide, que pour tout point :
Retrouver les deux cas du cours et en déduire une condition suffisante plus large pour que .
2) Exprimer par la condition de roulement sans glissement, puis . Valeurs.
3) Calculer de deux façons : par transport depuis ; par . Pourquoi coïncident-elles ? Que vaut le moment cinétique, au même instant, au point fixe du rail qui coïncide avec ?
4) Calculer . Un élève écrit : comparer, et expliquer.
5) Pour alléger le modèle, on propose d'assimiler l'essieu à un disque plein homogène, ou bien à une masse ponctuelle en . Conclure sur l'exigence.
Démonstration (Corrigé)
La stratégie. On établit une fois pour toutes la formule en un point quelconque ; elle dit d'un coup d'œil où l'on a le droit d'écrire : là où le point lié au solide est immobile, ou bien sur la droite qui le joint à parallèlement à sa vitesse. On l'applique ensuite en , , , et l'on vérifie chaque résultat par transport.
1) La formule en un point quelconque. Le champ des vitesses du solide donne, pour tout point de , ( désigne le point lié à qui coïncide avec , qu'il soit ou non dans la matière). En reportant dans la définition :
La première intégrale est, par définition, l'opérateur d'inertie en appliqué à , soit ; la seconde vaut , par définition du centre d'inertie. D'où la formule. Elle contient les deux cas du cours : en , ; en un point fixe lié à , . Elle en donne un troisième : il suffit que soit nul ou colinéaire à . Le point de contact d'un roulement sans glissement est dans ce cas, ou le centre instantané de rotation d'un mouvement plan, à l'instant considéré. À ne pas confondre avec le transport depuis , , qui emploie la matrice en et la vitesse de : les deux formules sont justes, chacune avec ses propres ingrédients.
2) Rotation et moment en . Rotation autour de : (sens horaire sur la figure). Roulement sans glissement : , d'où (). En :
( n'intervient pas : est porté par l'axe de révolution, axe principal.)
3) Au contact, les deux calculs coïncident. Par transport : . Par Huygens, l'axe est à la distance de : , et , la même chose puisque . Ils coïncident parce que : c'est le troisième cas de la question 1, que l'avertissement « deux cas seulement » oublierait. Numériquement, , d'où
Le moment cinétique ne dépend que de la position du point de réduction (la définition n'emploie que et les vitesses des points du solide) : au point fixe du rail qui coïncide avec , il vaut, au même instant, le même vecteur. Point matériel de la roue, point du rail, point géométrique de contact : un seul à cet instant (leurs évolutions dans le temps, elles, diffèrent : ce sera l'affaire de la dynamique).
4) Au point haut, le signe change. Par transport, avec :
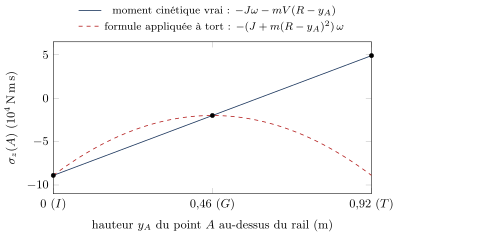
Par la formule de la question 1, et : le même résultat. L'élève, lui, écrit : le signe est faux, l'écart est de . La matrice est pourtant juste ( par symétrie, et étant à la même distance de sur la même droite) ; ce qui manque, c'est le terme , car est le point le plus rapide de la roue. Sur la verticale de , à la hauteur au-dessus du rail, le vrai moment vaut , affine en , tandis que donne : les deux ne coïncident qu'en et en .
5) Conclusion sur l'exigence. Disque plein : , d'où : erreur de . Masse ponctuelle : : erreur de . Aucun des deux modèles ne satisfait l'exigence de ; seul convient le modèle complet, avec le moment d'inertie réel de l'essieu, mesuré ou fourni par le constructeur. Le terme de translation vaut fois le terme de rotation propre : aucun des deux n'est négligeable. Et est bien inférieur à : la masse d'un essieu est concentrée près de l'axe (l'axe plein, les moyeux, des toiles de roue minces) ; un essieu n'est pas un disque plein.
Ce que l'exercice installe. La formule générale , qui contient tous les cas : suffit dès que est nul ou colinéaire à (en , en un point fixe lié au solide, au point de contact d'un roulement sans glissement). Le moment cinétique ne dépend que de la position du point. Et un contrôle : un résultat obtenu par la formule se vérifie par transport depuis .
Exercices du chapitre
- La nacelle de grande roue : en translation, mais pas sans moment cinétique corrigé
- L'essieu de TGV : trois points de réduction, un signe qui change corrigé
- La lame de scie voilée : quand le moment cinétique quitte l'axe corrigé
- La meuleuse d'angle : deux rotors, deux rotations à composer corrigé
- Pourquoi un hélicoptère a-t-il un rotor de queue ? corrigé
- Le réducteur épicycloïdal : quel modèle pour un satellite ? corrigé