Géométrie des Masses et Tenseur d'Inertie
Cours · sciences industrielles (PSI), chapitre 1 · CPGE PSI (2e année) · le début du chapitre, la suite sur Adloun
1.1 Solide indéformable, masse et centre d'inertie
Un solide indéformable est un ensemble de points dont les distances mutuelles restent constantes au cours du temps : pour tous points et de , . On lui attache un repère dans lequel tous ses points sont fixes ; réciproquement, le mouvement de ce repère détermine celui de tous les points du solide. On identifie donc le solide et son repère (équivalence solide/repère) : parler du mouvement de ou de celui de , c'est la même chose. Le solide occupe le volume ; sa masse est , où est la masse volumique au point ; pour un solide homogène, .
Un ensemble de solides n'est un solide indéformable que si ses pièces sont immobiles les unes par rapport aux autres (mécanisme verrouillé). Un même système donne donc un solide différent pour chaque configuration : un bras de robot dans deux postures, un satellite panneaux repliés puis déployés ont des centres et des matrices d'inertie différents. Le modèle « solide indéformable » néglige aussi les déformations élastiques ; son domaine de validité se juge sur ce qu'on veut prédire.
Soit un solide indéformable de masse totale , où est la masse volumique locale au point . Le centre d'inertie de est l'unique point de l'espace défini par le barycentre des masses élémentaires :
En coordonnées cartésiennes dans un repère :
Une symétrie matérielle porte à la fois sur la forme et sur la masse volumique : un point et son symétrique ont la même masse volumique. Un solide homogène de forme symétrique en est le cas le plus courant, mais l'homogénéité n'est pas nécessaire.
- Si admet un plan de symétrie matérielle , alors .
- Si admet un axe de symétrie matérielle , alors .
- Si admet un centre de symétrie , alors .
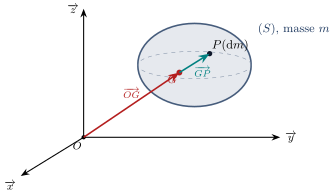
Pour un ensemble de solides , de masses et de centres d'inertie , en découpant l'intégrale de la définition sur chaque solide :
Le centre d'inertie est le barycentre des centres d'inertie des parties (associativité). Un perçage se traite comme une pièce de masse négative : le solide percé est le solide plein moins la matière enlevée. Les sommes sont les moments statiques.
1.2 Matrice d'inertie (Tenseur d'inertie)
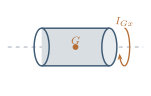
Un solide n'oppose pas la même résistance à toutes les rotations, en un même point : un arbre de transmission cylindrique de hauteur tourne autour de son propre axe avec un moment d'inertie , alors qu'il faut , soit six fois et demie plus, pour le faire basculer autour d'un diamètre. Même solide, même masse, même centre : seule la direction de l'axe a changé. Un scalaire ne peut donc pas décrire l'inertie d'un solide en trois dimensions — il en faut un objet qui dépende de la direction de l'axe, et c'est ce que fait la matrice d'inertie.
Ses termes n'ont pas le même sens. Les termes diagonaux, les moments d'inertie, mesurent la résistance à la rotation autour de chacun des trois axes ; ils sont toujours positifs. Les termes hors diagonale, les produits d'inertie, mesurent un couplage : ils disent qu'une rotation imposée autour d'un axe engendre un moment autour d'un autre. C'est eux qui mettent en vibration un arbre mal équilibré, et c'est pour les annuler qu'on équilibre les roues d'une automobile.
La matrice dépend du point et de la base : écrire « la matrice d'inertie du solide » sans préciser les deux ne veut rien dire. Et le signe moins fait partie de la convention : figure dans la matrice, tandis que est compté positivement.
Pour un solide et un point quelconque de l'espace, l'opérateur d'inertie est l'application linéaire qui associe à tout vecteur le vecteur
Le moment d'inertie de par rapport à l'axe , unitaire, est le scalaire
où est la distance du point à l'axe. Dans une base orthonormée directe , cet opérateur est représenté par la matrice d'inertie , symétrique et positive ( pour tout ; ce n'est pas « définie positive » : la tige mince du formulaire a un moment nul autour de son axe) :
où les composantes sont définies par, pour repéré par :
- Moments d'inertie par rapport aux axes , , :
- Produits d'inertie :
Les moments d'inertie vérifient toujours :
Pour un solide plan d'épaisseur négligeable dans le plan () : et .
Pour un ensemble de solides , l'intégrale se découpe sur chaque solide : au même point et dans la même base ,
Chaque matrice s'obtient en général à partir de la matrice de en son propre centre d'inertie , par le théorème de Huygens, puis éventuellement par un changement de base ; un perçage compte comme une masse négative.
1.3 Symétries et simplification de la matrice d'inertie
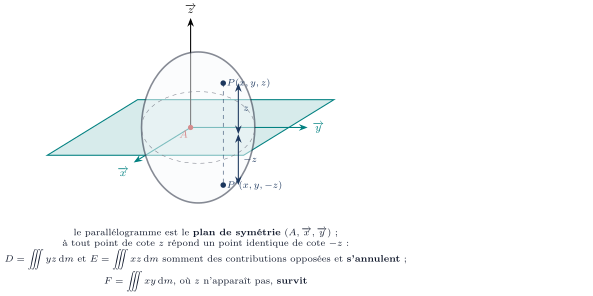
Ces trois résultats ne sont pas des recettes : ils se lisent tous sur la parité des intégrandes. Si le plan est plan de symétrie matérielle, à tout point de cote correspond un point identique de cote ; les produits et somment alors des contributions deux à deux opposées, et s'annulent. Le produit , où n'apparaît pas, survit.
D'où la seule chose à retenir en pratique : on choisit la base AVANT de calculer. Une base placée sur les symétries du solide fait tomber les produits d'inertie d'elle-même, et transforme un calcul de six intégrales en un calcul de trois. Chercher ensuite à diagonaliser une matrice pleine, c'est refaire à la main ce que la géométrie offrait gratuitement.
- Plan de symétrie matérielle () : et . La matrice devient :
- Deux plans de symétrie orthogonaux ( et ) : la base est dite principale d'inertie en , la matrice est diagonale :
- Axe de symétrie matérielle d'ordre 2 (le solide est invariant par le demi-tour ) : et , comme pour un plan de symétrie, mais survit et rien n'impose . L'axe est axe principal d'inertie.
- Axe de symétrie matérielle d'ordre (le solide est invariant par la rotation d'angle : rotor tripale, roue à rayons, volant percé de trous régulièrement répartis) : et . La matrice a la même forme que celle d'un solide de révolution, sans que le solide le soit.
- Axe de révolution : le solide est invariant par toute rotation autour de (cas limite ), alors et :
En résumé, tout axe de symétrie matérielle est axe principal d'inertie, et la normale à un plan de symétrie matérielle aussi.
Pour l'axe d'ordre , l'invariance s'écrit , où est la matrice de la rotation d'angle autour de . Le bloc commute avec la rotation plane d'angle , qui ne conserve aucune droite du plan : ses deux valeurs propres sont donc égales, ce qui impose et ; le vecteur , qui doit être conservé par cette rotation, est nul. Pour , la rotation plane vaut et ne contraint que et .
1.4 Théorème de transport de Huygens
Soit le centre d'inertie d'un solide de masse . La matrice d'inertie en un point quelconque s'exprime en fonction de la matrice d'inertie au centre d'inertie et de la position relative selon :
où est la matrice d'inertie en d'un point matériel fictif de masse concentrée en :
Pour un axe : si est parallèle à l'axe mené par , à la distance , alors . Pour un produit : calculé en vaut calculé en , plus .
Les théorèmes de Koenig concernent le moment cinétique et l'énergie cinétique ; ils ne doivent pas être confondus avec le théorème de transport des matrices d'inertie, dit de Huygens (ou de Huygens-Steiner). La matrice en est, de toutes, celle dont les moments sont les plus petits.
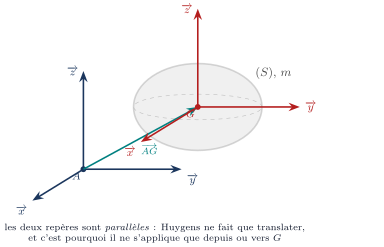
Le théorème de transport de Huygens ne s'applique que depuis ou vers le centre d'inertie . Pour passer d'un point à un point , on doit obligatoirement passer par :
1.5 Solides usuels, changement de base et axes principaux
Ce formulaire ne s'emploie pas tel quel : les matrices y sont données au centre d'inertie et dans la base principale du solide. Deux opérations permettent de s'en servir dans un problème réel — le théorème de Huygens pour transporter la matrice en un autre point, et un changement de base pour la ramener dans la base de travail. Elles se font dans n'importe quel ordre, à une condition : les composantes de doivent être prises dans la base où la matrice est écrite. Transporter en base principale puis tourner, ou tourner en puis transporter avec exprimé dans la nouvelle base, donne le même résultat ; mélanger les deux bases donne un résultat faux.
Vérifier une matrice trouvée ne coûte rien et évite bien des impasses : la somme des trois moments d'inertie vaut , une quantité qui ne dépend pas de la base. Elle est donc invariante par rotation : si elle change au cours d'un changement de base, le calcul est faux.
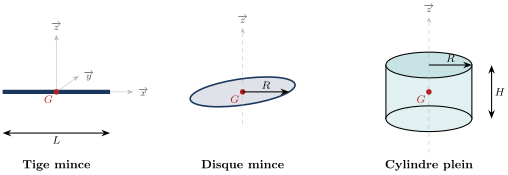
- Tige mince homogène de masse , de longueur selon l'axe :
- Disque mince homogène de masse , de rayon , d'axe :
- Cylindre plein homogène de masse , de rayon , de hauteur selon :
- Sphère pleine homogène de masse , de rayon :
- Parallélépipède rectangle de dimensions selon :
Chacune de ces matrices a un domaine de validité : « tige mince » et « disque mince » supposent l'épaisseur négligeable devant la longueur ou le rayon (sinon, cylindre ou parallélépipède), et un solide petit devant sa distance à l'axe peut être réduit à une masse ponctuelle, ce qui néglige ses moments propres devant .
Quand la pièce est trop irrégulière pour le formulaire, ou qu'il faut contrôler la maquette numérique, on mesure son moment d'inertie par la période de petites oscillations ; les formules de période sont des données (physique de première année ou notice du banc). Le protocole se choisit selon l'objectif, c'est-à-dire selon l'axe visé :
- pendule pesant, la pièce suspendue par un axe horizontal mené par , à la distance de : , puis Huygens, ; il faut , et si est mal connu, deux suspensions à une distance connue l'une de l'autre donnent à la fois et (cas d'une bielle) ;
- pendule trifilaire, un plateau suspendu par trois fils verticaux de longueur , attachés à la distance de l'axe : , et étant la masse et le moment de tout ce qui est suspendu ; il mesure directement autour d'un axe vertical passant par (pièce de révolution, rotor), le plateau vide puis chargé, et le moment de la pièce s'obtient par différence (ensemble de solides, même axe) ;
- pendule de torsion, : la constante de torsion du fil est inconnue, on l'étalonne avec une pièce de moment connu (un disque du formulaire).
Le traitement suit toujours le même schéma. On chronomètre périodes plutôt qu'une (l'erreur de déclenchement, de l'ordre de à la main, se divise par ), et l'on répète séries : moyenne , écart-type , incertitude-type de la moyenne . Comme est proportionnel à , ; les incertitudes relatives indépendantes (chronométrage, cotes, masses) se combinent en somme quadratique. Restent les erreurs de méthode, qu'aucune répétition ne réduit : une pièce décentrée de ajoute à son moment (Huygens), et les formules de période ne valent qu'aux petites amplitudes. Un écart entre la mesure et la maquette numérique n'est significatif que s'il dépasse l'incertitude élargie.
Soit la matrice de passage de la base orthonormée à la base orthonormée (ses colonnes sont les composantes des vecteurs de dans ) ; est orthogonale, . Au même point :
En particulier, si se déduit de par une rotation d'angle autour de , et si , alors reste principal et
La trace est invariante. Le moment autour d'un axe se calcule dans n'importe quelle base par .
La matrice d'inertie, symétrique réelle, se diagonalise en tout point dans une base orthonormée : c'est la base principale d'inertie en ; ses axes sont les axes principaux, et les termes diagonaux, valeurs propres de , les moments principaux. On les obtient :
- par les symétries, sans calcul (c'est le cas de tout le formulaire) ;
- dans un plan, quand le troisième axe est déjà principal : si le bloc du plan porte les moments , et le produit , les axes principaux font avec l'angle tel que , et les moments principaux sont les valeurs propres du bloc ;
- dans le cas général, numériquement, par une bibliothèque :
numpy.linalg.eighrend les valeurs propres et une base orthonormée de vecteurs propres d'une matrice symétrique.
1.6 Travaux dirigés
Exercice 1 — Grue à tour : combien de blocs de lest sur la contre-flèche ?
Une grue à tour à flèche horizontale se compose d'une partie fixe (le mât, , et le lest de base, , tous deux centrés sur l'axe du mât, posés sur des appuis formant un carré de de côté) et d'une partie tournante, montée sur la couronne d'orientation au sommet du mât. On repère les positions par l'abscisse le long de la flèche, comptée depuis l'axe du mât, positive du côté de la flèche. La partie tournante comprend :
| élément | masse | abscisse du centre d'inertie |
|---|---|---|
| flèche | ||
| contre-flèche et treuil | ||
| pivot et cabine | ||
| chariot et crochet | de (rentré) à | |
| lest de contre-flèche | blocs de |
La courbe de charge autorise jusqu'à , puis un moment de charge constant : , soit en bout de flèche (). Exigence du constructeur : la couronne d'orientation est dimensionnée pour que le centre d'inertie de la partie tournante, charge comprise, reste à moins de de l'axe du mât dans tous les cas d'exploitation.
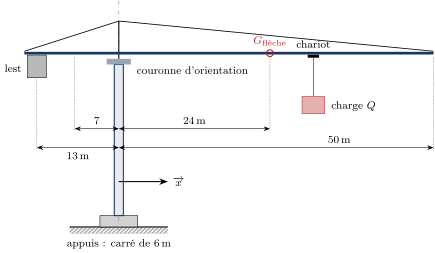
1) Quelles hypothèses permettent de traiter chaque élément comme un solide indéformable de masse et de centre d'inertie connus ? Établir que l'abscisse du centre d'inertie de la partie tournante est . Calculer le moment statique de la partie tournante sans lest dans trois cas : à vide, chariot rentré ; à ; en bout. Montrer qu'au-delà de ce moment croît avec la portée.
2) On note la masse du lest. Traduire l'exigence par deux inégalités linéaires en , pour les deux cas extrêmes ; en déduire l'intervalle admissible et le nombre de blocs. Pourquoi le cas « à », celui de la charge la plus lourde, ne dimensionne-t-il pas ? Que donne le réflexe « arrondir par excès, pour être sûr » ?
3) Pour le nombre de blocs retenu, calculer dans les trois cas et la marge.
4) On admet (statique) que la grue entière ne bascule pas tant que la verticale de son centre d'inertie reste à l'intérieur du carré d'appui. Calculer l'abscisse du centre d'inertie de la grue entière dans les deux cas extrêmes. Cas limite (montage) : le lest de contre-flèche est posé avant la flèche ; où est alors le centre d'inertie de la grue, flèche, chariot et charge absents ? Commenter la règle des notices de montage : deux blocs seulement avant la flèche, le reste après.
Démonstration (Corrigé)
La stratégie. Le centre d'inertie d'un ensemble est le barycentre des centres d'inertie de ses parties, pondérés par leurs masses (associativité du barycentre). On écrit le moment statique de la partie tournante en fonction de la position du chariot et de la masse du lest, on traduit l'exigence en deux inégalités linéaires, et l'on vérifie tous les cas extrêmes, pas seulement celui de la plus lourde charge.
1) Moment statique sans lest. Les éléments sont des solides indéformables si l'on néglige la flexion de la flèche, le balancement de la charge (grue immobile) et la masse des câbles devant celle de la charge. Par définition, ; en découpant l'intégrale sur les éléments et en appliquant la définition à chacun, , donc ; en projection sur , . Sans lest, la partie fixe de la partie tournante (flèche, contre-flèche, pivot) donne , pour . Puis :
- à vide, chariot rentré : , pour ;
- à : , pour ;
- à : , pour .
Au-delà de , la charge apporte un moment constant, , mais le chariot, lui, apporte , qui croît : le moment statique vaut , maximal en bout de flèche.
2) Le lest. Avec à , l'exigence s'écrit dans les deux cas extrêmes :
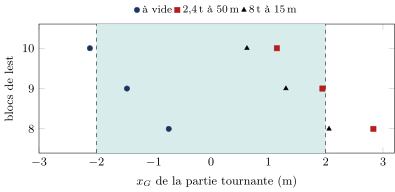
(Les dénominateurs sont positifs, ce qui autorise à multiplier sans changer le sens.) L'intervalle admissible est : avec des blocs de , seuls 9 blocs conviennent (). Le cas « à » impose , soit : moins exigeant, parce que ce qui compte est le moment de la charge, pas sa masse, et qu'une charge lourde près du mât ajoute surtout de la masse au dénominateur. Le réflexe « arrondir par excès » (dix blocs, ) sort de l'intervalle par le haut : à vide, , non conforme. Un lest trop lourd est aussi dangereux qu'un lest trop léger, simplement dans l'autre cas de charge.
3) Vérification. Avec (moment ) :
- à vide : ;
- à : ;
- en bout : .
Entre et , croît continûment de à (il vaut à ). Conforme, avec une marge de (3 %) en bout de flèche.
4) Stabilité de la grue entière. On ajoute la partie fixe, sur l'axe, qui n'apporte que de la masse : en bout de flèche, ; à vide, . Le demi-côté du carré d'appui est : la grue en service est très loin du basculement. Cas limite, le montage. Lest posé, flèche absente, la partie tournante n'est plus que la contre-flèche et le pivot : moment , masse de la grue , d'où : à du bord du carré, sans vent ni choc. Une rafale suffit. Avec deux blocs seulement, : c'est la raison de la règle de montage.
Ce que l'exercice installe. Le centre d'inertie d'un ensemble se compose par les moments statiques (associativité du barycentre), sans aucune intégrale. Une exigence sur dans plusieurs cas de charge se traduit en inégalités linéaires sur la grandeur à dimensionner ; on vérifie tous les cas extrêmes, et le cas dimensionnant n'est pas forcément « la plus lourde charge ». Les configurations transitoires (montage) se vérifient aussi.
Exercices du chapitre
- Grue à tour : combien de blocs de lest sur la contre-flèche ? corrigé
- Pourquoi les éoliennes ont trois pales : la symétrie d'ordre 3 corrigé
- Mesurer l'inertie d'une bielle sans connaître son centre d'inertie corrigé
- Satellite : l'inertie multipliée par le déploiement des panneaux solaires corrigé
- Volant de groupe électrogène : mettre la masse où elle sert corrigé
- Contrôler la matrice que donne le modeleur 3D : outil d'un robot six axes corrigé