Systèmes Séquentiels Industriels et Commande Numérique
Cours complet · sciences industrielles (PSI), chapitre 7 · CPGE PSI (2e année)
Travailler ce chapitre sur Adloun
7.1 Modélisation événementielle et Grafcet normalisé
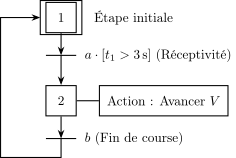
Le Grafcet (norme CEI 60848) est un modèle graphique de spécification des comportements séquentiels des systèmes automatisés. Il est composé de :
- Étapes (repérées par un numéro entier) : définissent un état stable du système. Une étape est soit active (marquée par un point/jeton), soit inactive.
- Transitions (barres perpendiculaires aux liaisons) : indiquent la possibilité d'évolution entre étapes.
- Réceptivités : conditions logiques (booléennes) associées aux transitions.
- Actions : tâches exécutées lorsque l'étape associée est active (actions continues, conditionnelles, mémorisées).
- Situation initiale : les étapes initiales (marquées d'un double carré) sont actives au début du fonctionnement.
- Franchissement d'une transition : une transition est franchissable si et seulement si toutes les étapes immédiatement précédentes sont actives ET la réceptivité associée est vraie.
- Évolution des étapes : le franchissement d'une transition entraîne simultanément l'activation des étapes suivantes et la désactivation des étapes précédentes.
- Simultanéité : plusieurs transitions simultanément franchissables sont franchies simultanément.
- Priorité à l'activation : si une étape doit être simultanément activée et désactivée, elle reste active.
7.2 Structures fondamentales du Grafcet
Un Grafcet linéaire ne décrit qu'un procédé où tout se fait l'un après l'autre — c'est rarement le cas. Trois structures suffisent à couvrir le reste, et elles se distinguent par ce qui est écrit sur le trait :
- le choix (divergence en OU) : une étape, plusieurs transitions. Une seule branche s'active. Les réceptivités doivent être exclusives, sans quoi le comportement dépend de l'ordre d'évaluation de l'automate — c'est-à-dire du hasard ;
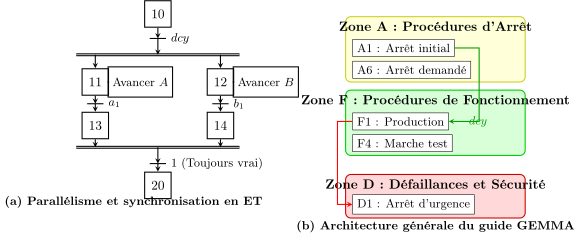
- le parallélisme (divergence en ET) : une transition, plusieurs branches, toutes activées simultanément. La convergence attend que toutes les branches aient atteint leur étape d'attente : c'est un point de rendez-vous ;
- le saut et la reprise, qui court-circuitent ou rebouclent une séquence.
Au-dessus du Grafcet de production vient la structuration des modes de marche. Un équipement industriel ne se contente pas de fonctionner : il démarre, s'arrête proprement, se remet en état après un défaut, se laisse conduire en manuel pour un réglage. Le guide GEMMA organise ces situations en trois familles — procédures de fonctionnement, d'arrêt et de défaillance — et le Grafcet de conduite qui en découle commande le Grafcet de production par forçage.
7.3 Équations logiques d'activation/désactivation
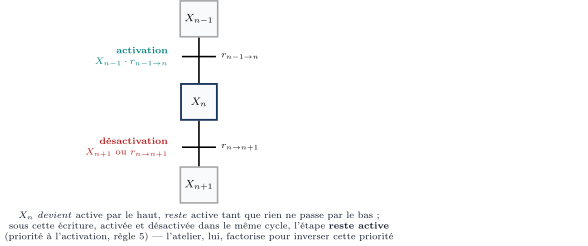
Cette équation de récurrence est le pont entre le Grafcet, qui est un langage graphique, et l'automate, qui n'exécute que de la logique booléenne. Elle se lit comme une bascule : l'étape devient active si l'étape précédente l'était et que la transition est franchie ; elle reste active tant qu'aucune transition aval n'est franchie.
La place de la parenthèse n'est pas indifférente, et c'est le seul point où les deux écritures diffèrent. Sous la forme ci-dessous, , une étape simultanément activée et désactivée () reste active : c'est bien la priorité à l'activation de la règle 5, et la règle et l'équation disent donc la même chose. Mais l'atelier exige l'inverse. On récrit alors l'équation en factorisant :
et cette seconde forme donne la priorité à la désactivation : dans le doute, la sortie retombe. Un automate qui garderait la première laisserait l'étape active un cycle de trop — et sur une séquence rapide, cette différence d'un cycle est exactement ce qui sépare un mécanisme qui fonctionne d'un mécanisme qui percute.
Les variables ne commandent pas directement les actionneurs : les actions sont associées aux étapes dans un second temps. Une action continue s'écrit simplement , une action conditionnelle . Séparer les deux — activité des étapes d'un côté, actions de l'autre — est ce qui rend le programme relisible six mois plus tard.
Pour une étape de variable d'activité :
où :
7.4 Échantillonnage et commande numérique
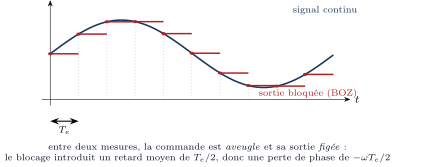
Une commande numérique ne voit le procédé qu'à des instants isolés, séparés de la période : entre deux mesures, elle est aveugle, et sa sortie reste figée. Ces deux faits ont un coût qu'il faut chiffrer avant de régler quoi que ce soit.
Le blocage introduit un retard moyen de , donc une perte de phase de (en radians) qui croît avec la pulsation. À la pulsation de coupure, cette perte se retranche directement de la marge de phase. Un correcteur réglé sur le modèle continu puis transposé tel quel dans un calculateur perd de la marge : c'est la première chose à vérifier après discrétisation.
Le choix de n'est pas libre. Le théorème d'échantillonnage de Shannon impose une fréquence d'échantillonnage supérieure au double de la plus haute fréquence contenue dans le signal, faute de quoi les composantes rapides se replient sur les basses fréquences et apparaissent comme un signal parasite qu'aucun filtrage ultérieur ne pourra distinguer du signal utile. En asservissement on va bien au-delà de ce minimum : la pratique retient une fréquence d'échantillonnage de à fois la bande passante en boucle fermée, précisément pour que la perte de phase du bloqueur reste négligeable.
Dans une chaîne de commande numérique échantillonnée à la période :
- Le bloqueur d'ordre zéro maintient le signal constant entre deux instants d'échantillonnage :
- La fonction de transfert discrète équivalente en transformée en Z est :
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>7.5 Exercices résolus
Exercice 7.1 : Équations de récurrence d'un cycle carré
Pour une séquence linéaire fermée à 3 étapes (), écrire les équations d'activation/désactivation de chaque étape.
Démonstration
(avec initialisation ). . .
Exercice 7.2 : Synchronisation de deux vérins (Divergence/Convergence en ET)
Deux vérins et partent simultanément de leur position arrière à l'étape . avance jusqu'au capteur et avance jusqu'à . Une fois les deux arrivés, ils reculent ensemble. Tracer le Grafcet.
Démonstration
Étape 10 : Attente départ cycle . Transition : . Divergence en double barre (ET) vers étape 11 () et étape 12 (). Transition sous 11 : vers étape 13 (attente fin de ). Transition sous 12 : vers étape 14 (attente fin de ). Convergence en double barre (ET) sous 13 et 14 : réceptivité (vraie) vers étape 20 ( et ). Transition sous 20 : retour à l'étape 10.
Exercice 7.3 : Temporisation dans le Grafcet
Écrire la syntaxe normalisée d'une temporisation de lancée à l'activation de l'étape 4 pour franchir la transition suivante.
Démonstration
La réceptivité s'écrit (ou ). Le chronomètre démarre dès que passe à 1 et la réceptivité devient vraie exactement secondes après cette activation.
Exercice 7.4 : Discrétisation d'un intégrateur pur avec BOZ
Calculer la transformée en Z de précédé d'un bloqueur d'ordre zéro de période .
Démonstration
. Équation récurrente : (méthode d'Euler explicite).
Exercice 7.5 : Sélecteur de mode de marche (GEMMA)
Identifier dans le guide d'étude des modes de marches et d'arrêts (GEMMA) les états (Arrêt dans l'état initial), (Production normale) et (Arrêt d'urgence).
Démonstration
Famille : procédures d'arrêt ( : état de repos machine). Famille : procédures de fonctionnement ( : marche automatique nominale). Famille : procédures en défaillance ( : mise hors énergie immédiate sur arrêt d'urgence).
Exercice 7.6 : Discrétisation d'un premier ordre
Calculer pour avec bloqueur d'ordre zéro.
Démonstration
. . Multiplié par : avec .
Exercice 7.7 : Gestion de priorité d'accès à une ressource partagée
Deux robots et partagent une zone de transfert commune. Modéliser par sémaphore Grafcet l'interdiction de collision.
Démonstration
On définit une étape ressource (« Zone libre »). ne peut entrer en zone (étape ) que si est active. Le franchissement désactive . ne peut entrer (étape ) que si est active. À la sortie de zone de ou , une transition réactive l'étape , réalisant une exclusion mutuelle stricte.
Exercice 7.8 : Échantillonnage de Shannon et repliement spectral
Un signal analogique contient des composantes fréquentielles jusqu'à et un bruit parasite à . On échantillonne à . Quel est le risque de repliement ?
Démonstration
Fréquence de Nyquist : . La composante utile respecte Shannon. Le bruit à se replie à , venant polluer directement la bande utile. Un filtre analogique anti-repliement passe-bas de coupure est indispensable en amont de l'échantillonneur.
Exercice 7.9 : Compteur binaire synchrone en Grafcet
Concevoir un Grafcet modulo 4 comptant les impulsions d'un capteur .
Démonstration
4 étapes en boucle. Chaque transition est conditionnée par le front montant du capteur : .
Exercice 7.10 : Commande par automate programmable industriel (API)
Expliquer le cycle d'exécution d'un automate programmable industriel (lecture des entrées exécution du programme logique écriture des sorties).
Démonstration
- Lecture physique des entrées : mémorisation de l'état des capteurs dans l'image mémoire des entrées.
- Traitement logique : exécution séquentielle du code utilisateur (Grafcet/Ladder/ST) du premier au dernier réseau.
- Écriture physique des sorties : transfert de l'image mémoire vers les modules de puissance (actionneurs, électrovannes). Ce cycle déterministe garantit l'absence d'aléa de commutation pendant le calcul.
7.6 Problèmes de concours résolus
Problème 7.1 : Ligne automatisée de conditionnement pharmaceutique (Concours Mines-Ponts)
Une ligne de remplissage de flacons comporte un convoyeur pas-à-pas, un poste de dosage péristaltique, un poste de bouchage et un poste d'éjection des rebuts par caméra industrielle.
- Structurer l'automatisme selon le GEMMA en distinguant la marche de préparation , la production et le vidage .
- Établir le Grafcet de coordination des tâches et les Grafcets de poste synchronisés par variables d'étape.
- Écrire l'implantation en langage texte structuré (ST) pour automate Siemens S7-1500.
Démonstration
- Le GEMMA définit les modes d'arrêt, de marche réglage et de production automatique.
- Le Grafcet maître active les sous-grafcets de poste via des variables de synchronisation ().
- En Structured Text, chaque étape est gérée par une structure
IF Activation THEN X := TRUE; ELSIF Desactivation THEN X := FALSE; END_IF;.
Problème 7.2 : Commande discrète par prédicteur de Smith d'un procédé à fort retard (Concours Centrale-Supélec)
Un four thermique présente un retard pur de transport et une constante de temps ().
- Modéliser le procédé discrétisé à la période ( avec ).
- Synthétiser un algorithme de prédicteur de Smith discret annulant le retard dans la boucle de retour équivalente.
- Démontrer la robustesse de la régulation face à une erreur de sur l'estimation du retard.
Démonstration
- avec .
- Le prédicteur de Smith calcule et soustrait le retard modélisé, permettant de régler le PI comme si le retard était nul.
- En cas d'erreur de modèle , la boucle fermée reste stable tant que l'incertitude de phase ne dépasse pas la marge .
Problème 7.3 : Tri automatique de colis par aiguillage pneumatique (Concours CCINP)
Une plateforme logistique trie des colis vers 4 directions selon la lecture d'un code-barres par scanner laser.
- Concevoir le Grafcet de suivi dynamique de position des colis sur le tapis à l'aide d'un registre à décalage logiciel.
- Établir les équations de commande des vérins d'aiguillage avec contrôle de non-collision.
- Déterminer le débit maximal admissible de colis en fonction du temps de cycle des pousseurs.
Démonstration
- Un registre à décalage FIFO mémorise le code destination à chaque impulsion d'un codeur incrémental de tapis.
- Chaque aiguilleur est déclenché par comparaison entre la position courante du colis et sa destination.
- Le débit crête est borné par ().
Problème 7.4 : Régulateur numérique à placement de pôles RST (Concours Banque PT)
On étudie la synthèse polynomiale d'un régulateur numérique pour un axe d'usinage numérique.
- Écrire l'équation diophantienne fixant les pôles de la boucle fermée.
- Déterminer les polynômes et d'ordre minimal pour un procédé du second ordre discrétisé.
- Imposer le polynôme de préfiltrage pour compenser les zéros du procédé et obtenir un gain statique unitaire.
Démonstration
- L'équation de Bezout admet une solution unique si et sont premiers entre eux.
- Pour , les degrés minimaux sont (avec intégrateur ) et .
- On choisit pour garantir une erreur statique rigoureusement nulle en poursuite.
Problème 7.5 : Sécurité intégrée et arrêt d'urgence SIL 3 d'une cellule robotisée (Concours X / ENS)
Une cellule de soudage robotisée est soumise à la norme ISO 13849-1 (niveau de performance PL e / SIL 3).
- Modéliser l'architecture de sécurité redondante à deux canaux avec surveillance mutuelle (Catégorie 4 / 1oo2D).
- Établir le Grafcet de sécurité gérant le réarmement sécurisé, les barrières immatérielles optoélectroniques et la coupure de puissance par contacteurs guidés.
- Calculer le taux de défaillance dangereux moyen par heure et le temps moyen avant défaillance dangereuse .
Démonstration
- L'architecture 1oo2D (un sur deux avec diagnostic) garantit qu'une défaillance unique sur un composant ne conduit pas à la perte de la fonction de sécurité.
- Le Grafcet de sécurité fonctionne en boucle prioritaire et verrouille le Grafcet de production tant que les conditions de réarmement ne sont pas validées.
- Le calcul normatif donne , validant la conformité SIL 3.