Robustesse des Asservissements et Représentation d'État
Cours complet · sciences industrielles (PSI), chapitre 6 · CPGE PSI (2e année)
Travailler ce chapitre sur Adloun
6.1 Analyse de robustesse et fonctions de sensibilité
Pour un système asservi à retour unitaire de boucle ouverte :
- Fonction de sensibilité nominale (sensibilité aux perturbations de sortie) :
- Fonction de sensibilité complémentaire (fonction de transfert en boucle fermée) :
- Identité fondamentale :
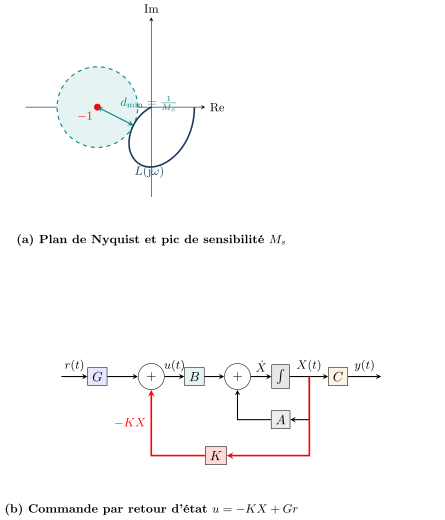
- Pic de sensibilité . En pratique, on exige ().
- La distance minimale entre le lieu de Nyquist de et le point critique est .
- Marge de retard : représente le retard pur maximal tolérable dans la boucle avant instabilité.
Un système multivariable à variables d'état, entrées et sorties est décrit par le système différentiel du premier ordre :
où :
- est le vecteur d'état (mémoire du système).
- est le vecteur de commande (entrées).
- est le vecteur des mesures (sorties).
- est la matrice dynamique, la matrice de commande, la matrice d'observation, la matrice d'action directe.
En appliquant la transformée de Laplace avec conditions initiales nulles :
La matrice de transfert reliant à s'exprime par :
Les pôles du système sont les valeurs propres de la matrice dynamique ().
6.2 Commandabilité, observabilité et retour d'état
La représentation d'état déplace la question de la commande. En transfert, on se demandait si la boucle était stable ; en état, on se demande d'abord si l'on peut agir sur tout ce qui bouge, et si l'on peut voir tout ce qui bouge. Ce sont deux questions distinctes, et les critères de Kalman y répondent par un simple calcul de rang.
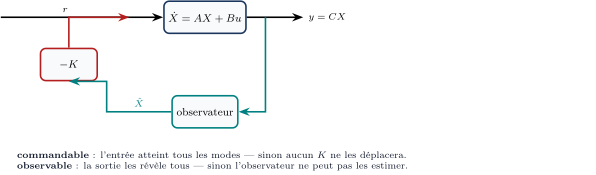
Un mode non commandable est un mode que l'entrée n'atteint pas : aucun réglage de ne le déplacera, et s'il est instable, le système est irrécupérable par retour d'état. Un mode non observable est un mode que la sortie ne révèle pas : il évolue sans qu'on le sache.
Le retour d'état suppose connu le vecteur tout entier — or on ne mesure généralement que . On lui substitue alors un observateur de Luenberger : un modèle du système, simulé en parallèle, corrigé en permanence par l'écart entre la sortie mesurée et la sortie estimée. Sa dynamique se règle comme celle de la commande, par placement de pôles, et on la choisit plus rapide que celle de la boucle de commande — typiquement d'un facteur à — pour que l'estimation ait convergé avant que la commande n'en ait besoin. Cette séparation des deux réglages n'est pas une commodité : c'est un théorème.
- Commandabilité : Le système est entièrement commandable si et seulement si la matrice de commandabilité est de rang plein :
- Observabilité : Le système est entièrement observable si et seulement si la matrice d'observabilité est de rang plein :
Si le système est commandable, la loi de commande par retour d'état permet de placer arbitrairement les valeurs propres de la matrice en boucle fermée .
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>6.3 Exercices résolus
Exercice 6.1 : Calcul des fonctions de sensibilité
Pour , calculer et évaluer le pic de sensibilité .
Démonstration
. . Pour : (), ce qui garantit une excellente robustesse.
Exercice 6.2 : Représentation d'état sous forme canonique de commande
Mettre sous forme d'état canonique de commande l'équation différentielle .
Démonstration
On pose le vecteur d'état . , , . , , , .
Exercice 6.3 : Test de commandabilité d'un système d'ordre 2
Soit et . Le système est-il commandable ?
Démonstration
. Matrice de commandabilité : . . Le système n'est pas commandable : la commande ne peut pas agir sur la variable d'état .
Exercice 6.4 : Synthèse d'un retour d'état pour double intégrateur
Soit . Calculer pour imposer les pôles en BF à .
Démonstration
. Polynôme caractéristique en BF : . Polynôme désiré : . Par identification immédiate : et . D'où .
Exercice 6.5 : Observateur d'état de Luenberger
Pour le système de l'exercice 6.4 avec mesure (), dimensionner le gain de l'observateur pour que l'erreur d'estimation converge avec des pôles à .
Démonstration
Dynamique de l'erreur : . . Polynôme : . Polynôme désiré : . D'où et .
Exercice 6.6 : Marge de retard d'un système asservi
Un système corrigé a une pulsation de coupure et une marge de phase . Calculer la marge de retard .
Démonstration
. . Si le retard de transmission réseau ou de calcul dépasse , la boucle devient instable.
Exercice 6.7 : Intégrateur d'état pour annuler l'erreur statique
Comment modifier le retour d'état pour garantir une erreur statique nulle face à un échelon de consigne ?
Démonstration
On ajoute une variable d'état supplémentaire intégrale . Le système étendu d'ordre s'écrit . La loi de commande devient , garantissant par construction.
Exercice 6.8 : Découplage de deux axes motorisés
Soit un système multivariable 2x2 avec . Calculer la matrice de découplage statique .
Démonstration
. . . En pré-multipliant la commande par , le système vu par le régulateur devient diagonal à basse fréquence.
Exercice 6.9 : Stabilité interne et simplification pôle-zéro instable
Soit un procédé corrigé par . Le système est-il stable en boucle fermée ?
Démonstration
La fonction de transfert en BF formelle est , qui semble stable (pôle à ). Cependant, la fonction de sensibilité d'entrée est , mais la réponse à une perturbation interne fait apparaître le pôle instable non observable/non commandable . Toute simplification de pôle instable dans le demi-plan droit conduit à une instabilité interne fatale.
Exercice 6.10 : Équation de Lyapunov pour la stabilité
Pour un système continu autonome , énoncer le théorème de Lyapunov garantissant la stabilité asymptotique.
Démonstration
Le système est asymptotiquement stable si et seulement si pour toute matrice symétrique définie positive , il existe une unique matrice symétrique définie positive solution de l'équation algébrique de Lyapunov : . La fonction est alors une fonction de Lyapunov stricte ().
6.4 Problèmes de concours résolus
Problème 6.1 : Commande par retour d'état d'un pendule inversé sur chariot (Concours Mines-Ponts)
Un pendule inversé de masse , longueur , est monté sur un chariot de masse propulsé par une force .
- Linéariser les équations du mouvement autour de la position verticale haute .
- Écrire la représentation d'état avec .
- Vérifier la commandabilité et synthétiser un gain de retour d'état plaçant les 4 pôles en BF à .
Démonstration
- Équations linéarisées : et .
- En inversant la matrice de masse, on obtient la forme avec .
- , le système est commandable. La formule d'Ackermann fournit le gain stabilisant le pendule à la verticale.
Problème 6.2 : Observateur de Kalman pour centrale inertielle MEMS (Concours Centrale-Supélec)
On estime la position et la vitesse d'un véhicule autonome à partir d'un accéléromètre bruité et d'un récepteur GPS délivrant une mesure de position .
- Écrire le modèle d'état stochastique en temps continu et sa discrétisation à la période .
- Formuler les équations de prédiction et de mise à jour du filtre de Kalman stationnaire.
- Démontrer la convergence optimale de la variance de l'erreur d'estimation.
Démonstration
- et .
- Gain de Kalman : .
- La covariance résout l'équation de Riccati algébrique discrète (DARE), garantissant l'estimateur de variance minimale.
Problème 6.3 : Commande multivariable d'un hélicoptère miniature (Concours CCINP)
Un drone hélicoptère à 2 degrés de liberté (tangage et lacet ) est actionné par deux hélices couplées aérodynamiquement.
- Établir la matrice de transfert 2x2 faisant apparaître les termes de couplage croisés.
- Concevoir un découpleur dynamique tel que .
- Synthétiser deux boucles indépendantes de régulation PID sur les axes découplés.
Démonstration
- .
- Découpleur dynamique : .
- Après découplage, chaque axe est régulé indépendamment par un PID classique avec des marges .
Problème 6.4 : Régulation de tension d'un microréseau électrique (Concours Banque PT)
Un onduleur de puissance triphasé alimente une charge isolée via un filtre LC.
- Établir les équations d'état dans le repère tournant de Park .
- Éliminer le couplage gyroscopique par compensation d'état.
- Assurer une poursuite parfaite de la consigne sinusoïdale de tension à par correcteur résonant proportionnel (PR).
Démonstration
- et .
- En injectant et , les deux axes sont totalement découplés.
- Le correcteur résonant fournit un gain infini à , éliminant l'erreur statique sans transformée de Park.
Problème 6.5 : Commande prédictive sur horizon glissant MPC (Concours X / ENS)
On étudie la commande prédictive à modèle (Model Predictive Control) d'un système de freinage autonome avec contraintes sur la course du vérin et la décélération .
- Formuler le problème d'optimisation quadratique sous contraintes sur un horizon de prédiction .
- Établir la fonction de coût .
- Montrer que la commande MPC sans contrainte active se ramène à un gain linéaire stationnaire de retour d'état.
Démonstration
- Le modèle d'état prédit la trajectoire future .
- La minimisation de sous contraintes linéaires est un problème de programmation quadratique (QP).
- En l'absence de contrainte saturée, , équivalent à un retour d'état linéaire optimal LQR.