SLCI Avancés — Correction PID et Correction Fréquentielle
Cours complet · sciences industrielles (PSI), chapitre 5 · CPGE PSI (2e année)
Travailler ce chapitre sur Adloun
10.1 Objectifs et limites de la correction proportionnelle
Dans un système asservi à retour unitaire, le correcteur est inséré dans la chaîne directe pour satisfaire le cahier des charges sur les trois performances fondamentales :
- Stabilité : marges de stabilité suffisantes (, , dépassement ).
- Précision : erreur statique nulle ou minimale pour les entrées canoniques (échelon, rampe).
- Rapidité : temps de réponse à ou bande passante à maximale.
Avec un simple correcteur proportionnel :
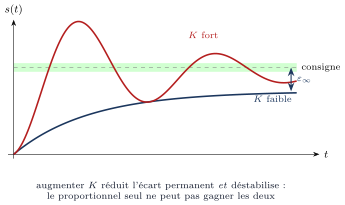
- Augmenter diminue l'erreur statique et augmente la rapidité.
- Mais augmenter translate la courbe de gain dans Bode vers le haut sans modifier la phase, ce qui diminue la marge de phase et peut conduire à l'instabilité.
Il est donc nécessaire d'introduire des correcteurs à dynamique propre (PID, avance de phase, retard de phase).
10.2 Correcteurs Proportionnel-Intégral-Dérivé (PID)
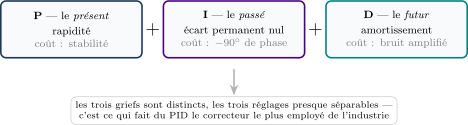
Le PID est le correcteur le plus employé dans l'industrie, et il l'est parce que ses trois termes répondent à trois griefs distincts, qu'on peut régler presque séparément. L'action proportionnelle agit sur l'écart présent : elle rend le système rapide, et dégrade la stabilité. L'action intégrale agit sur le passé accumulé : elle annule l'écart permanent, et coûte de marge de phase. L'action dérivée agit sur la tendance : elle anticipe et amortit, au prix d'une amplification du bruit de mesure.
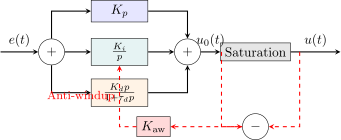
La dérivée pure n'est pas réalisable et ne doit jamais être implantée telle quelle : elle amplifie indéfiniment le bruit. On la filtre — c'est le rôle du terme de la structure série, avec de l'ordre de à . De même, l'intégrateur d'un correcteur réel doit être protégé de la saturation de l'actionneur, sans quoi il continue d'accumuler pendant que la commande est bloquée en butée et provoque un dépassement massif au retour dans la plage utile.
Quand le modèle du procédé fait défaut, on règle le PID sans lui. Actions intégrale et dérivée annulées, on augmente le gain proportionnel jusqu'au pompage : la sortie oscille sans s'amortir. On relève le gain critique et la période des oscillations, et la table donne , , . Ces valeurs ne sont pas optimales — elles visent un dépassement d'environ — mais elles fournissent un point de départ en quelques minutes d'essai, sur une installation dont on ne connaît rien.
- Structure parallèle (idéale) :
- Structure série (cascade) :
- Rôles des 3 actions :
- Action P () : ajuste le gain global et la rapidité.
- Action I () : ajoute une intégration dans la BO (), garantit une erreur statique nulle en régime permanent.
- Action D () : apporte une avance de phase stabilisatrice et un amortissement prédictif des oscillations.
10.3 Correcteur à avance de phase
La fonction de transfert d'un correcteur à avance de phase est :
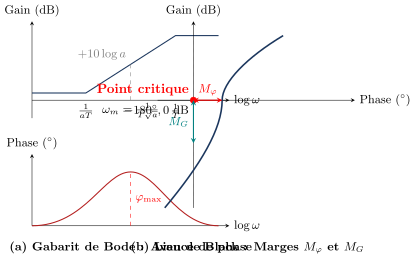
- Avance de phase maximale obtenue à la pulsation moyenne géométrique :
- Gain à la pulsation : .
Méthode : Synthèse d'un correcteur à avance de phase
- Fixer le gain statique pour satisfaire l'exigence de précision.
- Calculer la marge de phase actuelle et déterminer le supplément de phase requis : (avec à ).
- Calculer le coefficient .
- Chercher la nouvelle pulsation de coupure à telle que : .
- En déduire la constante de temps .
10.4 Correcteur à retard de phase
Le correcteur à retard de phase répond à un besoin opposé à celui de l'avance de phase, et le raisonnement mérite d'être posé à l'envers. On ne cherche pas ici à gagner de la phase : on cherche à gagner de la précision sans perdre la stabilité. Augmenter simplement le gain apporterait la précision, mais déplacerait la pulsation de coupure vers les hautes fréquences, là où la phase a déjà chuté — et la marge s'effondrerait.
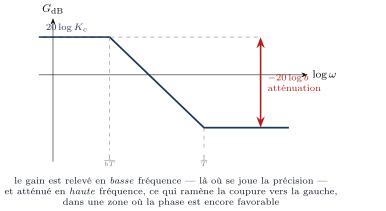
Le retard de phase contourne l'obstacle : il relève le gain en basse fréquence, où la précision se joue, et l'atténue de en haute fréquence, ce qui ramène la pulsation de coupure vers la gauche, dans une zone où la phase est encore favorable. Son nom est trompeur : le retard de phase qu'il introduit est un effet secondaire qu'on subit, et qu'on place justement loin de la coupure pour qu'il ne coûte rien.
L'abaque de Black-Nichols porte le gain en décibels contre la phase, la pulsation n'étant plus qu'un repère le long de la courbe. Les contours d'iso-amplitude en boucle fermée y sont tracés une fois pour toutes : déplacer la courbe de la FTBO, c'est lire immédiatement ce que devient la résonance en boucle fermée. C'est la représentation que privilégient les correcteurs à avance et à retard de phase, parce qu'elle montre l'effet du réglage sur la stabilité et sur la précision dans le même plan.
La fonction de transfert d'un correcteur à retard de phase est :
Principe : À haute fréquence (), le correcteur introduit une atténuation de gain de tout en ayant une phase quasiment nulle au voisinage de la nouvelle pulsation de coupure. Il permet ainsi d'augmenter le gain statique (pour annuler l'erreur) sans dégrader la marge de phase.
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>10.5 Exercices résolus
Exercice 5.1 : Réglage d'un correcteur PI par compensation de pôle
Soit un système . Dimensionner un correcteur pour annuler le pôle lent et obtenir une marge de phase .
Démonstration
On choisit pour compenser le pôle dominant en . La FTBO devient : . Phase de la FTBO : . Pour . Condition de gain unitaire à : .
Exercice 5.2 : Dimensionnement d'une avance de phase
Pour , dimensionner un correcteur à avance de phase pour obtenir .
Démonstration
Phase non corrigée : . Pulsation de coupure initiale : . (déjà stable, mais augmentons la rapidité à ). À , . Besoin : . Puis .
Exercice 5.3 : Méthode de Ziegler-Nichols en boucle fermée
Un procédé en boucle fermée sous correcteur proportionnel entre en pompage oscillant entretenu pour un gain critique avec une période d'oscillation . Déterminer les paramètres d'un correcteur PID selon les règles de Ziegler-Nichols.
Démonstration
Formules de Ziegler-Nichols (boucle fermée) pour PID : . . .
Exercice 5.4 : Correcteur à retard de phase pour annuler l'erreur de traînage
Un système de poursuite doit suivre une rampe avec une erreur de traînage . Déterminer puis le correcteur à retard de phase assurant .
Démonstration
Erreur de traînage : . Avec , le système est instable sans correction. On choisit la nouvelle pulsation de coupure telle que . Gain à cette pulsation : . On choisit tel que , d'où .
Exercice 5.5 : Correcteur proportionnel-dérivé avec filtre passe-bas
Montrer pourquoi un terme dérivé pur est irréalisable en pratique et analyser l'effet du pôle de filtrage ().
Démonstration
Un dérivateur pur a un gain qui tend vers l'infini avec la fréquence (), ce qui amplifie de manière dramatique les bruits de mesure haute fréquence des capteurs. Le pôle de filtrage limite le gain HF à tout en conservant l'avance de phase dans la bande utile .
Exercice 5.6 : Équivalence discret / continu (transformée bilinéaire de Tustin)
Discrétiser le correcteur PI par la méthode trapézoïdale de Tustin .
Démonstration
. Équation récurrente pour le microcontrôleur : avec et .
Exercice 5.7 : Phénomène d'anti-emballement intégral (Anti-Windup)
Expliquer le phénomène de saturation d'actionneur (windup) sous correcteur PI et présenter le schéma de désaturation par boucle de rétroaction de l'erreur d'actionneur.
Démonstration
Lorsqu'un actionneur sature (ex : tension moteur max ), l'erreur persiste et l'intégrateur continue d'accumuler de l'énergie (). Au retour de l'erreur, le système met un temps considérable à vider l'intégrateur, causant un énorme dépassement. Le correcteur anti-windup réinjecte la différence entre la commande calculée et la commande saturée sur l'entrée de l'intégrateur avec un gain , figeant immédiatement l'accumulation pendant la saturation.
Exercice 5.8 : Correcteur à double avance de phase
Pour un système très instable nécessitant un apport de phase , concevoir une structure en cascade de deux cellules à avance de phase identiques.
Démonstration
Une seule cellule ne peut raisonnablement fournir plus de à (au-delà, le gain HF explose). On utilise avec .
Exercice 5.9 : Filtrage réjecteur de fréquence (filtre Notch)
Un banc d'essai présente une résonance mécanique parasite à . Dimensionner un filtre coupe-bande avec et .
Démonstration
À , (soit une réjection de ). Hors de la résonance ( et ), () et la phase est nulle, neutralisant le pic de résonance sans perturber le reste de la régulation.
Exercice 5.10 : Réglage par placement de pôles en boucle fermée
Soit un système . Déterminer et d'un correcteur PD pour imposer en boucle fermée un facteur d'amortissement et une pulsation propre .
Démonstration
Polynôme caractéristique en BF : . Polynôme désiré : . Par identification : et .
10.6 Problèmes de concours résolus
Problème 5.1 : Asservissement d'axe de machine-outil UGV (Concours Mines-Ponts)
L'axe numérique d'une fraiseuse UGV est modélisé par une chaîne cinématique à vis à billes avec résonance élastique : où , , , .
- Tracer l'allure du diagramme de Bode de la fonction de transfert en boucle ouverte.
- Concevoir un correcteur associant un filtre Notch et une cellule à avance de phase pour obtenir une bande passante à avec .
- Évaluer le temps de réponse et l'erreur de suivi de profil sous une consigne de vitesse .
Démonstration
- Le pic de résonance élastique (+16 dB à 350 rad/s) traverse la ligne de 0 dB et provoque une instabilité si non filtré.
- Filtre Notch centré à 350 rad/s () atténue le pic de -23 dB. L'avance de phase dimensionnée à apporte de marge.
- Erreur de traînage nulle avec intégrateur, temps de réponse .
Problème 5.2 : Commande prédictive et feedforward d'un robot médical (Concours Centrale-Supélec)
Un robot chirurgical doit compenser les mouvements respiratoires du patient par commande anticipatrice (feedforward).
- Modéliser la chaîne d'asservissement avec rebouclage PID et consigne anticipatrice .
- Établir la condition de rejet parfait de perturbation en fonction de la fonction de transfert de perturbation et de la chaîne d'actionnement .
- Analyser l'impact des incertitudes de modélisation sur l'erreur résiduelle de suivi d'aiguille.
Démonstration
- Sortie : .
- Pour annuler l'effet de : (inversion du modèle direct).
- Avec un modèle approché , l'erreur résiduelle est amortie par le gain de boucle du PID à basse fréquence.
Problème 5.3 : Stabilisation d'un drone quadrirotor en vol stationnaire (Concours CCINP)
Le mouvement de tangage d'un quadrirotor sous commande différentielle de vitesse des rotors est régi par .
- Exprimer la fonction de transfert (double intégrateur instable en BF).
- Synthétiser un correcteur PID pour garantir un temps de stabilisation et un amortissement .
- Évaluer le rejet d'une rafale de vent modélisée par un échelon de couple .
Démonstration
- .
- En plaçant 2 zéros par le PID , la FTBO devient . Le lieu des racines conduit au placement exact des pôles en BF à .
- Grâce à l'intégrateur, l'erreur statique face au vent est rigoureusement nulle en régime permanent.
Problème 5.4 : Régulation de vitesse d'une turbine hydroélectrique (Concours Banque PT)
Une turbine Francis est régulée en vitesse par un distributeur à vannage commandé par un servomoteur hydraulique.
- Modéliser l'effet de coup de bélier hydraulique par un zéro dans le demi-plan droit (système à non-minimum de phase ).
- Montrer que le zéro positif limite intrinsèquement la bande passante maximale accessible pour la régulation de vitesse.
- Dimensionner un correcteur PI à action dérivée transitoire (dashpot) stabilisant la centrale sur le réseau insulaire.
Démonstration
- Le temps d'inertie de l'eau crée une réponse inverse initiale (la puissance baisse avant de monter).
- Tout zéro dans le demi-plan droit impose une limitation de bande passante pour respecter la marge de phase.
- Le réglage du dashpot fournit un gain statique élevé tout en réduisant le gain dynamique transitoire.
Problème 5.5 : Commande robuste d'un actionneur piézoélectrique (Concours X / ENS)
On étudie le positionnement nanométrique d'un microscope à force atomique (AFM) soumis à une hystérésis et une dynamique de résonance.
- Formuler le gabarit fréquentiel des fonctions de sensibilité et : et .
- Déterminer les fonctions de pondération (réjection des perturbations BF) et (robustesse aux dynamiques non modélisées HF).
- Établir la synthèse du correcteur d'ordre optimal et comparer ses performances avec un PID classique.
Démonstration
- et vérifient .
- impose une atténuation de en BF.
- La résolution des équations de Riccati donne un correcteur robuste assurant une précision sub-nanométrique.