Dynamique des solides et principe fondamental de la dynamique
Cours · sciences industrielles (PT), chapitre 3 · CPGE PT (2e année) · le début du chapitre, la suite sur Adloun
Le programme pose deux problèmes, et ce chapitre donne l'outil qui les résout tous les deux. Le mouvement est imposé (par une loi de commande, un cahier des charges) : on cherche les actions mécaniques qu'il exige — couple d'un moteur, efforts dans une liaison, risque de basculement. Les efforts extérieurs sont connus : on cherche la loi de mouvement qu'ils produisent, sous la forme d'équations différentielles du mouvement. Dans les deux cas, l'outil est le principe fondamental de la dynamique, écrit pour un solide ou un ensemble de solides, dans un référentiel galiléen ; ce qui demande de la méthode, c'est le choix de ce qu'on isole et des équations qu'on écrit.
3.1 Torseur dynamique d'un solide et d'un ensemble de solides
Pour un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère galiléen , le torseur dynamique est défini en tout point par :
- est la résultante dynamique (quantité d'accélération).
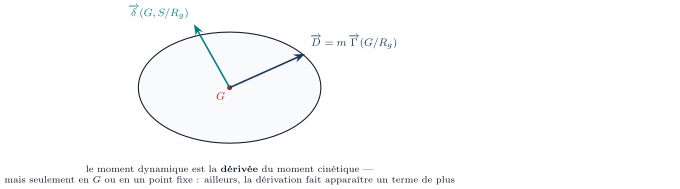
- est le moment dynamique du solide par rapport à au point .
C'est un torseur : ses moments vérifient la relation de transport .
Le moment cinétique en un point quelconque s'obtient à partir de la matrice d'inertie en : . Le second terme disparaît dans deux cas : en , et en un point fixe dans et lié au solide () ; alors . Les éléments d'inertie (moments, produits) sont des données des exercices.
Le moment dynamique en un point quelconque se déduit du moment cinétique par dérivation temporelle :
où est la vitesse du point géométrique . Cas particuliers fondamentaux :
- Au centre d'inertie () :
- En un point fixe dans () :
Partout ailleurs — en particulier en un point géométrique mobile comme un point de contact ou le centre instantané de rotation —, on calcule en (ou en un point fixe) et on le transporte : .
Solide en translation : , donc et ; en un autre point, , qui n'est pas nul dès que n'est pas colinéaire à l'accélération.
Solide en rotation autour d'un axe fixe , , de matrice d'inertie en , dans une base liée au solide, :
La composante sur l'axe, , ne fait intervenir que le moment d'inertie par rapport à l'axe ; les composantes perpendiculaires à l'axe ne font intervenir que les produits d'inertie et , et elles tournent avec le solide.
Pour dériver le moment cinétique exprimé dans une base mobile (formule de dérivation vectorielle) :
On choisit de sorte que la matrice d'inertie y soit constante (base liée au solide, ou base dans laquelle le solide est de révolution autour d'un axe fixe de ).
Les équations d'Euler ne figurent pas au programme ; elles ne servent qu'au complément des exercices résolus. Si est liée à et principale d'inertie en , de moments principaux , , , et si , la dérivation en base mobile donne
Le torseur dynamique d'un ensemble par rapport à est la somme des torseurs dynamiques des solides qui le composent, exprimés au même point :
3.2 Principe fondamental de la dynamique
Le principe fondamental de la dynamique n'est pas une formule mais une égalité entre deux torseurs, et c'est ce qui en fait un outil : une seule écriture contient les six équations scalaires du problème — trois pour la résultante, trois pour le moment.
Le référentiel doit être galiléen, et cela ne va pas de soi : un repère lié à la Terre ne l'est qu'approximativement. On l'admet en CPGE, mais l'hypothèse est explicite, et elle tombe dès qu'on étudie un mouvement à grande échelle ou de longue durée. Un véhicule qui accélère, un chariot qui freine ne sont pas galiléens : on écrit le principe dans le repère du sol, jamais dans le leur.
Il existe des référentiels, dits galiléens, tels que, pour tout système matériel (un solide ou un ensemble de solides) en mouvement par rapport à l'un d'eux, , le torseur dynamique de est égal au torseur des actions mécaniques extérieures agissant sur :
En tout point , cette égalité torsorielle équivaut à deux équations vectorielles (six équations scalaires) :
Si et sont deux systèmes disjoints, , en dynamique comme en statique. En effet, le principe appliqué à , à et à donne trois égalités ; les torseurs dynamiques s'additionnent, et les actions extérieures à aussi : il reste . C'est ce qui justifie qu'on ignore les actions intérieures à un ensemble isolé : elles s'annulent deux à deux.
Pour un solide en rotation autour d'un axe fixe dans , de moment d'inertie par rapport à cet axe :
C'est la projection du théorème du moment dynamique en sur l'axe (, avec ). Si le solide est guidé par une liaison pivot parfaite d'axe , cette liaison n'apparaît pas dans l'équation : ses cinq inconnues ont un moment nul sur l'axe.
Au contact ponctuel en , l'action ( normale, tangentielle) vérifie : en adhérence (), ; en glissement, est opposée à la vitesse de glissement et . Géométriquement, reste dans le cône d'adhérence d'axe la normale et de demi-angle , avec , et s'appuie sur son bord en glissement.
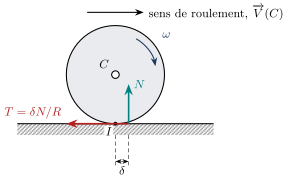
Un contact réel n'est pas ponctuel : la petite zone écrasée transmet aussi un moment. Au contact en , on décompose le moment en de l'action de 1 sur 2 en une composante tangentielle et une composante normale , et le vecteur rotation en une composante tangentielle (roulement) et une composante normale (pivotement). Les lois ont la forme de celles de Coulomb :
- résistance au roulement : ; s'il y a roulement, est opposé à et ;
- résistance au pivotement : ; s'il y a pivotement, est opposé à et .
Les paramètres et sont des longueurs, données par le constructeur ou mesurées : de quelques centièmes de millimètre (acier sur acier) à quelques millimètres (pneumatique) pour . Conséquence à connaître : une roue folle de rayon , guidée par un pivot parfait, qui roule à vitesse constante, reçoit du sol une action tangentielle résistante de norme (théorème du moment dynamique en son centre, sur son axe : ). Tout se passe comme si la normale était décalée de vers l'avant. Pour un véhicule dont toutes les roues ont le même , la résistance totale vaut sur sol horizontal : un « frottement » de coefficient , de l'ordre du centième, petit devant , et indépendant de la répartition des charges entre roues.
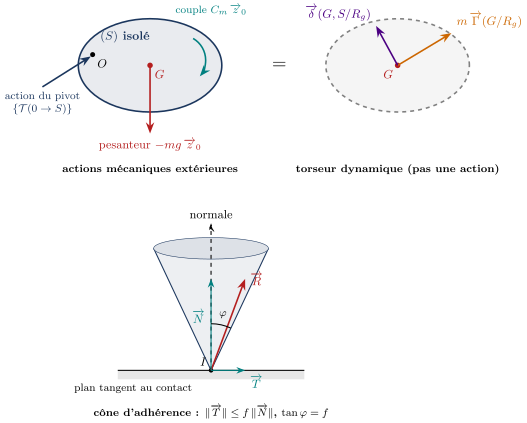
torseur dynamique de l'autre (ce n'est pas une force, il ne figure jamais au bilan). En bas, le
cône d'adhérence de Coulomb, de demi-angle () autour de la normale.3.3 Méthodologie d'application du principe fondamental de la dynamique
- Mouvement imposé : les paramètres du mouvement et leurs dérivées sont connus (loi de commande, cahier des charges). Le principe donne des équations algébriques dont les inconnues sont des actions mécaniques : couple ou effort moteur, actions de liaison, condition de basculement ou d'adhérence.
- Efforts extérieurs connus : le principe donne les équations différentielles du mouvement. On les établit, on les linéarise au besoin autour d'un point de fonctionnement ; on ne les résout pas, sauf quand la solution est connue (systèmes d'ordre 1 ou 2 soumis à un échelon), ou numériquement (schéma d'Euler explicite). La résolution analytique d'équations différentielles n'est pas au programme.
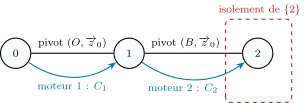
Le graphe de structure d'un mécanisme a pour sommets les classes d'équivalence cinématique (le bâti , les solides , , …) et pour arcs les liaisons qui les relient ; on y ajoute les actions mécaniques extérieures connues (pesanteur, actionneurs). Une frontière d'isolement tracée sur ce graphe montre d'un coup d'œil les actions extérieures à l'ensemble isolé : ce sont les arcs qu'elle coupe.
Méthode : Appliquer le PFD sans se noyer dans les inconnues
- Tracer le graphe de structure et repérer ce que l'on cherche : une action (mouvement imposé) ou une loi de mouvement (efforts connus).
- Isoler un solide ou un ensemble de solides, et le dire ; préciser le référentiel galiléen. Dans une chaîne ouverte, on commence par le bout de la chaîne, qui a le moins d'inconnues.
- Inventorier les actions extérieures — et seulement elles : les actions intérieures à l'ensemble isolé s'annulent deux à deux (actions réciproques).
- Calculer le torseur dynamique en un point judicieusement choisi : , un point fixe, ou le point où se concentrent les inconnues dont on ne veut pas, par transport.
- Choisir les équations : le point de réduction et l'axe de projection éliminent les inconnues non désirées. Projeter le théorème du moment dynamique sur l'axe d'une liaison pivot, en un point de cet axe, élimine d'un coup les cinq inconnues de la liaison (théorème du moment dynamique sur un axe fixe).
- Compter : autant d'équations utiles que d'inconnues cherchées, sans quoi il faut isoler autrement ou un autre ensemble — ou bien le modèle est hyperstatique, et aucun isolement ne lèvera l'indétermination.
- Conclure : comparer le résultat au cahier des charges (écart, marge), vérifier l'homogénéité, un ordre de grandeur et un cas limite, et dire les limites du modèle.
Le choix du point et de l'axe n'est pas cosmétique : bien fait, il remplace un système de six équations par une seule.
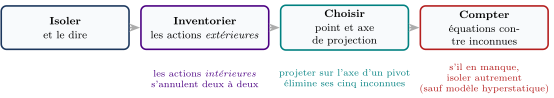
Le comptage de la méthode a une limite qui ne tient pas au choix des équations, mais au modèle du mécanisme. Pour un mécanisme de solides (bâti compris), de mobilité (mobilités utiles et internes ), dont les liaisons portent au total inconnues statiques :
- le principe fondamental, écrit pour chacun des solides mobiles, fournit équations scalaires ( en modèle plan) ;
- combinaisons de ces équations ne contiennent aucune inconnue de liaison : ce sont les équations du mouvement (elles donnent la loi de mouvement si les efforts sont connus, l'effort des actionneurs si le mouvement est imposé) ;
- il reste équations pour les inconnues de liaison. Le degré d'hyperstatisme du modèle est
Si , aucun choix de point, d'axe de projection ou d'isolement ne détermine les combinaisons d'inconnues restantes : elles dépendent des déformations des pièces et des jeux, que le modèle du solide indéformable ignore. Une projection bien choisie élimine une inconnue d'une équation ; elle ne rend pas calculable une inconnue hyperstatique. Pour conduire le calcul, on modifie le modèle pour le rendre isostatique () :
- par substitution de liaisons : un arbre sur deux roulements se modélise par une rotule et une linéaire annulaire ( inconnues, ), l'effort axial étant porté par un seul roulement, plutôt que par deux rotules () ou deux pivots () ;
- par un modèle plan, quand ses conditions sont réunies (plan de symétrie du mécanisme et des actions mécaniques) : les inconnues hors du plan, souvent hyperstatiques dans le modèle spatial, sortent alors du problème ;
- par ajout de solide : un accouplement qui ne transmet qu'un couple (accouplement élastique), placé entre un moteur et l'arbre qu'il entraîne, supprime les conditions de coaxialité des deux arbres qu'une liaison directe imposerait.
À chaque inconnue hyperstatique correspond une condition géométrique que le montage doit respecter : avec deux rotules (), la distance des deux centres doit être la même sur l'arbre et dans le carter, condition qu'une dilatation détruit ; avec un pivot et une linéaire annulaire (), le centre de la linéaire annulaire doit être sur l'axe du pivot ; avec deux pivots (), les deux axes doivent être confondus (quatre conditions) et la distance des arrêts axiaux doit être la même sur l'arbre et dans le carter.
Le modèle isostatique ne dit pas que le mécanisme réel l'est ; il dit quelles actions le principe fondamental détermine, et c'est un choix de conception (un roulement « fixe », un roulement « libre ») qui rend le mécanisme réel conforme à ce modèle.
Une équation du mouvement non linéaire se simplifie au voisinage d'un point de fonctionnement (où ) : en posant , on garde le premier ordre, . Le signe de dit si un petit écart s'amortit ou s'amplifie, et en donne le temps caractéristique.
3.4 Synthèse du chapitre
- Le torseur dynamique a pour résultante ; son moment se calcule en ou en un point fixe par dérivation du moment cinétique, ailleurs par transport ().
- En translation, mais en un point hors de la droite d'accélération de .
- En rotation autour d'un axe fixe, la composante axiale du moment dynamique vaut ; les composantes perpendiculaires viennent des produits d'inertie et chargent les paliers.
- Le torseur dynamique d'un ensemble est la somme des torseurs de ses solides, au même point ; les actions intérieures s'annulent deux à deux.
- Au contact, la résistance au roulement () et la résistance au pivotement () sont des moments ; pour une roue qui roule, l'isolement de la roue les traduit en une action tangentielle résistante .
- Méthode : graphe de structure, isolement, bilan des actions extérieures, choix du point et de l'axe, comptage, conclusion sur le cahier des charges.
- Le principe fondamental ne détermine que ce que le modèle détermine : si le modèle est hyperstatique (), on le rend isostatique par substitution de liaisons, par ajout de solide ou par un modèle plan légitime ; l'hyperstatisme se lit sur le modèle, pas sur le choix des équations, et chaque inconnue hyperstatique est une condition géométrique de montage.
- Mouvement imposé : des équations algébriques donnent les actions. Efforts connus : des équations différentielles du mouvement, linéarisées si besoin, résolues seulement par les solutions connues ou numériquement.
3.5 Travaux dirigés
Exercice 1 — Barrière de péage à ouverture rapide : couple moteur et efforts dans les paliers
Une barrière de péage autoroutier doit s'ouvrir vite pour ne pas ralentir le flux. Sa lisse en aluminium, de longueur et de masse , est assimilée à une tige homogène. Elle est fixée par une extrémité à l'arbre de sortie d'un motoréducteur, d'axe horizontal. Le repère , lié au coffret, est galiléen, vertical ascendant. La lisse est portée par , et mesure son ouverture ; . Son moment d'inertie par rapport à l'axe est donné : ; l'inertie de l'arbre et du rotor est négligée. Le motoréducteur exerce sur l'arbre un couple .
Cahier des charges. Ouverture de à en ; couple maximal disponible en sortie du motoréducteur : . La loi de vitesse est un trapèze : accélération constante pendant , vitesse constante pendant , décélération constante pendant .
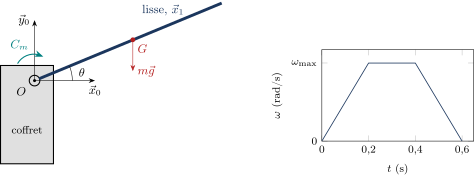
1) Exprimer et l'accélération angulaire de la première phase en fonction de ; valeurs numériques.
2) On isole {lisse + arbre}. Faire le bilan des actions extérieures. Montrer qu'une seule équation scalaire donne sans faire intervenir aucune inconnue de la liaison pivot, et l'écrire. Calculer au démarrage, à la fin de la phase d'accélération et au début de la phase de décélération. L'exigence de couple est-elle respectée ?
3) Proposer et chiffrer deux remèdes : a) un ressort d'équilibrage qui compense exactement le couple de pesanteur dans toute position ; b) une ouverture plus lente : quelle durée minimale ? Lequel respecte le cahier des charges ?
4) Par le théorème de la résultante dynamique, calculer l'effort exercé par le pivot sur la lisse au démarrage et à la fin de la phase d'accélération. Comparer au poids de la lisse.
5) Vision 3D. L'arbre est guidé par deux roulements, modélisés par une liaison rotule en et une liaison linéaire annulaire en , situés derrière le plan de la lisse : , , la lisse étant dans le plan . On note le milieu de . Dans la base , la matrice d'inertie de la lisse en a pour produits donnés et . Calculer ; vérifier le résultat par transport depuis . En déduire les efforts radiaux des deux roulements au démarrage, et commenter.
Démonstration (Corrigé)
La stratégie. Le mouvement est imposé : est connu, donc et . Les inconnues sont des actions : le couple moteur et les cinq inconnues du pivot. On choisit l'équation qui isole l'inconnue voulue : le moment sur l'axe du pivot pour le couple, la résultante pour l'effort du pivot, le moment en un point de l'axe, mais perpendiculairement à lui, pour les roulements.
1) La loi de mouvement. L'aire sous le trapèze est l'angle parcouru : , d'où
L'accélération varie comme : ouvrir deux fois plus vite demande quatre fois plus d'accélération.
2) Une équation, une inconnue. Bilan des actions extérieures à {lisse + arbre} : la pesanteur, glisseur en () ; le couple moteur , exercé par le stator lié au coffret ; l'action du pivot, cinq inconnues (trois composantes de résultante et deux de moment perpendiculaires à ). En , point de l'axe, le moment de l'action du pivot sur est nul : la résultante passe par et le pivot parfait ne transmet aucun moment sur son axe. On projette donc le théorème du moment dynamique en sur : c'est le théorème du moment dynamique sur un axe fixe. Le moment de la pesanteur vaut , et ( est fixe, ) :
Le terme d'inertie vaut , le terme de pesanteur au plus . Au démarrage () : . En fin d'accélération, : . Au début de la décélération, et : ; le couple est négatif, le moteur freine la lisse. Le cahier des charges n'est pas respecté : dépassent de les disponibles, et c'est l'inertie, non le poids, qui en est la cause (265 contre 66).
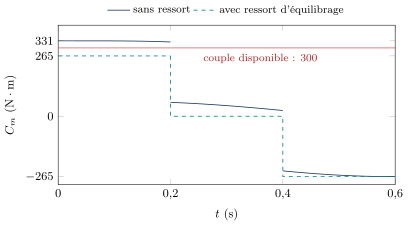
3) Deux remèdes. a) Si un ressort fournit à chaque instant , le moteur ne fournit plus que le terme d'inertie : , conforme, avec une marge de . b) Sans ressort, il faut , soit : la barrière s'ouvrirait en , ce qui ne respecte pas l'exigence de . Le ressort est la bonne solution, et c'est celle des constructeurs : il soulage le moteur du poids dans toutes les positions, l'inertie restant à sa charge.
4) L'effort du pivot : la dynamique domine. Le théorème de la résultante dynamique donne l'action du pivot : , avec (accélérations tangentielle et normale d'un point en mouvement circulaire). Au démarrage, , : , soit . En fin d'accélération, la composante tangentielle et la composante normale (dirigée vers ) s'ajoutent au poids : . Le pivot porte quatre fois le poids de la lisse () : dimensionner les paliers sur la statique serait une erreur d'un facteur 4.
5) Le porte-à-faux : le moment dynamique hors de l'axe. est un point de l'axe, fixe dans et lié à la lisse, donc , avec . On dérive dans par la formule de la base mobile, :
Vérification par transport. avec et . La partie perpendiculaire à l'axe vient de , et : les deux calculs coïncident. La composante axiale est la même en tout point de l'axe ; les composantes perpendiculaires, elles, dépendent du point, parce que a une composante sur l'axe.
Les roulements au démarrage (, ) : . Les deux efforts radiaux sont verticaux, et (la résultante n'a pas de composante sur et ). Théorème de la résultante : . Théorème du moment dynamique en sur , avec , et le moment du poids :
d'où et : le roulement proche de la lisse porte une fois et demie l'effort total, l'autre tire vers le bas. C'est l'effet de levier du porte-à-faux, que le seul théorème de la résultante ne voit pas.
Ce que l'exercice installe. En rotation autour d'un axe fixe, projeter le moment dynamique sur l'axe du pivot élimine les cinq inconnues de la liaison et donne directement le couple moteur ; la composante axiale de ne dépend pas du point de l'axe, les composantes perpendiculaires si, et ce sont elles qui chargent les paliers. Et un réflexe de concepteur : en mouvement rapide, l'inertie domine le poids, et c'est elle qui dimensionne moteur et roulements.
Exercice 2 — Chariot élévateur : jusqu'où peut-on freiner avec la charge levée ?
Un chariot élévateur roule en ligne droite sur un sol horizontal ; est lié au sol (galiléen), dans le sens de la marche, vertical ascendant. Le chariot à vide a une masse et son centre d'inertie est à derrière l'essieu avant et à du sol ; l'empattement vaut . Il porte la charge nominale , de centre d'inertie à devant l'essieu avant, à la hauteur : en position de transport, mât levé. Les contacts avec le sol sont modélisés, dans le plan de symétrie, par des actions ponctuelles en (essieu avant : ) et en (essieu arrière, à derrière : ) ; seules les roues avant, motrices, freinent. Le chariot freine avec une décélération constante ; la charge est immobile par rapport au chariot. Coefficient d'adhérence bandages-sol : .
Exigence. Avec la charge nominale, s'arrêter depuis en au plus, sans basculer.
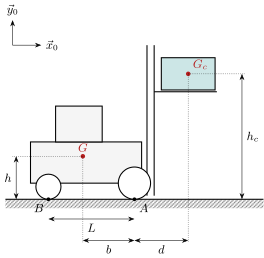
1) À l'arrêt, quelle charge fait basculer le chariot vers l'avant ? Quelle est la marge pour la charge nominale ?
2) On isole {chariot + charge} pendant le freinage. Que vaut le moment dynamique de chacun des deux solides en son centre d'inertie ? En ? Écrire le théorème du moment dynamique en sur et en déduire . Pourquoi ce point ? Donner la décélération de basculement pour et .
3) Quelle décélération impose l'exigence ? Calculer dans les deux positions de la charge et conclure. Quelle charge peut-on transporter mât levé ? À quelle vitesse faut-il limiter le chariot mât levé pour garder la distance d'arrêt de ?
4) L'adhérence des roues avant permet-elle ces décélérations ? Le chariot glisse-t-il avant de basculer ?
5) Cas limite ; influence de la hauteur de la charge.
Démonstration (Corrigé)
La stratégie. Le mouvement est imposé (décélération ), l'inconnue clé est : le basculement commence quand elle s'annule. On cherche l'équation qui la donne seule : le moment en , point où sont appliquées les deux autres inconnues ( et ), et où la troisième action de contact, en , n'a qu'un bras de levier horizontal.
1) La statique. À l'arrêt, le moment en des actions extérieures est nul ; au basculement, et les deux poids s'équilibrent autour de : , soit
une marge de sur la charge nominale, à l'arrêt.
2) En translation, le moment dynamique n'est nul qu'en . Chaque solide est en translation rectiligne d'accélération : , donc et ; de même en . Mais en , le transport donne . Avec et :
Moments en des actions extérieures, sur : poids du chariot , poids de la charge , action en () ; et , appliquées en , n'ont pas de moment. D'où
Le point est choisi parce que deux des trois inconnues de contact y passent : l'équation n'en contient plus qu'une. Le basculement survient pour :
soit charge basse et charge levée : lever la charge divise par près de trois la décélération admissible.
3) Le cahier des charges. S'arrêter depuis en demande . Charge basse : , conforme (contre à l'arrêt). Charge levée : : une réaction négative est impossible, le chariot bascule : non conforme. Deux remèdes. La charge admissible mât levé, tirée de à , vaut . Ou bien, à charge nominale, on limite la vitesse : . C'est ce que font les constructeurs : vitesse bridée dès que le mât dépasse une hauteur donnée.
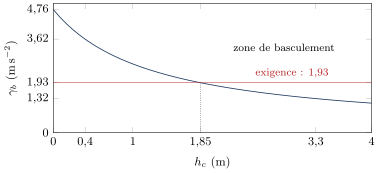
La courbe coupe l'exigence à : au-delà, le chariot chargé ne tient pas l'arrêt en .
4) Il bascule avant de glisser. Seules les roues avant freinent : et . Charge basse, à : , , l'adhérence demandée est loin de . Au seuil de basculement, et , donc l'adhérence demandée vaut : charge basse, charge levée, toujours inférieure à . Les lois de Coulomb sont satisfaites jusqu'au basculement : c'est le basculement, pas l'adhérence, qui limite le freinage d'un chariot élévateur, à l'inverse d'une voiture.
5) Cas limites. Pour , on retrouve l'équation de la statique, . La hauteur n'intervient que multipliée par : à l'arrêt, lever la charge ne change rien ; en freinage, chaque mètre de levée retire à la réaction arrière. Homogénéité : est un rapport de moments () à des , c'est bien une accélération.
Ce que l'exercice installe. En translation, mais n'est pas nul : c'est lui qui transfère la charge vers l'avant. Choisir le point de réduction là où passent les inconnues non désirées donne l'inconnue cherchée en une ligne, et la conclusion se fait sur le cahier des charges : basculement, adhérence, remèdes chiffrés.
La suite du cours est sur Adloun
Le chapitre en entier, formules et figures comprises, avec le tuteur, les fiches, les QCM et les exercices.
Lire la suite du coursEn accès libre, sans inscription.