Puissances et Théorèmes Énergétiques
Cours · sciences industrielles (PT), chapitre 4 · CPGE PT (2e année) · le début du chapitre, la suite sur Adloun
4.1 Énergie cinétique d'un solide et d'un système
L'énergie cinétique d'un solide indéformable de masse , de centre d'inertie , en mouvement par rapport à un repère , est le comoment du torseur cinétique et du torseur cinématique :
En choisissant le centre d'inertie comme point de réduction :
Cas particuliers fondamentaux :
- Translation pure () :
- Rotation pure autour d'un axe fixe () :
- Mouvement plan dans le plan , étant principal d'inertie en :
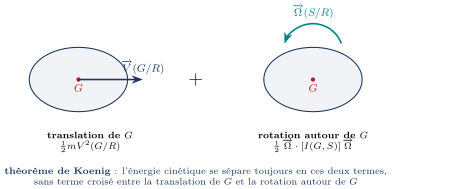
Le théorème de Koenig exclut tout terme croisé entre la translation de et la rotation autour de . Le terme de rotation, lui, ne se réduit à une somme de carrés que dans une base principale : si avec et principaux d'inertie en (moments , ), alors ; si les axes de rotation ne sont pas principaux, un produit d'inertie fait apparaître un terme en .
Pour un système matériel :
4.2 Puissance d'une action mécanique
- Puissance des actions mécaniques extérieures s'exerçant sur un solide en mouvement dans :
- Puissance des actions mutuelles intérieures entre deux solides et :
Cette puissance intérieure est indépendante du repère d'observation : elle ne dépend que du mouvement relatif.
Une puissance est toujours le produit d'une grandeur « effort » par une grandeur « flux » : (couple et vitesse angulaire), (force et vitesse), (tension et courant), (pression et débit). C'est ce qui permet d'écrire le bilan de puissance d'une chaîne qui convertit l'énergie d'une forme en une autre.
Une liaison mécanique entre et est dite parfaite si la puissance des actions mutuelles est nulle pour tout mouvement relatif compatible avec la liaison :
Une liaison sans frottement est parfaite ; un contact en roulement sans glissement l'est aussi, bien que l'adhérence y exerce un effort tangentiel, car la vitesse relative au point de contact est nulle (en l'absence de résistance au roulement). En revanche, dès qu'il y a glissement avec frottement de Coulomb ou visqueux, : la puissance est dissipée.
Un contact réel n'est pas ponctuel : la zone de contact se déforme, et la répartition de pression y est dissymétrique dès que les solides roulent. On le modélise, au point de contact de normale , par un moment qui s'oppose au mouvement relatif. On décompose (pivotement selon , roulement dans le plan tangent) ; avec l'effort normal, le modèle s'écrit
où et , paramètres de résistance au roulement et au pivotement, sont des longueurs (de l'ordre du centième de millimètre pour l'acier sur l'acier, du millimètre pour un bandage en polyuréthane sur du béton, davantage pour un pneumatique). Même sans glissement (), la puissance des actions mutuelles vaut
Pour une roue de rayon qui roule sans glisser à la vitesse , : la roue perd , comme si elle subissait un effort résistant . Un véhicule de masse sur sol horizontal subit donc l'effort équivalent : c'est le « coefficient de résistance au roulement » des fiches techniques. Le contact roulant sans glisser n'est parfait que si l'on néglige et : c'est un modèle.
4.3 Théorème de l'énergie cinétique ; rendement en régime permanent
Le théorème de l'énergie cinétique ne dit rien que le PFD ne contienne déjà — il en est une conséquence. Son intérêt est ailleurs : c'est une équation scalaire, et surtout, dans un mécanisme à liaisons parfaites, les actions de liaison n'y figurent pas. Leur puissance est nulle, donc elles disparaissent du bilan.
D'où la règle de choix qui gouverne tout ce chapitre : si la question porte sur une action de liaison, il faut le PFD ; si elle porte sur une loi de mouvement — une accélération, une vitesse atteinte, un temps de démarrage —, le théorème de l'énergie cinétique donne la réponse en une équation, là où le PFD en demanderait six et un système à résoudre.
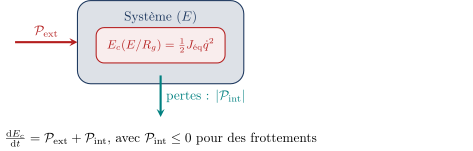
Pour un ensemble de solides indéformables en mouvement par rapport à un référentiel galiléen :
où :
- est la puissance des actions extérieures ;
- est la puissance des actions intérieures (moteurs, ressorts, frottements). La puissance intérieure d'un solide indéformable seul est nulle : pour un solide unique, .
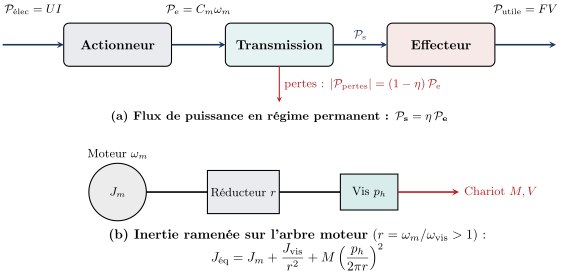
Une transmission (réducteur, vis, chaîne de solides) reçoit la puissance à son entrée et fournit la puissance utile à sa sortie. En régime permanent, son énergie cinétique est constante, et le TEC appliqué à la transmission s'écrit
Le rendement est le rapport
Pour un réducteur de rapport , , soit . Des transmissions placées en série ont le rendement .
Le rendement direct est celui du sens normal (l'entrée entraîne la sortie) ; le rendement indirect celui où la charge entraîne l'entrée. Une transmission est irréversible si la charge ne peut pas l'entraîner, quel que soit l'effort qu'elle exerce.
- Si les pertes sont un couple de frottement de même valeur dans les deux sens, déduit du rendement direct mesuré en régime permanent, alors
la transmission est irréversible si et seulement si .
- Pour une vis-écrou d'angle d'hélice et d'angle de frottement apparent ,
irréversible si et seulement si , ce qui entraîne .
Le rendement n'est défini qu'en régime permanent. L'appliquer pendant une accélération (et dans les deux sens de transfert, fois la puissance reçue) est une hypothèse de modélisation, courante dans les sujets, qui doit être déclarée. Elle place du côté où arrive la puissance : en régime moteur, la charge reçoit ; en régime récepteur, le moteur reçoit fois la puissance cédée par la charge. Elle rend tout mécanisme réversible, ce qu'un frottement réel ne fait pas.
Constituants de la chaîne de puissance
La chaîne de puissance enchaîne cinq fonctions : alimenter (la source d'énergie), moduler (le préactionneur, qui dose sur ordre de la commande la puissance envoyée à l'actionneur), convertir (l'actionneur, qui change la forme de l'énergie), transmettre (le transmetteur, qui adapte vitesse et effort) et agir. Caractériser un constituant, c'est donner ses grandeurs effort et flux, son rendement, sa réversibilité (sait-il faire passer la puissance dans les deux sens ?) et son domaine d'application. Le théorème de l'énergie cinétique dit, à chaque instant, dans quel sens passe la puissance ; le choix des constituants doit en tenir compte.
La source fixe la forme de l'énergie et la puissance disponible :
- réseau électrique (alternatif ou , ) : puissance pratiquement illimitée ; il ne reçoit l'énergie renvoyée par une machine qu'à travers un convertisseur réversible ;
- batterie (accumulateur électrochimique) de tension et de capacité (en ) : énergie stockée (en , ), dont seule une fraction est utilisable ; elle accepte d'être rechargée, donc de recevoir l'énergie d'un freinage ; l'autonomie est le rapport de l'énergie utilisable à la puissance appelée ;
- centrale hydraulique (moteur électrique, pompe, limiteur de pression, réservoir ; pression de service de l'ordre de à ) et réseau d'air comprimé (de l'ordre de ) : la puissance s'écrit .
Un dispositif de stockage reçoit l'énergie quand elle est disponible (freinage, descente d'une charge, heures creuses) et la restitue quand elle est demandée :
- la batterie, déjà citée ;
- le supercondensateur, de capacité : énergie ; utilisé entre et , il restitue , soit les trois quarts de l'énergie stockée pour ;
- le volant d'inertie, de moment : énergie , restituée entre et de même ;
- l'accumulateur hydraulique (une poche de gaz comprimée par l'huile), qui stocke de l'énergie de pression sur un circuit hydraulique.
On les compare par leur énergie massique (combien d'énergie par kilogramme), leur puissance massique (à quelle vitesse ils la reçoivent et la rendent) et leur nombre de cycles (durée de vie) ; l'ordre de grandeur suffit à orienter le choix :
| Stockage | Énergie massique | Puissance massique | Nombre |
|---|---|---|---|
| () | () | de cycles | |
| Batterie lithium-ion | 100 à 250 | 0,3 à 3 | environ |
| Supercondensateur | 3 à 10 | 5 à 20 | à |
| Volant d'inertie | 5 à 50 | 1 à 10 | à |
| Accumulateur hydraulique | 0,5 à 2 | 1 à 5 | et plus |
Ordres de grandeur, donnés comme tels. La batterie stocke beaucoup mais lentement et s'use vite ; supercondensateur, volant et accumulateur stockent peu mais acceptent de fortes puissances, très souvent : ce sont les stockages des cycles courts (freinage, descente).
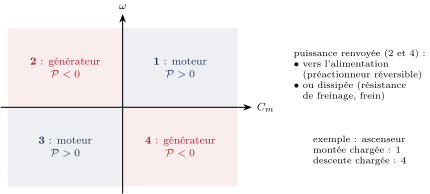
On place le point de fonctionnement d'un actionneur rotatif dans le plan , couple qu'il exerce sur la charge en abscisse, vitesse en ordonnée (pour un vérin : effort et vitesse de la tige). Le signe de partage le plan en quatre quadrants, numérotés dans le sens trigonométrique :
- quadrants 1 (, ) et 3 (, ) : fonctionnement moteur, , la puissance va de l'alimentation vers la charge ;
- quadrants 2 (, ) et 4 (, ) : fonctionnement générateur (freinage), , la charge renvoie de la puissance vers l'actionneur.
L'association préactionneur-actionneur doit savoir fonctionner dans tous les quadrants que visite la charge. Dans les quadrants générateurs, la puissance renvoyée est soit renvoyée à l'alimentation (préactionneur réversible, alimentation qui l'accepte : batterie, réseau), soit dissipée dans une résistance de freinage ou un frein mécanique (préactionneur alimenté par un pont de diodes, non réversible).
Le préactionneur d'un actionneur électrique est un convertisseur statique (modulateur d'énergie) : hacheur (continu-continu), onduleur (continu-alternatif), redresseur (alternatif-continu). Il est réversible en tension, en courant, ou dans les deux, selon que ses interrupteurs laissent s'inverser la tension ou le courant de sortie. Pour une machine à courant continu, et, aux pertes près, : le signe du courant donne celui du couple, le signe de la tension celui de la vitesse. D'où les quadrants accessibles :
| Convertisseur | Quadrants | Puissance renvoyée par la machine |
|---|---|---|
| Hacheur série (, ) | 1 | impossible : la machine ne peut pas freiner |
| Hacheur réversible en courant (, des deux signes) | 1 et 2 | renvoyée au bus continu |
| Pont en H, hacheur quatre quadrants | 1, 2, 3, 4 | renvoyée au bus continu |
| Redresseur à diodes, bus continu, onduleur (variateur d'une machine alternative) | 1, 2, 3, 4 | reçue par le bus, que le redresseur ne renvoie pas au réseau : résistance de freinage |
| Redresseur réversible, bus continu, onduleur | 1, 2, 3, 4 | renvoyée au réseau |
Le bus continu qui reçoit la puissance renvoyée doit pouvoir l'accepter (batterie, supercondensateur, redresseur réversible) ou la dissiper (hacheur et résistance de freinage) ; sinon sa tension monte jusqu'à la mise en sécurité du variateur.
- Moteur à courant continu commandé en tension (modèle à résistance d'induit et constante ) : . Dans le plan , ses caractéristiques sont des droites parallèles de pente , de vitesse à vide et de couple de démarrage ; le préactionneur (hacheur) règle la tension moyenne . Le point de fonctionnement est l'intersection de cette caractéristique avec celle de la charge, . Les moteurs synchrones et asynchrones alimentés par un variateur offrent leur couple nominal à toute vitesse jusqu'à leur vitesse de base. Actionneurs électriques : rendement de 0,8 à 0,95, commande fine, toutes puissances.
- Vérin : (aux frottements près) et , avec la section active ; le préactionneur est un distributeur. Hydraulique : très grands efforts sous faible encombrement, mais fuites, échauffement, rendement global modeste. Pneumatique : rapide, peu coûteux, adapté au tout-ou-rien ; efforts faibles et positionnement imprécis (l'air est compressible).
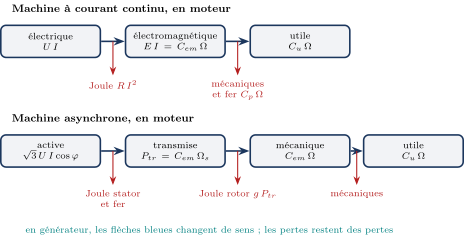
La machine électrique convertit la puissance électrique en puissance mécanique (moteur) ou l'inverse (générateur). La physique des machines n'est pas l'objet de ce cours : les modèles des machines alternatives sont fournis par l'énoncé ; on en tire le bilan des puissances.
- Machine à courant continu (à aimants) : , , , la même constante (en , ou ) dans les deux relations. La puissance électromagnétique est convertie sans perte. En moteur, la puissance électrique perd les pertes Joule dans l'induit, puis les pertes mécaniques et fer, représentées par un couple de pertes (ou une puissance ) : le couple utile est , la puissance utile , et
En générateur, la charge entraîne : , (pour ), et la puissance suit le chemin inverse ; le rendement est alors .
- Machines alternatives : en régime sinusoïdal triphasé équilibré, de tension composée et de courant de ligne déphasé de , la puissance active vaut (la puissance réactive , la puissance apparente ). Une machine à paires de pôles, alimentée à la pulsation , a la vitesse de synchronisme .
- Machine synchrone : le rotor tourne à ; pertes Joule au stator, pertes fer, pertes mécaniques. Une machine à aimants commandée en couple par son variateur a un couple proportionnel au courant, (modèle fourni).
- Machine asynchrone : le rotor tourne à , étant le glissement. La puissance active absorbée perd les pertes Joule au stator et les pertes fer ; reste la puissance transmise au rotor . Le rotor en dissipe la fraction en pertes Joule, ; la puissance mécanique est , dont on retire les pertes mécaniques pour obtenir la puissance utile.
- Quatre quadrants : la machine fonctionne en générateur dès que son couple s'oppose à sa vitesse. Une machine alternative alimentée par un onduleur change de sens de rotation quand on inverse l'ordre des phases ; en commande scalaire ( constant), la caractéristique couple-vitesse de l'asynchrone se translate avec la fréquence, et la machine freine dès que (). L'association convertisseur-machine couvre ainsi, en régime permanent, les quadrants que son convertisseur autorise.
| Transmetteur | Rapport par étage, loi | Rendement | Réversibilité | Domaines d'application |
|---|---|---|---|---|
| Engrenages à axes parallèles | jusqu'à 6 environ | 0,97 à 0,99 | réversible | réducteurs, boîtes de vitesses |
| Train épicycloïdal | 3 à 10 | 0,95 à 0,98 | réversible | réducteurs coaxiaux compacts, forts couples (servomoteurs, éoliennes) |
| Roue et vis sans fin | 5 à 100 | 0,4 à 0,9 | irréversible si | grand rapport en un étage, renvoi d'angle (treuils, portails) |
| Poulies-courroie | jusqu'à 5 environ | 0,95 à 0,98 | réversible | grand entraxe, amortit les chocs ; courroie crantée si la synchronisation compte |
| Pignon-crémaillère | 0,9 à 0,97 | réversible | grandes courses (portails, directions) | |
| Vis-écrou à glissement | 0,2 à 0,5 | souvent irréversible | crics, vérins à vis, tables élévatrices | |
| Vis à billes | 0,9 à 0,95 | réversible | positionnement précis (machines-outils) |
Les trois dernières lignes transforment une rotation en translation ( : rayon primitif du pignon, : pas de la vis). Rapports et rendements sont des ordres de grandeur, donnés comme tels : les valeurs exactes se lisent dans la documentation du constructeur.
Quand la vis entraîne la roue, le contact vis-roue est celui d'une vis-écrou : avec l'angle d'hélice de la vis et l'angle de frottement apparent , , et la transmission est irréversible si et seulement si . Le coefficient de frottement à l'arrêt (adhérence) étant supérieur à celui de marche, une roue et vis sans fin peut être irréversible à l'arrêt et réversible en marche : sous vibrations, la charge peut redescendre. Là où la sécurité est en jeu, l'irréversibilité ne remplace jamais un frein.
4.4 Modélisation par grandeurs équivalentes
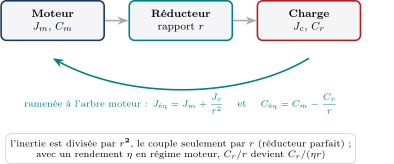
Un moteur ne « voit » pas les solides d'une chaîne de transmission un par un : il voit une inertie unique et un couple résistant unique, ramenés à son propre arbre. Toute la modélisation consiste à calculer ces deux grandeurs équivalentes, et elle repose sur une seule idée — écrire que l'énergie cinétique de l'ensemble, ou la puissance des actions, est la même avant et après réduction.
La conséquence vaut d'être retenue : une inertie placée derrière un réducteur de rapport est vue par le moteur divisée par , alors qu'un couple ne l'est que par . Un réducteur adapte donc la vitesse et le couple statique, mais il adapte aussi l'inertie : le couple nécessaire pour accélérer une charge est minimal quand l'inertie de la charge ramenée à l'arbre moteur est égale à l'inertie du moteur (adaptation d'inertie). Il ne rend pas mobile une charge qui ne l'était pas : tout couple supérieur au couple résistant statique ramené accélère n'importe quelle inertie, seulement plus lentement.
Pour un mécanisme à un degré de liberté paramétré par une variable (par exemple la position angulaire du rotor moteur ) :
- L'inertie équivalente ramenée à est définie par l'énergie cinétique :
Le second terme vaut lorsque tourne autour d'un axe de direction fixe, principal d'inertie, de moment .
- La masse équivalente ramenée à une translation est définie de même par . Pour une même chaîne, si , .
- Le couple équivalent (ou l'effort équivalent ) est défini par la puissance de toutes les actions, extérieures et intérieures :
Dans un train épicycloïdal (planétaire, satellites portés par le porte-satellites, couronne), chaque satellite a un mouvement plan : son centre décrit un cercle de rayon (l'entraxe) à la vitesse , et il tourne sur lui-même. Le théorème de Koenig donne
avec la rotation absolue , et non la rotation lue sur le porte-satellites. Les rapports et s'obtiennent par le roulement sans glissement aux deux contacts, ou par la relation de Willis, qu'ils doivent vérifier : pour un planétaire et une couronne à denture intérieure, .
Avec les grandeurs équivalentes, le théorème de l'énergie cinétique s'écrit
Si est constant (rapports de transmission constants) : .
Démonstration (Démonstration)
; la dérivée d'une fonction composée donne , donc . Le TEC impose que cette dérivée vaille ; on divise par .
L'équation du mouvement donne, à chaque instant d'un cycle de fonctionnement de durée , le couple que doit fournir le moteur. Son couple thermique équivalent est la valeur efficace de ce couple sur le cycle :
Pour un cycle fait de phases de durées à couple constant , ; les arrêts comptent dans avec un couple nul (si un frein retient la charge).
Si le couple du moteur est proportionnel à son courant (machine à courant continu, machine synchrone à aimants commandée en couple : ), ses pertes Joule, en , sont proportionnelles à . La constante de temps thermique du moteur (de l'ordre de la dizaine de minutes) étant grande devant la durée du cycle, sa température suit la moyenne de ces pertes, donc : le moteur s'échauffe sur le cycle comme s'il fournissait en permanence le couple . Un moteur convient si
- le couple maximal du cycle ne dépasse pas son couple maximal (crête) : ;
- le couple thermique équivalent ne dépasse pas son couple permanent (celui qu'il fournit sans limite de durée sans dépasser sa température admissible) : ;
- la vitesse maximale du cycle ne dépasse pas sa vitesse maximale.
Ce sont trois critères distincts : un cycle peut respecter le couple crête et faire chauffer le moteur, ou l'inverse.
Méthode : Choisir l'isolement et le théorème
- Tracer le graphe de structure (solides, liaisons, actions extérieures) et compter les degrés de liberté.
- Si l'on cherche une loi de mouvement d'un mécanisme à un degré de liberté, efforts connus : isoler l'ensemble mobile entier et appliquer le TEC ; les liaisons parfaites intérieures n'y figurent pas.
- Si l'on cherche une action de liaison (palier, tension de câble, effort dans une articulation) : isoler le solide ou le sous-ensemble sur lequel elle s'exerce et appliquer le PFD.
- Ramener les inerties et les couples à l'arbre moteur ; placer le rendement du côté où arrive la puissance.
- Pour choisir le moteur, calculer son couple phase par phase sur tout le cycle, puis vérifier le couple maximal, le couple thermique équivalent et la vitesse maximale.
4.5 Travaux dirigés
Exercice 1 — L'éolienne qui s'oriente face au vent : ce que l'énergie cinétique voit, et ce qu'elle ne voit pas
Une éolienne de (rotor tripale de de diamètre) comporte une tour fixe 0, à laquelle on attache le repère galiléen , vertical ascendant ; une nacelle 1, en liaison pivot d'axe avec la tour (mouvement de lacet, angle , vitesse ) ; un rotor 2 (moyeu et pales), en liaison pivot d'axe avec la nacelle (angle , vitesse de rotation propre ). Le centre d'inertie du rotor est sur son axe, à la distance de l'axe de lacet (porte-à-faux). Le dessin n'est pas à l'échelle.
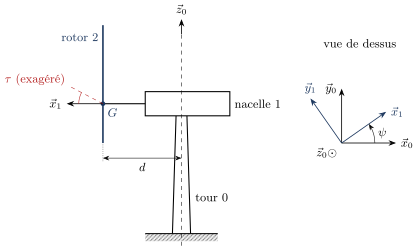
Données. Rotor : masse ; par sa symétrie ternaire, sa matrice d'inertie en est de révolution d'axe , quel que soit : sur l'axe, sur tout axe perpendiculaire passant par (rotor quasi plan). Nacelle (sans le rotor) : moment d'inertie par rapport à l'axe de lacet. Derrière un multiplicateur de rapport , une génératrice rapide dont le rotor, d'axe parallèle à , a un moment d'inertie . Fonctionnement nominal : au rotor, à la génératrice ; vitesse de lacet . On admet le résultat suivant, issu du principe fondamental de la dynamique : à et constants, la nacelle exerce sur le rotor, par le palier principal, un moment en porté par , d'intensité (moment gyroscopique). Exigence (illustrative) : pour soutenir la fréquence du réseau lors d'un creux de production, l'énergie cinétique des parties tournantes doit valoir au moins de puissance nominale.
1) Écrire . Pourquoi et sont-ils axes principaux d'inertie du rotor en , quel que soit ? En déduire par le théorème de Kœnig. Y a-t-il un terme en ?
2) Sans lacet, calculer l'énergie cinétique du rotor et celle de la génératrice. Quelle inertie la génératrice représente-t-elle, ramenée à l'arbre lent ? L'exigence est-elle satisfaite ?
3) Calculer l'énergie cinétique « de lacet » (termes en de la nacelle et du rotor) à . Qu'en conclure pour le moteur d'orientation ?
4) Calculer le moment gyroscopique. Quelle est sa puissance ? Le théorème de l'énergie cinétique peut-il servir à dimensionner le palier principal ?
5) Cas limite. Le rotor est en réalité incliné vers le haut d'un angle (tilt) : son axe est . Reprendre le calcul de l'énergie cinétique de rotation et comparer le terme nouveau à l'énergie de lacet.
Démonstration (Corrigé)
La stratégie. On compose les vecteurs rotation, on choisit la base dans laquelle la matrice d'inertie est diagonale, et l'on applique Kœnig. Puis on compare des énergies d'échelles très différentes, et l'on se demande quelles actions mécaniques la puissance voit.
1) Le vecteur rotation et l'énergie cinétique. Par composition, . La matrice d'inertie en est de révolution d'axe : elle s'écrit dans toute base orthonormée , en particulier : et sont principaux quel que soit (ce que garantit la symétrie ternaire ; un rotor bipale ne l'a pas). Donc
Le point décrit un cercle de rayon : . Par Kœnig,
Aucun terme en : il faudrait un produit d'inertie entre et , nul puisque ces axes sont principaux. Ce n'est pas Kœnig qui l'interdit (il exclut seulement un terme croisé translation-rotation), c'est le choix des axes.
2) L'énergie cinétique des parties tournantes. , donc
La génératrice tourne à : . Écrite , c'est l'énergie d'une inertie sur l'arbre lent : 9 % de celle du rotor, par l'effet du rapport au carré. Au total , soit de puissance nominale : exigence satisfaite, marge ; le rotor seul donnerait , à la limite.
3) L'énergie de lacet. . Les termes en sont ceux de la nacelle, du porte-à-faux du rotor et de son inertie transversale :
Un rapport de avec la rotation propre : le moteur d'orientation se dimensionne sur le moment aérodynamique de lacet et le frottement de la couronne, pas sur l'inertie.
4) Le moment gyroscopique ne travaille pas. , du couple aérodynamique nominal () : une charge sérieuse pour le palier. Sa puissance :
et de même dans le mouvement relatif . Ce moment est orthogonal au vecteur rotation : il tourne le moment cinétique sans changer l'énergie. Le TEC, qui ne voit que les actions qui travaillent, est aveugle à lui : pour dimensionner le palier, il faut le PFD (théorème du moment dynamique). C'est la règle de choix du cours : action de liaison, PFD ; loi de mouvement, TEC.
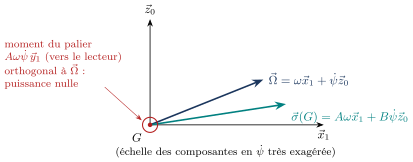
5) Le rotor incliné : un terme croisé apparaît. Avec et , la base principale est ; n'est plus principal. Les composantes de y sont , d'où
Le terme croisé vaut (le même produit que le moment gyroscopique), 43 fois l'énergie de lacet. Linéaire en , il augmente ou diminue l'énergie selon le sens du lacet ; le moteur d'orientation et la chaîne de conversion le fournissent ou le reçoivent. Négligeable devant les de rotation propre, il ne l'est plus devant l'énergie de lacet. Autre cas limite : un rotor bipale n'a pas de matrice de révolution ; son énergie de lacet dépend de l'angle des pales.
Ce que l'exercice installe. Pour appliquer Kœnig à un solide qui tourne autour de deux axes, on compose les vecteurs rotation, puis on cherche la base où la matrice d'inertie est diagonale : un terme croisé en n'existe que si les axes de rotation ne sont pas principaux. Une inertie placée derrière un multiplicateur compte avec le carré du rapport. Et une action mécanique orthogonale au vecteur rotation ne travaille pas : le TEC donne les lois de mouvement, jamais les efforts dans les paliers.
Exercices du chapitre
- L'éolienne qui s'oriente face au vent : ce que l'énergie cinétique voit, et ce qu'elle ne voit pas corrigé
- Démarrer une voiture : où passe la moitié de l'énergie de l'embrayage corrigé
- Table élévatrice : une vis qui retient sa charge a un rendement inférieur à un demi corrigé
- Le rotor d'un drone : point de fonctionnement et constante de temps corrigé
- Axe de découpe laser : choisir le pas de la vis par l'adaptation d'inertie corrigé
- Compresseur à piston : l'inertie qui change avec l'angle, et le volant qui la lisse corrigé