Modélisation des SLCI et Transformée de Laplace
Cours · sciences industrielles (PTSI), chapitre 2 · CPGE PTSI (1re année) · le début du chapitre, la suite sur Adloun
2.1 Introduction aux systèmes linéaires continus et invariants (SLCI)
Ces trois hypothèses ne décrivent aucun système réel : elles décrivent un modèle de système réel, et c'est tout leur intérêt. La linéarité autorise à décomposer une entrée compliquée en une somme d'entrées simples, à traiter chacune séparément, puis à rajouter les réponses ; l'invariance autorise à ne caractériser le système qu'une fois pour toutes, sans recommencer à chaque instant de sollicitation. Sans elles, aucun des outils de ce chapitre ne tiendrait.
Un système physique s'en écarte toujours quelque part : un moteur sature, une liaison prend du jeu, un frottement sec s'oppose au démarrage. On travaille alors autour d'un point de fonctionnement, dans une plage où la caractéristique se confond avec sa tangente — et l'on retient que les conclusions cessent de valoir dès qu'on en sort.
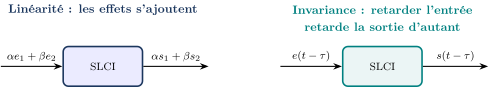
Un système asservi est modélisé sous l'hypothèse de linéarité et d'invariance temporelle :
- Linéarité : principe de superposition ().
- Invariance temporelle : la réponse à est .
- Continuité : les grandeurs physiques varient de façon continue dans le temps .
2.2 Signaux types d'entrée
On ne juge pas un système sur l'entrée qu'il recevra en service, inconnue et changeante, mais sur trois signaux d'essai normalisés, choisis parce qu'ils interrogent chacun une qualité différente :
- l'échelon simule un changement brusque de consigne — il révèle la rapidité, le dépassement et l'écart statique ;
- la rampe simule un suivi à vitesse constante — elle révèle l'aptitude à poursuivre une cible mobile, donc l'erreur de traînage ;
- l'impulsion de Dirac concentre toute son énergie en un instant — la réponse qu'elle provoque caractérise le système à elle seule.
Ces trois signaux se déduisent l'un de l'autre par dérivation : l'échelon est la dérivée de la rampe, l'impulsion celle de l'échelon. Comme le système est linéaire et invariant, leurs trois réponses se déduisent de la même façon — connaître l'une, c'est connaître les autres.
Exercices du chapitre
- Vérin électrique de table élévatrice : le modèle linéaire tient-il ? corrigé
- Ascenseur : un profil de vitesse en trapèze, sa transformée et la distance parcourue corrigé
- Chauffe-eau de 200 litres : modèle thermique, valeurs initiale et finale corrigé
- Suspension de voiture : ordre, pôles, zéro et réglage de l'amortisseur corrigé
- Capteur de pression de combustion : un zéro à l'origine corrigé
- Axe de robot : une boucle de vitesse dans la boucle de position corrigé