Performances des Systèmes Asservis et Stabilité
Cours · sciences industrielles (PTSI), chapitre 4 · CPGE PTSI (1re année) · le début du chapitre, la suite sur Adloun
4.1 Critères de performance d'un système asservi
Ces trois critères ne se règlent pas indépendamment : ils s'opposent. Augmenter le gain de boucle rend le système plus précis et plus rapide, mais rapproche les pôles de l'axe imaginaire et dégrade la stabilité ; l'amortir le stabilise et le calme, mais le ralentit. Tout le travail de conception consiste à placer le curseur, et le cahier des charges dit où.
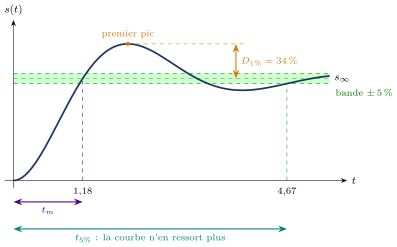
Le point commode est qu'une seule expérience les mesure tous les trois : la réponse indicielle donne à la fois le dépassement (amortissement), le temps de réponse (rapidité) et l'écart qui subsiste en régime permanent (précision). C'est cette courbe, et les grandeurs qu'on y relève, que la figure ci-dessous définit une fois pour toutes.
L'évaluation d'un système asservi repose sur trois critères majeurs du cahier des charges :
- Stabilité : condition absolue sans laquelle le système est inexploitable.
- Précision : minimisation des erreurs permanentes et transitoires (statique, traînage, accélération).
- Rapidité et amortissement : temps de montée , temps de réponse et dépassement .
4.2 Stabilité des SLCI
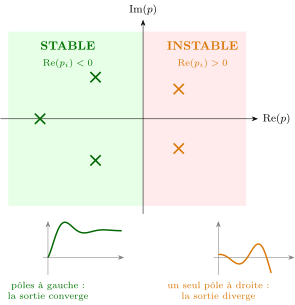
Un système est stable si à toute entrée bornée correspond une réponse bornée. En boucle fermée, cela équivaut à : tous les pôles de la FTBF ont une partie réelle strictement négative ().
Méthode : Critère algébrique de Routh-Hurwitz
Chercher les racines du dénominateur devient impraticable au-delà du second ordre. Le critère de Routh-Hurwitz répond à la seule question utile — les pôles sont-ils tous à partie réelle négative ? — sans jamais les calculer.
Soit le dénominateur de la FTBF .
- Condition nécessaire : tous les coefficients doivent être présents et de même signe. Un coefficient nul ou de signe contraire suffit à conclure à l'instabilité, sans construire le tableau.
- Tableau de Routh : les deux premières lignes reçoivent les coefficients pris un sur deux ; chaque ligne suivante se déduit des deux précédentes.
- Conclusion : le système est stable en boucle fermée si et seulement si tous les termes de la première colonne sont strictement de même signe. Le nombre de changements de signe dans cette colonne donne le nombre de pôles à partie réelle positive.
Exercices du chapitre
- Portes palières de métro : un cahier des charges est une zone du plan complexe corrigé
- Pilote automatique de navire : le modèle disait « toujours stable » corrigé
- Tête de lecture optique : laquelle des deux marges commande ? corrigé
- Laminoir : la jauge d'épaisseur est trop loin corrigé
- Antenne de poursuite de satellite : classe et erreur de traînage corrigé
- Four de cuisson industriel : l'asservissement est aussi juste que son capteur corrigé