Correction des Systèmes Asservis
Cours · sciences industrielles (PTSI), chapitre 5 · CPGE PTSI (1re année) · le début du chapitre, la suite sur Adloun
5.1 Nécessité et objectifs de la correction
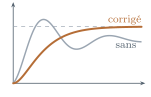
Un procédé physique nu ne satisfait que très rarement l'ensemble du cahier des charges :
- S'il est stable et précis, il est souvent trop lent.
- Si on augmente le gain pour le rendre rapide et précis, il devient oscillatoire ou instable.
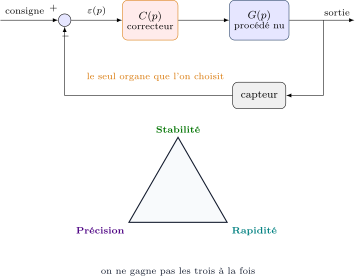
Le correcteur inséré dans la boucle modifie la fonction de transfert en boucle ouverte pour réaliser le meilleur compromis stabilité / précision / rapidité.
5.2 Correcteur à avance de phase
Le raisonnement est direct : si la marge de phase manque, on rajoute de la phase, et juste là où elle sert — au voisinage de la pulsation de coupure. C'est ce que fait ce correcteur, dont l'apport de phase est maximal en et vaut tel que .
Le réglage se conduit donc à l'envers : on choisit d'abord le supplément de phase nécessaire, on en déduit , puis on place sur la pulsation de coupure visée, ce qui donne . Le prix à payer est un gain relevé en haute fréquence — d'un facteur — qui amplifie d'autant le bruit de mesure : on ne dépasse guère , soit environ d'apport, quitte à mettre deux cellules en cascade.
Exercices du chapitre
- Chambre climatique d'essais : le gain seul ne tient pas les deux exigences corrigé
- Surpresseur d'immeuble : ce que coûte l'intégrateur en phase corrigé
- Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Ascenseur : la boucle de vitesse qui tient l'arrêt au palier corrigé
- Travelling de stade : suivre un sprinteur sans toucher à la stabilité corrigé