Géométrie et Cinématique des Mécanismes
Cours complet · sciences industrielles (PTSI), chapitre 6 · CPGE PTSI (1re année)
Travailler ce chapitre sur Adloun
6.1 Repérage, bases et dérivation vectorielle
Toute l'étude cinématique repose sur un choix : celui des paramètres qui situent chaque solide par rapport au précédent. On associe un repère à chaque solide, et l'on relie les repères voisins par les paramètres que la liaison laisse libres — un angle pour un pivot, une longueur pour une glissière.
La difficulté n'est pas d'écrire les vecteurs, mais de les dériver : un vecteur fixe dans un repère mobile varie pour l'observateur du repère fixe. D'où la règle qui gouverne tout le chapitre — la dérivée d'un même vecteur diffère selon le repère où on la calcule, et les deux dérivées sont reliées par le vecteur rotation. La figure de calcul, tracée dans le plan de la rotation, est l'outil qui évite les erreurs de signe : elle donne les projections des vecteurs de base d'un repère sur ceux de l'autre, sans avoir à les imaginer dans l'espace.
La modélisation géométrique et cinématique des chaînes de solides indéformables repose sur la définition de repères orthonormés directs attachés à chaque solide .
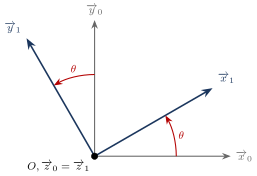
Pour tout vecteur et deux repères et :
où est le vecteur taux de rotation instantané de par rapport à .
6.2 Le torseur cinématique et formule du champ des vitesses (Varignon)
Le champ des vitesses d'un solide indéformable n'est pas quelconque : la distance entre deux de ses points ne varie pas, ce qui contraint entièrement le champ. Il suffit donc de connaître la vitesse en un point et le vecteur rotation pour connaître la vitesse en tout point — deux vecteurs, six nombres, qui forment le torseur cinématique.
La formule du champ des vitesses, dite formule de Varignon, transporte l'information d'un point à l'autre. Elle entraîne l'équiprojectivité : les projections de et de sur la droite sont égales — sans quoi les deux points s'éloigneraient ou se rapprocheraient, et le solide ne serait pas indéformable. C'est la traduction géométrique de la rigidité, et un moyen commode de vérifier un calcul.
Méthode : Formule de Willis pour un train épicycloïdal
Dans un train épicycloïdal, le porte-satellites tourne : le rapport des vitesses ne se lit plus directement. On se ramène au cas connu en observant le train depuis le porte-satellites, où il redevient un train ordinaire. En notant la raison basique, calculée comme pour un train ordinaire à partir des nombres de dents :
Cette relation lie trois vitesses : il faut donc en imposer une — bloquer la couronne, bloquer le planétaire, ou entraîner le porte-satellites — pour que le train ait un rapport de réduction déterminé. C'est ce degré de liberté supplémentaire qui fait des trains épicycloïdaux des différentiels et des boîtes automatiques.
Les architectures industrielles superposent plusieurs de ces trains sur un même axe pour obtenir plusieurs rapports avec un seul jeu de roues : le train de Ravigneaux, commun aux boîtes automatiques, associe deux planétaires et deux étages de satellites autour d'un porte-satellites unique. On le traite comme deux trains épicycloïdaux couplés, en écrivant la relation de Willis pour chacun, puis en imposant les blocages que le rapport sélectionné réalise.
Le torseur cinématique caractérisant le mouvement du solide indéformable par rapport au repère de référence est défini en tout point par :
Pour tous points et appartenant au solide indéformable :
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>6.3 Exercices résolus
Soit une base mobile en rotation d'angle autour de par rapport à . Calculer la dérivée du vecteur par rapport au repère .
Démonstration
Vecteur taux de rotation : . Par la formule de Bour :
Un point est repéré dans le plan par .
- Exprimer le vecteur vitesse .
- Exprimer le vecteur accélération .
Démonstration
1. .
2. En dérivant une seconde fois :
Un solide est en rotation autour d'un axe fixe avec . Soit un point tel que et tel que . Calculer et par Varignon.
Démonstration
Comme est sur l'axe fixe, .
- .
- .
Écrire au centre de liaison le torseur cinématique d'une liaison pivot d'axe entre un solide et le bâti .
Démonstration
La liaison pivot bloque les 3 translations et 2 rotations, ne laissant libre que la rotation d'axe :
Une échelle de longueur glisse avec son extrémité sur l'axe vertical () et son extrémité sur l'axe horizontal (). Déterminer géométriquement et analytiquement les coordonnées du CIR de l'échelle par rapport au bâti.
Démonstration
1. Construction géométrique : est vertical : la perpendiculaire à cette vitesse en est la droite horizontale . est horizontal : la perpendiculaire en est la droite verticale . Le CIR est l'intersection de ces deux perpendiculaires : .
2. Propriété : Comme , on a . Le CIR décrit dans le repère fixe un arc de cercle de centre et de rayon .
Une vis à filet unique à droite de pas tourne à par rapport à un écrou fixe . Calculer la vitesse de translation axiale en et en .
Démonstration
Relation cinématique fondamentale du système vis-écrou :
avec .
Un enfant marche à vitesse constante vers la périphérie radiale d'un manège tournant à autour d'un axe vertical . Calculer le vecteur accélération de Coriolis subie par l'enfant.
Démonstration
Formule de l'accélération de Coriolis :
Numériquement :
Un mécanisme 4 barres articulé a des longueurs égales deux à deux (, ). Montrer par fermeture cinématique que (mouvement de translation circulaire).
Démonstration
La direction du segment reste constamment parallèle à (bâti fixe) : . Sa dérivée temporelle est nulle . Le solide est animé d'un mouvement de translation circulaire.
Définir les 3 rotations successives d'Euler et exprimer le vecteur rotation instantané .
Démonstration
Les 3 angles d'Euler décrivent l'orientation d'un solide dans l'espace par 3 rotations élémentaires :
- Précession autour de : avec ligne des nœuds.
- Nutation autour de la ligne des nœuds : .
- Rotation propre autour de l'axe de révolution du solide : .
Le vecteur rotation instantané est la somme des 3 vecteurs vitesse angulaire :
Un train épicycloïdal plan comprend un planétaire solaire central 1 ( dents), des satellites 2 ( dents), une couronne extérieure fixe 3 ( dents) et un porte-satellite . Calculer le rapport de réduction global .
Démonstration
Formule de Willis avec blocage fictif du porte-satellite :
Comme la couronne 3 est fixe par rapport au bâti () :
6.4 Problèmes contextualisés
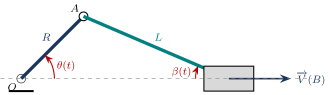
Un moteur de course tourne à (). Le rayon de manivelle est et la longueur de bielle est ().
- Exprimer la position du piston en fonction de .
- Déterminer par développement limité à l'ordre 2 en l'expression de l'accélération du piston .
- Calculer l'accélération maximale subie par le piston au Point Mort Haut (PMH, ) en et en nombre de .
Démonstration
1. .
2. DL au 1er ordre en :
3. Au PMH () :
Ce que ça nous apprend. L'accélération d'un piston à haut régime dépasse au PMH : les efforts d'inertie alternatifs constituent la contrainte dimensionnante majeure des bielles et coussinets.
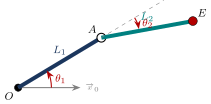
Un robot SCARA comprend deux bras de longueurs et articulés en pivot d'angles et .
- Exprimer le vecteur position de l'effecteur dans la base fixe .
- Établir la matrice Jacobienne reliant la vitesse aux vitesses articulaires .
- Déterminer les configurations de singularité cinématique du robot.
Démonstration
1. .
2. Matrice Jacobienne :
3. (bras complètement tendu ou replié).
Ce que ça nous apprend. Aux frontières singulières du volume de travail (), la matrice Jacobienne perd son inversibilité : le robot ne peut plus générer de vitesse dans la direction radiale quelle que soit la consigne articulaire.
Un système d'essuie-glace transforme la rotation continue d'un moteur en oscillation alternative d'un balai d'angle . Calculer la vitesse angulaire du balai au point de rebroussement ().
Démonstration
Aux points extrêmes d'inversion du balai (rebroussement), atteint un extremum local : sa dérivée temporelle est rigoureusement nulle : .
Ce que ça nous apprend. L'inversion de mouvement d'un balai d'essuie-glace impose une vitesse nulle et une accélération maximale : c'est à cet instant précis que le risque de décollement aérodynamique à haute vitesse est le plus critique.
Une plateforme inertielle à 3 cardans orientable en lacet , tangage et roulis stabilise une caméra gyrostabilisée. Montrer que lorsque l'angle de tangage atteint , le système perd un degré de liberté angulaire (Gimbal Lock).
Démonstration
Pour , l'axe de rotation du roulis vient s'aligner parallèlement avec l'axe initial du lacet . Les angles et agissent désormais autour du même axe physique : le système perd un degré de liberté d'orientation dans l'espace (phénomène de Gimbal Lock).
Ce que ça nous apprend. Le blocage de cardan est le défaut intrinsèque des angles de Cardan (lacet, tangage, roulis) à ; les angles d'Euler au sens strict (précession, nutation, rotation propre) ont le même défaut pour une nutation nulle ( ou ). Il est résolu dans les systèmes de navigation modernes par l'utilisation des quaternions unitaires.
Un vérin hydraulique déploie la jambe de train articulée en pivot sur la structure de l'aile d'un avion de ligne. Pour une vitesse de tige et un bras de levier instantané , calculer la vitesse angulaire de basculement du train.
Démonstration
Relation cinématique : .
Ce que ça nous apprend. La cinématique de vérin met en évidence la variation du bras de levier efficace au cours du cycle de rétraction, qui conditionne la pression hydraulique requise.