Statique et Actions Mécaniques
Cours complet · sciences industrielles (PTSI), chapitre 7 · CPGE PTSI (1re année)
Travailler ce chapitre sur Adloun
7.1 Modélisation des actions mécaniques par torseurs statiques
Une action mécanique ne se résume pas à une force : deux forces égales et opposées appliquées en des points différents ont une résultante nulle et font pourtant tourner le solide. Il faut donc deux vecteurs pour la décrire, et le torseur les réunit.
Deux cas particuliers reviennent constamment :
- un glisseur est un torseur dont le moment s'annule en au moins un point — c'est le modèle d'une force unique, dont la ligne d'action est l'ensemble des points où le moment est nul ; toute action de contact ponctuel est un glisseur ;
- un couple est un torseur de résultante nulle mais de moment non nul. Son moment est alors le même en tout point : il n'y a rien à transporter. C'est le modèle du couple délivré par un moteur.
Le théorème des deux forces découle directement de là : un solide en équilibre sous l'action de deux glisseurs seulement impose que les deux forces soient égales, opposées, et portées par la droite joignant les deux points d'application — faute de quoi le moment ne pourrait pas s'annuler. C'est le résultat qui permet de résoudre une bielle sans écrire une seule équation.
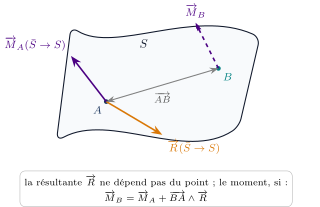
L'action mécanique exercée par un milieu extérieur sur un solide est modélisée en un point quelconque par son torseur d'action mécanique :
où est la résultante générale (indépendante du point ) et est le moment résultant en .
7.2 Lois du frottement de Coulomb et cône d'adhérence
Le frottement échappe aux modèles linéaires du reste de ce cours : la force tangentielle ne dépend pas de la vitesse, mais de son signe. Les lois de Coulomb distinguent donc deux régimes, et c'est le passage de l'un à l'autre qui fait toute la difficulté des exercices.
Tant qu'il n'y a pas glissement — régime d'adhérence — la force tangentielle est une inconnue du problème, bornée par : elle vaut ce qu'il faut pour empêcher le mouvement, et pas davantage. Dès qu'il y a glissement, elle cesse d'être inconnue : son intensité vaut et sa direction est imposée, opposée à la vitesse de glissement.
Géométriquement, la condition d'adhérence dit que la résultante du contact reste à l'intérieur d'un cône d'axe la normale et de demi-angle : le cône d'adhérence. Le mouvement s'amorce à l'instant précis où la résultante en atteint la surface.
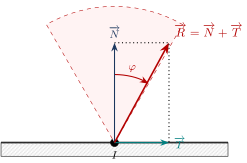
Soit l'effort de contact avec normale au plan de contact dirigée vers le solide isolé et force tangentielle :
- Adhérence (sans glissement relatif, ) :
- Glissement relatif () :
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>7.3 Exercices résolus
Un solide est en équilibre statique sous l'action exclusive de deux glisseurs appliqués en et en : . Montrer que les forces sont directement opposées et de même droite d'action .
Démonstration
Bilan des actions mécaniques au point :
- Équation de la résultante : .
- Équation du moment en : . Comme s'applique en , . Le moment de en vaut .
Le produit vectoriel prouve que la force (et donc ) est strictement colinéaire au vecteur . Les deux forces sont donc égales en module, de sens contraires, et de même droite d'action .
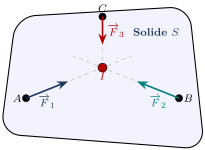
Un solide plan est maintenu en équilibre sous l'action de 3 forces non parallèles appliquées respectivement en . Montrer que leurs 3 droites d'action sont nécessairement coplanaires et concourantes en un même point .
Démonstration
Soient et les droites d'action de et . Comme elles ne sont pas parallèles, elles se coupent en un point . Écrivons l'équilibre des moments au point :
Comme , . De même, . Il en résulte immédiatement :
La droite d'action de la 3e force passe donc nécessairement par le point d'intersection des deux premières.
Un bloc de masse est posé sur un plan incliné d'un angle par rapport à l'horizontale. Le coefficient d'adhérence au contact est .
- Calculer l'angle de frottement statique .
- Déterminer l'angle d'inclinaison maximal sans que le bloc ne glisse sous l'effet de son propre poids.
Démonstration
1. Angle de frottement :
2. Bilan des forces sur le bloc : le Poids et l'action de contact du plan . À l'équilibre, . L'angle que fait avec la normale au plan incliné est exactement égal à l'angle d'inclinaison . La condition d'adhérence de Coulomb impose :
Pour tout angle , le bloc glisse spontanément vers le bas.
Un coulisseau de hauteur de guidage coulisse sur une colonne verticale de diamètre avec un facteur de frottement . Une charge verticale est appliquée avec un bras de levier par rapport à l'axe de la colonne. Montrer qu'il y a arc-boutement (blocage géométrique quel que soit l'effort ) si et seulement si .
Démonstration
Le coulisseau bascule et vient en contact avec la colonne en deux points diamétralement opposés (en haut) et (en bas). Aux points de contact et , à la limite du glissement :
- Équilibre horizontal : .
- Équilibre vertical : .
- Équilibre des moments au milieu de guidage :
En simplifiant par , la condition limite de coincement par frottement s'écrit :
Lorsque cette condition géométrique est vérifiée, l'augmentation de la force augmente proportionnellement les normales de serrage , rendant le coulissement rigoureusement impossible quel que soit l'effort moteur exercé.
Écrire au centre géométrique le torseur d'action mécanique transmissible par une liaison appui plan parfait de normale entre un solide et un bâti .
Démonstration
L'appui plan bloque la translation selon et les deux rotations autour de et :
Une sangle de freinage entoure un tambour tournant sur un angle d'enroulement avec un coefficient de frottement .
- Rappeler la formule d'Eytelwein reliant la tension du brin tendu au brin mou .
- Calculer le rapport d'amplification .
- Pour une force manuelle , calculer le couple de freinage obtenu sur un tambour de rayon .
Démonstration
1. Formule d'Eytelwein :
2. Rapport d'amplification :
3. . Couple de freinage exercé par frottement sur le tambour :
Une vis de rayon moyen et d'angle d'hélice pousse une charge axiale avec un coefficient de frottement ().
- Exprimer le couple moteur nécessaire .
- Calculer le rendement direct .
Démonstration
1. Couple moteur :
2. Rendement direct :
Une bielle 2 est liée par deux liaisons pivots parfaites en au solide 1 et en au solide 3, sans aucune autre force appliquée (poids négligé). Que peut-on affirmer sur les actions de contact en et ?
Démonstration
D'après le théorème des deux forces (Exercice 1) : La bielle 2 étant en équilibre sous l'action exclusive de ses deux liaisons d'extrémités et , les actions mécaniques et sont des glisseurs directement opposés de direction commune l'axe de la bielle :
La bielle travaille donc uniquement en traction ou compression pure.
Un étau d'atelier applique un effort de serrage sur une pièce grâce à une vis de pas manœuvrée par une manette de longueur . Le rendement de la vis est . Calculer l'effort manuel à exercer à l'extrémité de la manette.
Démonstration
Conservation de la puissance / Travail virtuel :
Un effort manuel très modéré () suffit à générer de serrage grâce au rapport de démultiplication du système vis-écrou.
Une poutre horizontale de longueur et de masse repose sur un appui pivot en et un appui ponctuel en . Une charge ponctuelle est appliquée en à la distance de (). Calculer les réactions verticales en et .
Démonstration
Poids propre de la poutre appliqué au milieu () : .
- Équilibre des moments en projeté sur :
- Équilibre vertical des forces :
7.4 Problèmes contextualisés
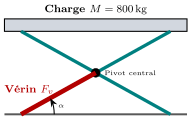
Une table élévatrice articulée à ciseaux hisse une charge utile de masse () à l'aide d'un vérin hydraulique de poussée axiale .
- Les deux bras de ciseaux de longueur font un angle avec l'horizontale. Par application du Principe des Puissances Virtuelles (PPV), exprimer la force du vérin en fonction du poids , de l'angle et de l'implantation géométrique du vérin.
- Pour une géométrie où , calculer l'effort maximal du vérin en position repliée basse () et en position haute ().
Démonstration
1. Poids total : . Hauteur du plateau : . Longueur du vérin : . Par le Principe des Puissances Virtuelles sans frottement :
2.
- En position basse critique () :
- En position haute () :
Ce que ça nous apprend. L'effort exercé par le vérin est plus de 7 fois plus élevé en position basse qu'en position haute : c'est l'angle d'attaque initial qui dimensionne le diamètre de tige et la pression du groupe hydraulique.
Un véhicule de masse freine d'urgence à depuis .
- Calculer le couple de freinage total exercé sur les 4 roues de rayon sous charge .
- Les freins avant absorbent du couple. Pour un disque avant de rayon moyen de piste avec un coefficient de frottement plaquette/disque , calculer l'effort presseur normal développé par les pistons de chaque étrier avant.
Démonstration
1. Force de décélération totale :
Couple de freinage global sur les 4 roues :
2. Couple dévolu aux deux freins avant :
Chaque étrier comporte deux plaquettes pinçant le disque (2 faces de frottement) :
Ce que ça nous apprend. Pour générer de serrage avec un étrier à 4 pistons de diamètre (surface totale ), le maître-cylindre doit délivrer une pression hydraulique de .
La mâchoire d'une pince de ROV sous-marin serre un échantillon géologique avec un effort normal .
- Établir le schéma mécanique des forces isolant le mors mobile articulé en pivot .
- Calculer l'effort axial délivré par le vérin électrique de fermeture.
Démonstration
1. Le mors mobile est articulé en (liaison pivot d'action ), subit l'action de poussée du vérin au point (distance ) et l'action de réaction de l'échantillon au point (distance ).
2. Théorème du moment statique en :
Ce que ça nous apprend. Le rapport de bras de levier impose au vérin de développer un effort 4 fois supérieur à l'effort de préhension utile.
Une grue à tour de hauteur possède une flèche de portée portant une charge en bout de flèche et une contre-flèche de longueur portant un contrepoids .
- Déterminer la masse de contrepoids assurant l'équilibrage statique parfait des moments à la base du mât lorsque la charge est à mi-portée ().
- Calculer le moment de renversement maximal à la base du mât lorsque la charge maximale est en bout de flèche ().
Démonstration
1. Équilibre des moments par rapport à l'axe du mât :
2. Lorsque la charge est en bout de flèche () :
Ce moment fléchissant doit être intégralement repris par les massifs de béton d'ancrage au sol.
Ce que ça nous apprend. Le contrepoids est dimensionné pour minimiser le moment de flexion moyen en exploitation : sans contrepoids, le moment à la base atteindrait , doublant les contraintes structurales sur le treillis du mât.
Une clé dynamométrique de longueur utile déclenche lorsque le couple de serrage atteint .
- Calculer l'effort manuel appliqué par l'opérateur à l'instant du déclenchement.
- Le mécanisme interne comprend une bille poussée par un ressort précontraint de raideur sur un cran d'angle avec un bras de levier interne . Calculer la précharge en compression du ressort nécessaire pour calibrer ce déclenchement.
Démonstration
1. Effort opérateur :
2. Au seuil de déclenchement, l'effort tangentiel sur le cran vaut . Pour un cran à , l'effort axial sur le ressort vaut :
Compression du ressort :
Ce que ça nous apprend. La précision d'une clé dynamométrique dépend directement de la constance de raideur du ressort et de l'état de surface poli du cran de basculement.