Fiches de Synthèse et Liaisons Mécaniques
Cours complet · sciences industrielles (PTSI), chapitre 8 · CPGE PTSI (1re année)
Travailler ce chapitre sur Adloun
8.1 Tableau récapitulatif des 11 liaisons normalisées (ISO 3952)
Ce tableau se lit dans les deux sens, et c'est ce qui en fait un outil et non une liste. Pour chaque liaison, le nombre de mobilités — les mouvements relatifs autorisés — et le nombre de degrés de liaison — les inconnues d'effort transmissibles — sont complémentaires : dans l'espace.
Cette complémentarité n'est pas une coïncidence de notation. Une liaison parfaite ne dissipe aucune puissance : le comoment du torseur cinématique et du torseur statique y est nul. Chaque composante libre dans l'un est donc nécessairement nulle dans l'autre — là où le mouvement est permis, l'effort ne passe pas, et réciproquement. En pratique : on écrit d'abord le torseur cinématique, que la géométrie donne sans effort, et le torseur statique s'en déduit par complémentarité, sans avoir à le mémoriser.
| Liaison | Mobilités () | Degrés liaison () | Torseur Cinématique | Torseur Statique |
|---|---|---|---|---|
| Encastrement | 0 | 6 | ||
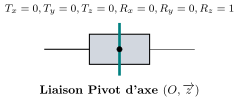
| Pivot | 1 (1 rot) | 5 | ||
| Glissière | 1 (1 trans) | 5 | ||
| Hélicoïdale | 1 () | 5 | ||
| Pivot Glissant | 2 (1 rot, 1 trans) | 4 | ||
| Rotule (Sphérique) | 3 (3 rot) | 3 | ||
| Sphérique à doigt | 2 (2 rot) | 4 | ||
| Appui Plan | 3 (1 rot, 2 trans) | 3 | ||
| Linéaire Rectiligne | 4 (2 rot, 2 trans) | 2 | ||
| Linéaire Annulaire | 4 (3 rot, 1 trans) | 2 | ||
| Ponctuelle (Sphère-Plan) | 5 (3 rot, 2 trans) | 1 |
}
<i class="fa-solid fa-dumbbell mr-2" style="color:#2E7559"></i>8.2 Exercices résolus
Deux solides 1 et 2 sont reliés en parallèle par une liaison rotule de centre et une liaison linéaire annulaire d'axe de centre . Déterminer la liaison équivalente entre 1 et 2.
Démonstration
- La rotule en impose (3 translations bloquées).
- La linéaire annulaire en d'axe impose et . Par Varignon, . , et .
Seule la rotation autour de l'axe est libre : la liaison équivalente est une liaison pivot d'axe .
Pour concevoir un guidage en rotation isostatique d'un arbre par roulements à billes :
- Pourquoi l'association de deux liaisons pivots en parallèle est-elle hyperstatique d'ordre ?
- Quelle association de deux liaisons élémentaires réalise un guidage pivot isostatique () ?
Démonstration
1. Deux pivots de centres distincts et bloquent chacun 5 degrés de liaison. En parallèle, elles surcontraignent les 3 translations et les 2 rotations hors axe, créant un degré d'hyperstatisme :
Ce montage exige un alignement géométrique d'usinage parfait sous peine de coincement et destruction rapide des roulements.
2. Le guidage isostatique parfait () associe un palier fixe modélisé par une rotule (3 degrés bloqués) et un palier libre axialement modélisé par une linéaire annulaire (2 degrés bloqués), soit degrés bloqués sans aucune surcontrainte axiale.
Détailler l'isostatisme du principe de positionnement (appui plan, linéaire rectiligne, ponctuelle) pour une liaison glissière.
Démonstration
- Appui plan (3 points d'appui) : bloque la translation et les 2 rotations (3 degrés bloqués).
- Linéaire rectiligne (2 points d'appui) : bloque la translation latérale et la rotation (2 degrés bloqués).
- Ponctuelle (1 point d'appui) : bloque la translation axiale si on souhaite une mise en position fixe (1 degré bloqué).
Sans la ponctuelle, la translation reste libre : on obtient exactement une liaison glissière isostatique d'axe ().
Un mécanisme fermé à 4 barres dans l'espace comporte 4 liaisons pivots d'axes quelconques. Calculer le degré d'hyperstatisme par la formule de mobilité globale.
Démonstration
Formule générale d'hyperstatisme :
Pour une boucle unique fermée () avec 4 liaisons pivots () et une mobilité utile () :
Le mécanisme 4 barres avec 4 pivots est hyperstatique d'ordre 3. Il ne fonctionne sans forcer que si les 4 axes de pivots sont strictement parallèles ou concourants.
Énoncer la relation de dualité entre le torseur cinématique et le torseur statique d'une liaison mécanique parfaite sans jeu et sans frottement.
Démonstration
Dans une liaison parfaite, la puissance dissipée dans la liaison est nulle pour tout mouvement virtuel cinématiquement admissible :
Il y a stricte orthogonalité et complémentarité :
Chaque degré de liberté cinématique correspond à une composante d'effort nul (), et chaque degré de liaison statique correspond à une composante d'effort transmissible non nulle.
Résumer en 5 étapes la démarche type d'un problème d'automatique aux concours.
Démonstration
- Modélisation : Écrire les équations différentielles physiques (électrique, mécanique, hydraulique) et appliquer Laplace (avec CI nulles).
- Schéma-blocs : Assembler les blocs, identifier la FTBO et la FTBF par la formule de Black.
- Performances : Calculer la précision (classe , ), la stabilité (Routh, Bode, marges ) et la rapidité ().
- Correction : Choisir et dimensionner le correcteur (P, PI, Avance de phase) pour satisfaire les exigences SysML
req. - Validation des écarts : Comparer les résultats obtenus aux performances souhaitées du cahier des charges (Écart 1).
Résumer en 5 étapes la démarche type d'un problème de mécanique aux concours.
Démonstration
- Paramétrage et graphe des liaisons : Définir les repères, les figures de changement de base et les paramètres géométriques.
- Cinématique : Écrire les torseurs cinématiques des liaisons, appliquer Varignon et la fermeture cinématique ().
- Statique / Actions mécaniques : Isoler un sous-système judicieux, faire le bilan des actions mécaniques extérieures (BAME) et écrire les torseurs d'action.
- Principe Fondamental de la Statique (PFS) : au point le plus judicieux pour éliminer le maximum d'inconnues de liaison.
- Synthèse énergétique : Valider par le Principe des Puissances Virtuelles (PPV) pour obtenir directement la relation entrée-sortie d'actionneur.
Donner la définition et la distinction fondamentale entre mobilité utile et mobilité interne .
Démonstration
- Mobilité utile : Nombre de paramètres cinématiques indépendants nécessaires pour déterminer la position de l'effecteur ou la cinématique globale du mécanisme (mouvements utiles à la fonction globale).
- Mobilité interne : Mouvement propre d'un sous-ensemble interne du mécanisme qui n'a aucune influence sur la relation entrée-sortie cinématique globale (ex. : rotation propre d'un galet suiveur ou d'une bielle sur elle-même).
La mobilité globale est la somme : .
Deux liaisons sont disposées en série : une glissière d'axe entre 0 et 1, et une glissière d'axe entre 1 et 2. Déterminer le torseur cinématique de la liaison équivalente entre 0 et 2.
Démonstration
En série, les torseurs cinématiques s'additionnent :
La liaison équivalente permet 2 translations indépendantes dans le plan sans rotation : il s'agit d'une liaison glissière plane (double glissière) de mobilités .
Soit la matrice de passage de la base à la base . Vérifier qu'elle est orthogonale directe et donner sa matrice inverse .
Démonstration
Une matrice de rotation est orthogonale si et seulement si et :
. La matrice inverse s'obtient directement par simple transposition :
8.3 Problèmes contextualisés
Le bras porte-endoscope du robot Da Vinci utilise un parallélogramme déformable pour créer un point fixe virtuel (centre de rotation à distance RCM) au niveau du trocart d'incision dans l'abdomen du patient.
- Expliquer géométriquement comment la chaîne cinématique fermée garantit l'immobilité stricte du point d'incision quelles que soient les orientations angulaires du bras.
- Calculer le degré d'hyperstatisme de l'architecture mécanique.
Démonstration
1. Le parallélogramme articulé forme deux triangles semblables cinématiquement liés : La cinématique impose que la droite virtuelle de l'instrument passe constamment par le sommet géométrique opposé du parallélogramme qui coïncide avec le trocart. Tout déplacement angulaire de la manette opérateur se traduit par une rotation pure autour du point sans aucune translation parasite qui risquerait de déchirer les tissus de la paroi abdominale.
2. La boucle fermée du parallélogramme plan à 4 liaisons pivots parallèles est hyperstatique d'ordre dans l'espace, ce qui garantit une rigidité maximale et une absence totale de jeu lors des micro-mouvements de suture.
Ce que ça nous apprend. L'architecture à centre de rotation à distance (RCM) illustre la puissance de la synthèse cinématique : créer un axe de pivot virtuel dans le corps du patient sans aucun axe matériel traversant.
Un simulateur de pilotage sur hexapode de Stewart comprend une plateforme mobile 6 degrés de liberté supportée par 6 jambes télescopiques identiques orientées par des rotules à chaque extrémité.
- Détailler la chaîne cinématique d'une jambe (liaisons Universal-Prismatic-Spherical).
- Montrer que chaque vérin ne travaille qu'en traction/compression pure le long de son axe.
- Comparer les avantages de cette architecture parallèle par rapport à un robot série en termes de rigidité et de charge utile.
Démonstration
1. Chaque jambe comporte :
- Une liaison cardan / rotule à doigts (U) à la base fixe (2 rotations) ;
- Une liaison glissière vérin (P) le long de la tige (1 translation axiale commandée) ;
- Une liaison rotule sphérique (S) au plateau supérieur (3 rotations).
2. Chaque jambe télescopique est articulée par deux liaisons rotules/cardans idéales à ses deux extrémités sans aucun moment résistant : d'après le théorème des deux forces, l'effort transmis par chaque jambe est un glisseur pur aligné sur l'axe :
3. Avantages de l'architecture parallèle :
- Rigidité et capacité de charge colossales : Les 6 actionneurs partagent la charge en parallèle et travaillent en traction/compression pure sans flexion.
- Dynamique très élevée : Les corps des vérins lourds restent ancrés près de la base fixe, réduisant considérablement les masses en mouvement.
Ce que ça nous apprend. L'hexapode de Stewart est l'archétype des mécanismes parallèles : une compacité maximale et une rigidité extrême au prix d'un calcul géométrique inverse hautement non linéaire.
Un centre d'usinage UGV 5 axes comporte 3 axes de translation orthogonaux et une table basculante à 2 axes de rotation montés en série.
- Écrire la chaîne cinématique complète entre le bâti et la pièce.
- Établir la matrice de changement de repère reliant la position de la pointe d'outil dans le repère pièce.
Démonstration
1. Chaîne cinématique :
2. La position finale de l'outil par rapport à la pièce résulte de la composition des matrices de translation et de rotation :
Cette transformation géométrique directe permet au calculateur numérique de compenser en temps réel le déport de l'outil (Tool Center Point - TCP).
Ce que ça nous apprend. La fonction TCP (Tool Center Point) garantit que la trajectoire de coupe reste rigoureusement continue sur la surface gauche de la pièce malgré les rotations rapides de la table basculante.
Une monture équatoriale de télescope astronomique comporte un axe horaire orienté parallèlement à l'axe de rotation de la Terre () et un axe de déclinaison perpendiculaire.
- Expliquer pourquoi cette géométrie permet de compenser la rotation de la Terre avec un seul moteur tournant à vitesse constante.
- Calculer la vitesse angulaire du moteur horaire en et en .
Démonstration
1. L'axe horaire étant strictement colinéaire au vecteur rotation terrestre , une simple rotation de sens opposé à la vitesse sidérale terrestre annule exactement le mouvement apparent de la voûte céleste : le télescope reste pointé indéfiniment sur l'étoile ciblée sans avoir besoin de corriger l'axe de déclinaison.
2. Vitesse sidérale de la Terre (un tour en un jour sidéral ) :
En tours par minute :
Ce que ça nous apprend. L'alignement mécanique d'un axe sur la rotation terrestre transforme un problème de poursuite 3D complexe en un simple suivi cinématique 1D à vitesse constante.
Une pompe hydraulique aéronautique comprend un barillet tournant à logeant 9 pistons axiaux de diamètre en appui sur un plateau incliné d'un angle sur un rayon primitif .
- Exprimer la course axiale d'un piston .
- Calculer la cylindrée totale de la pompe en et le débit volumique moyen en .
Démonstration
1. La cinématique de contact rotule-patin sur le plateau incliné donne une course axiale :
2. Section d'un piston :
Cylindrée pour les 9 pistons :
Débit volumique moyen à :
Ce que ça nous apprend. L'inclinaison réglable du plateau oscillant permet de faire varier instantanément la cylindrée et le débit de la pompe de à sans modifier la vitesse du moteur thermique.