optique ondulatoire (PC) · Chapitre 4 · Application directe du cours
Le chariotage vu par une photodiode
Interférences par division d'amplitude : l'interféromètre de Michelson · niveau 2
Énoncé
Le miroir d'un Michelson réglé en lame d'air est translaté par un moteur à la vitesse constante , de sorte que . Une photodiode est placée au centre de la figure d'anneaux, dans le plan focal de la lentille de sortie, derrière un petit diaphragme. Raie verte du mercure, .
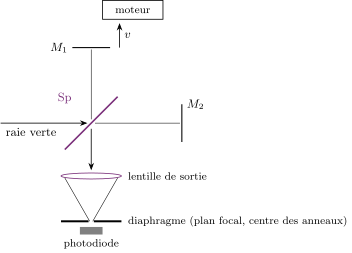
1) Montrer que le signal est , de fréquence . Valeur numérique ?
2) Pourquoi le diaphragme doit-il être plus petit que la tache centrale ?
3) On enregistre périodes en . En déduire , puis l'incertitude relative si l'on compte à une période près. Comment utiliserait-on le même montage pour étalonner la vis d'un Michelson ?
4) Le détecteur a un temps de réponse . Quelle vitesse de chariotage maximale peut-on utiliser avec l'œil () ? avec une photodiode () ?
5) Le signal permet-il de savoir si avance ou recule ?
Corrigé
La stratégie. Au centre, et : la formule de Fresnel, avec deux ondes de même intensité , donne le signal en fonction de , et le mouvement uniforme le rend sinusoïdal dans le temps. Tout le reste est une lecture de cette sinusoïde.
1) Le signal. Au centre, et . Par Fresnel, avec :
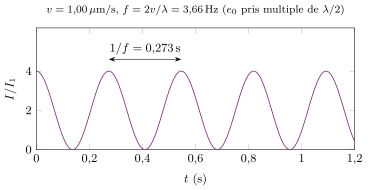
La pulsation est , donc la fréquence . Chaque période correspond à un anneau qui naît au centre, c'est-à-dire à un déplacement : on retrouve , lu dans le temps.
2) Le diaphragme. La photodiode intègre l'intensité sur toute la surface qu'elle reçoit. Si elle recevait plusieurs anneaux, brillants et sombres à la fois, le signal moyennerait des phases différentes et son contraste chuterait. Il faut donc qu'elle ne voie qu'une zone où varie de bien moins que : une ouverture plus petite que la tache centrale.
3) Mesure et étalonnage. et :
en accord avec la raie verte du mercure. Compter à une période près donne une incertitude relative : c'est en comptant beaucoup d'anneaux que le chariotage devient précis (à condition que soit connue à mieux que ). Étalonnage : réciproquement, avec une raie de longueur d'onde connue, le nombre de périodes pendant une rotation donnée de la vis mesure le déplacement ; on étalonne ainsi la vis, ou le moteur, en longueurs d'onde.
4) Le temps de réponse. Le détecteur suit le signal si sa période est grande devant ; la limite est , soit .
- Œil : ; au-delà de quelques anneaux par seconde, on ne compte plus.
- Photodiode : , cent mille fois plus. Le choix du récepteur fixe la vitesse de mesure : c'est le principe des interféromètres de déplacement industriels, qui suivent des platines de machines-outils.
5) Le sens. Non : le cosinus est pair, et et donnent la même sinusoïde. Pour lever l'ambiguïté, il faudrait un second signal décalé d'un quart de période (en pratique un second détecteur) : c'est la détection en quadrature des interféromètres de mesure, hors du champ de ce chapitre.
Ce que l'exercice installe. Le chariotage est une conversion déplacement–nombre d'anneaux ( par anneau), lisible par un photodétecteur comme une fréquence . Il mesure une longueur d'onde ou étalonne une vis, avec une précision , et le temps de réponse du récepteur limite la vitesse.
100 % gratuit
La suite du chapitre est sur Adloun
- 14 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.