sciences industrielles (MP) · Chapitre 1 · Exercice de TD
Contrôler la matrice que donne le modeleur 3D : outil d'un robot six axes
Géométrie des Masses et Tenseur d'Inertie · E. Solides usuels, changement de base et axes principaux · niveau 3 (difficile)
Énoncé
Un intégrateur monte une pince sur la bride d'un robot industriel à six axes. Le repère de sortie a pour origine , centre de la bride, et pour axe l'axe de rotation du dernier axe du robot (axe 6), dirigé vers l'outil. Le modeleur 3D de la pince (plaque d'adaptation, corps, doigts, distributeurs, caméra) affiche, en kilogrammes, mètres et :
| grandeur | ||||||
|---|---|---|---|---|---|---|
| en | ||||||
| en |
avec masse et centre d'inertie . Les trois premières colonnes sont des moments d'inertie, les trois dernières des produits d'inertie, dont le logiciel ne précise pas la convention de signe. Fiche technique du robot : charge au plus ; moment d'inertie de la charge autour de l'axe 6 au plus ; autour de l'axe 5 au plus . L'axe 5 est perpendiculaire à l'axe 6 et le coupe au point situé à en arrière de la bride () ; sa direction dans le plan dépend de l'angle de l'axe 6.
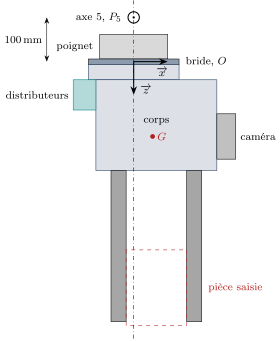
1) Quelles hypothèses le modeleur fait-il pour calculer ces valeurs ? En comparant les produits affichés en et en , déterminer la convention du logiciel : affiche-t-il , ou le terme de la matrice ?
2) Une valeur du tableau a été mal recopiée. La trouver sans rien recalculer à partir de la géométrie, par deux contrôles indépendants, et la corriger.
3) On veut les axes principaux d'inertie en . Écrire les quelques lignes de Python qui les donnent avec numpy.linalg.eigh, et interpréter le résultat : moments principaux ; ; , l'axe du plus petit faisant avec .
4) Vérifier la pince seule vis-à-vis de la fiche technique : axe 6, puis axe 5 dans le cas le plus défavorable de l'angle de l'axe 6.
5) La pince saisit une pièce de (cube de ) dont le centre est en . La charge totale, , respecte la fiche. Et l'inertie autour de l'axe 5 (on donne le résultat du calcul : dans le cas le plus défavorable) ? Quelle est la cause de l'écart, et quels remèdes ?
Corrigé
La stratégie. Ne rien recalculer de la géométrie : on teste la cohérence interne des données (Huygens entre et , inégalités triangulaires), on confie les axes principaux à une bibliothèque, puis on transporte la matrice, depuis , au point de l'axe 5.
1) Hypothèses et convention. Le modeleur intègre sur les volumes de la maquette, à masse volumique uniforme par pièce : chaque pièce est un solide indéformable homogène, et tout ce qui n'est pas dessiné (câbles, tuyaux, air comprimé, vis) est ignoré ; d'où l'intérêt de peser la pince réelle. Pour un produit, Huygens s'écrit (développer , et utiliser ). Test sur , le plus grand : affiché , et . Même accord sur () et (). Le signe est plus : le logiciel affiche , , , c'est-à-dire la convention du cours, sans le signe moins de la matrice. Avec l'autre convention, la différence aurait été .
2) La coquille. Premier contrôle, les inégalités triangulaires en : . Impossible : la valeur est fausse. Second contrôle, Huygens sur ce moment : doit valoir ; il vient . Les inégalités sont alors satisfaites (), et les deux autres moments passent le même test de Huygens.
3) Axes principaux. La matrice en s'écrit avec le signe moins devant les produits affichés :
import numpy as np
IG = np.array([[ 0.040896,  0.003405, -0.003910],
               [ 0.003405,  0.047940,  0.002150],
               [-0.003910,  0.002150,  0.018809]])
moments, axes = np.linalg.eigh(IG)   # matrice symétrique
print(moments)          # [0.0179 0.0404 0.0493]
print(axes[:, 0])       # axe du plus petit moment, en colonnes
La matrice est symétrique réelle : elle se diagonalise dans une base orthonormée, celle des axes principaux ; eigh est la fonction faite pour ce cas. Le plus petit moment, , correspond à un axe incliné de sur : c'est la direction d'allongement de la pince (doigts), penchée parce que la caméra et les distributeurs, décalés, déplacent la matière d'un seul côté. La trace vaut dans les deux bases, contrôle immédiat.
4) La fiche technique, pince seule. Axe 6 : c'est l'axe ; : conforme, très largement. Axe 5 : il passe par , de direction selon l'angle de l'axe 6. On transporte de vers , avec : et le produit (identique à celui de , puisque et sont sur le même axe ). Le moment autour de vaut ; son maximum sur est la plus grande valeur propre du bloc , soit : conforme, marge 43 %. Partir de en ajoutant « » aurait donné : faux de 40 %, parce que n'est pas le centre d'inertie.
5) Avec la pièce. La charge totale () respecte la fiche, mais l'inertie autour de l'axe 5 atteint : non conforme, 48 % au-dessus de la limite. Cause : la pièce est à de l'axe 5 ; son terme de Huygens, , presque la limite à lui seul, l'emporte sur son moment propre () et sur toute la pince. La masse n'est pas le bon critère : c'est . Remèdes : saisir la pièce plus près de la bride (le calcul refait donne la limite atteinte pour une pièce centrée à de la bride, ce qui exige des doigts beaucoup plus courts).
Ce que l'exercice installe. Une matrice issue d'un logiciel se contrôle sans la recalculer : Huygens entre et un autre point (il fixe aussi la convention de signe des produits), inégalités triangulaires, trace. Les axes principaux sont les vecteurs propres d'une matrice symétrique réelle : une bibliothèque les donne (numpy.linalg.eigh). Le moment autour d'un axe s'écrit , et son pire cas, quand la direction tourne dans un plan, est la plus grande valeur propre du bloc correspondant. Pour une charge en bout de bras, c'est qui décide, pas .
100 % gratuit
La suite du chapitre est sur Adloun
- 16 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.