sciences industrielles (MP) · Chapitre 1 · Application directe du cours
Problème — Inertie d'un bras de robot Delta
Géométrie des Masses et Tenseur d'Inertie · niveau 2
Énoncé
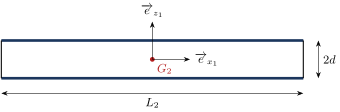
Un robot parallèle de type Delta comporte trois bras identiques articulés sur une base fixe. Chaque bras est constitué d'une manivelle 1, tige mince de masse et de longueur , articulée en selon l'axe , et d'un parallélogramme formé de deux bielles minces identiques, de masse et de longueur chacune, parallèles à et distantes de selon .
- Déterminer la matrice d'inertie de la manivelle en son articulation , dans la base , la manivelle étant portée par .
- Déterminer la matrice d'inertie de l'ensemble des deux bielles en leur centre d'inertie commun .
Corrigé
- Tige mince portée par , articulée à une extrémité : formulaire en , puis Huygens de (même calcul que pour la tige transportée à son extrémité) :
- Par symétrie, est au milieu des deux bielles. Chaque bielle a pour matrice en son centre ; son centre est à de , et Huygens ajoute aux moments autour de et de , rien autour de , aucun produit. Pour les deux bielles :
Les deux plans médians du parallélogramme sont plans de symétrie : la base est principale. Le moment autour de l'axe des bielles n'est pas nul, contrairement à celui d'une bielle seule : il vient de leur écartement. L'inertie équivalente ramenée à l'arbre du moteur, qui demande la cinématique du parallélogramme et l'énergie cinétique, relève des théorèmes énergétiques.
100 % gratuit
La suite du chapitre est sur Adloun
- 16 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.