sciences industrielles (MP) · Chapitre 4 · Exercice de TD
Le rotor d'un drone : point de fonctionnement et constante de temps
Puissances et Théorèmes Énergétiques · C. Théorème de l'énergie cinétique ; rendement en régime permanent · niveau 3 (difficile)
Énoncé
Un quadricoptère de masse est en vol stationnaire. Chacun de ses quatre groupes motopropulseurs est formé d'un moteur électrique dont le rotor, solidaire de l'hélice, constitue un solide 2 de moment d'inertie autour de son axe, en liaison pivot parfaite d'axe vertical avec le bras 1 du drone. L'air exerce sur l'hélice une poussée verticale et un couple résistant autour de l'axe, avec et ( : vitesse du rotor par rapport au bras). Modèle du moteur (fourni) : le couple exercé par le stator sur le rotor vaut et le courant , avec , , étant la tension moyenne imposée par le variateur. En vol stationnaire, le bras est immobile dans un repère galiléen. Exigence (illustrative) : pour que la stabilisation soit assez vive, la constante de temps de la vitesse d'un rotor autour du vol stationnaire doit être au plus .
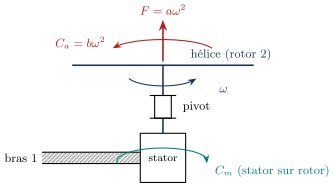
1) Écrire le théorème de l'énergie cinétique pour le rotor 2 : faire le bilan des puissances, en distinguant les actions extérieures et les actions mutuelles stator-rotor. Pourquoi la poussée ne travaille-t-elle pas ? Interpréter et comme des produits d'une grandeur effort par une grandeur flux.
2) Déterminer le point de fonctionnement en vol stationnaire : , couple, puissance mécanique par moteur, tension , courant, et le rapport de la puissance mécanique à la puissance électrique .
3) On applique une petite variation de tension autour de . Linéariser l'équation de mouvement, montrer que obéit à une équation du premier ordre et exprimer sa constante de temps . Quelle part de est due au moteur, quelle part à l'hélice ? Temps de réponse à ?
4) Conclure sur l'exigence. Que devient avec une grande hélice de pouces, (les autres paramètres étant gardés) ?
5) Validation : une simulation numérique de l'équation non linéaire (schéma d'Euler explicite, pas ) donne, pour l'échelon de tension qui augmente la poussée de , une réponse à en , et depuis l'arrêt (échelon de à ), . Qu'en conclure sur le modèle linéarisé ?
Corrigé
La stratégie. Le TEC sur le seul rotor donne directement l'équation de mouvement (pivot parfait : son action disparaît). L'égalité du couple moteur et du couple résistant donne le point de fonctionnement ; la linéarisation autour de ce point donne un premier ordre, dont la réponse à un échelon est connue.
1) Le bilan des puissances. . Puissances : action mutuelle stator-rotor (puissance intérieure du moteur si l'on isole {bras, rotor}), ; pivot parfait et pesanteur, ; couple de l'air, ; poussée, , car elle s'applique sur l'axe, immobile en vol stationnaire. Le TEC donne La poussée porte le drone sans travailler : toute la puissance part dans l'air par le couple aérodynamique. La puissance est le produit d'un effort par un flux : par côté mécanique, par côté électrique ; le modèle fourni, et , traduit la conversion.
2) Le point de fonctionnement. Chaque rotor porte le quart du poids : , d'où , soit . En régime permanent, : , et la puissance mécanique vaut par moteur, pour le drone ( par kilogramme : l'ordre de grandeur des multirotors). Courant ; tension ; puissance électrique , rapport , la différence étant la puissance dissipée par effet Joule, .
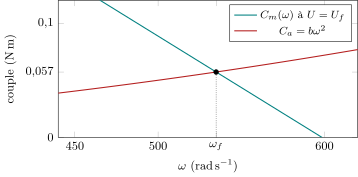
Le point de fonctionnement est stable : au-delà de , le couple résistant dépasse le couple moteur et le rotor ralentit ; en deçà, il accélère.
3) Linéarisation et constante de temps. On pose , , et l'on développe au premier ordre ; les termes d'équilibre se simplifient : Une équation du premier ordre : la réponse à un échelon est l'exponentielle connue . Numériquement, et : . Le moteur (sa force contre-électromotrice, qui agit comme un frottement visqueux ) en porte , l'hélice . Temps de réponse à : .
4) L'écart au cahier des charges. dépasse les de : exigence non satisfaite, de peu. Leviers : diminuer (hélice plus légère) ou augmenter (autre moteur). Avec , , trois fois trop lent (et le plus grand d'une grande hélice n'y change pas l'ordre de grandeur) : d'où le pas variable ou les rotors plus nombreux des gros drones.
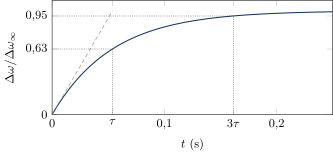
5) Validation. Pour de poussée ( de vitesse), simulés contre : écart de , le modèle linéarisé est validé pour de petites variations. Depuis l'arrêt, : la non-linéarité se voit à peine, parce que le terme électrique, linéaire, domine.
Ce que l'exercice installe. Le TEC sur un rotor donne l'équation de mouvement en une ligne ; l'égalité couple moteur et couple résistant donne le point de fonctionnement, la linéarisation autour de lui un premier ordre de constante de temps divisée par la somme des « frottements visqueux équivalents ». La puissance est toujours un produit effort par flux (, ). Et une simulation valide un modèle linéarisé avant qu'on s'y fie.
100 % gratuit
La suite du chapitre est sur Adloun
- 18 autres exercices corrigés dans ce chapitre, et 7 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.