sciences industrielles (MPSI) · Chapitre 2 · Exercice de TD
Axe de robot : une boucle de vitesse dans la boucle de position
Modélisation des SLCI et Transformée de Laplace · E. Algèbre des schémas-blocs · niveau 3 (difficile)
Énoncé
L'axe d'un robot de manutention est asservi en position. Le schéma-blocs comprend : un adaptateur de consigne ; un comparateur ; un correcteur proportionnel de gain (sans dimension) ; un second comparateur ; un amplificateur de puissance de gain ; un moteur, de fonction de transfert avec et (charge comprise) ; une génératrice tachymétrique sur l'arbre moteur, , qui ferme la boucle interne ; un réducteur de rapport ; l'intégration ; un capteur de position sur l'arbre de sortie, qui ferme la boucle externe.
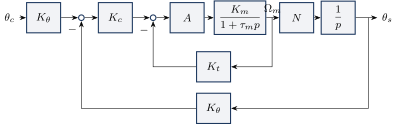
Exigence : l'axe ne doit jamais dépasser la position visée (le préhenseur heurterait le bac). On admet que cela revient à exiger que les pôles de la fonction de transfert en boucle fermée soient réels.
1) Réduire la boucle interne : montrer que ( : sortie du correcteur) et calculer et .
2) Exprimer la fonction de transfert en boucle ouverte de la boucle de position (de la sortie du premier comparateur au retour du capteur) ; donner son ordre, sa classe et son gain en fonction de .
3) En déduire la fonction de transfert en boucle fermée sous forme canonique : gain, , en fonction de et .
4) Traduire l'exigence en une borne sur . Faire de même sans la boucle tachymétrique (). Commenter.
5) Pour des raisons d'encombrement, la génératrice est déplacée sur l'arbre de sortie, après le réducteur. Quel doit être son gain pour que le schéma reste équivalent ? Énoncer la règle utilisée.
Corrigé
La stratégie. On réduit de l'intérieur vers l'extérieur : chaque boucle se remplace par sa fonction de transfert en boucle fermée (formule de Black), puis on lit la forme canonique de l'ensemble. Le déplacement d'un point de prélèvement se fait avec la compensation qui garde le même signal.
1) Boucle interne. Chaîne directe , retour . Black : avec et . La boucle interne divise la constante de temps (et le gain) par : le moteur, vu de l'extérieur, est fois plus vif.
2) Boucle ouverte de position. , avec . Ordre , classe (l'intégration position-vitesse).
3) Boucle fermée. L'adaptateur et le capteur ont le même gain : la consigne et la mesure sont comparées dans la même unité, et le système est équivalent à un retour unitaire. Black : gain , , donc .
4) La borne. Pôles réels discriminant de positif . D'où . Sans tachymètre, le moteur garde et : , soit . La boucle interne autorise un gain de boucle ouverte 2,2 fois plus grand ( contre ) sans dépassement : or c'est ce gain qui fera la précision et la rapidité de l'axe. C'est la raison d'être des boucles imbriquées.
5) Déplacement du prélèvement. Le tachymètre doit continuer à délivrer . Sur l'arbre de sortie, il voit ; il faut donc , soit . Règle : un point de prélèvement déplacé vers l'aval, au-delà d'un bloc , voit sa branche divisée par (vers l'amont : multipliée). Le schéma « simplifié » sans compensation décrirait une boucle interne cinquante fois trop faible.
Ce que l'exercice installe. On réduit un schéma-blocs de l'intérieur vers l'extérieur par la formule de Black ; une boucle interne divise la constante de temps par . On identifie la forme canonique en boucle fermée (, en fonction du gain) et l'on traduit une exigence en borne sur un paramètre. Un point de prélèvement ou un sommateur ne se déplace qu'avec sa compensation.
Exercices semblables
- Ascenseur : un profil de vitesse en trapèze, sa transformée et la distance parcourue corrigé
- Chauffe-eau de 200 litres : modèle thermique, valeurs initiale et finale corrigé
- Suspension de voiture : ordre, pôles, zéro et réglage de l'amortisseur corrigé
- Capteur de pression de combustion : un zéro à l'origine corrigé
- Problème : le moteur à courant continu d'un axe de robot, ou le modèle de connaissance corrigé