sciences industrielles (MPSI) · Chapitre 2 · Exercice de TD
Problème : le moteur à courant continu d'un axe de robot, ou le modèle de connaissance
Modélisation des SLCI et Transformée de Laplace · D. Modélisation multi-physique : du composant à la fonction de transfert · niveau 3 (difficile)
Énoncé
L'axe d'un robot est entraîné par un moteur à courant continu à aimants permanents dont la fiche technique donne (données de l'énoncé) : tension nominale ; résistance d'induit ; inductance ; constante de couple (c'est aussi la constante de force électromotrice, en ) ; inertie du rotor ; vitesse à vide sous : , courant à vide ; couple nominal . Les équations du moteur sont : où est le couple résistant de la charge (le frottement visqueux est négligé). Exigences de l'axe : vitesse à vide d'au moins sous ; chute de vitesse sous le couple nominal inférieure ou égale à de la vitesse à vide.
1) Transformer les quatre équations dans le domaine de Laplace et tracer le schéma-blocs organique du moteur, avec deux entrées (, ) et une sortie (). Quel bloc forme une boucle de retour interne ?
2) Par superposition et formule de Black, établir , avec et ; exprimer et . Donner ordre, classe, gains, pôles et zéros, et les grandeurs canoniques et .
3) Calculer , , , et les deux pôles exacts. Les comparer à et : que vaut l'approximation ?
4) Par le théorème de la valeur finale, calculer la vitesse à vide prédite sous et la comparer à la fiche. D'où vient l'écart ? Conclure sur la première exigence.
5) Calculer la chute de vitesse en régime permanent sous le couple nominal, en , en et en pour cent. Conclure sur la seconde exigence ; par quel facteur faudrait-il diviser cette chute ?
6) Par le théorème de la valeur initiale, calculer l'accélération initiale et le courant initial pour un échelon de , d'abord avec le modèle complet, puis avec le modèle simplifié . Que conclure sur le domaine de validité du modèle simplifié, et sur le courant de démarrage réel ?
Corrigé
La stratégie. On passe chaque équation en Laplace, on dessine les blocs dans l'ordre de causalité (tension, courant, couple, vitesse, force électromotrice), on réduit par superposition (une entrée à la fois) et formule de Black ; on exploite ensuite le modèle par ses pôles et par les théorèmes aux limites, et l'on confronte chaque prédiction à la fiche et au cahier des charges.
1) Schéma-blocs. En Laplace : ; ; ; .
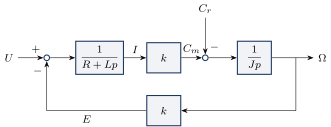
La force électromotrice revient se soustraire à la tension : c'est une boucle de retour interne, physique (aucun capteur), qui stabilise naturellement la vitesse.
2) Réduction. Entrée seule () : chaîne directe , retour : Entrée seule () : la chaîne directe est et le retour passe par ; Black donne . Avec (constante de temps électromécanique) et (constante de temps électrique), , d'où les formes annoncées. Les deux fonctions sont d'ordre et de classe ; gains et ; n'a pas de zéro, a un zéro en ; les pôles communs sont les racines de . Forme canonique : et .
3) Valeurs. ; ; (la fiche indique la même « constante de temps mécanique ») ; rapport . Puis et : deux pôles réels. Racines de : L'approximation donnerait et : d'écart sur le pôle lent. Elle reste utile (elle donne l'ordre de grandeur et rend le modèle lisible), mais ce n'est qu'une approximation, d'autant meilleure que ; la constante de temps « vraie » du pôle lent vaut .
4) Vitesse à vide. Échelon , : . La fiche annonce : écart réel/modèle de . Il vient du frottement interne, que le modèle néglige et qui consomme le courant à vide : couple , qui fait perdre , soit : l'écart est expliqué. Exigence : conforme, marge .
5) Chute sous charge. Échelon de couple : , soit de la vitesse à vide. Exigence : non conforme. Il faudrait diviser la chute par au moins. La boucle interne de la force électromotrice ne suffit pas : il faudra mesurer la vitesse et fermer une boucle de vitesse autour du moteur, ce que l'étude des performances des systèmes asservis permettra de dimensionner.
6) Valeurs initiales. Modèle complet : l'accélération a pour transformée , et . De même, donne : l'inductance empêche le courant de sauter. Modèle simplifié (, premier ordre ) : et . Les deux modèles divergent aux temps courts devant () et s'accordent au-delà : le premier ordre est valable pour la dynamique de la vitesse, pas pour le courant de démarrage. Quant aux , ni l'un ni l'autre modèle ne les voit vraiment : le variateur limite le courant (à quelques fois le courant nominal), ce qui est une saturation, hors du modèle linéaire.
Résultat établi : le modèle de connaissance du moteur à courant continu. Sous une tension et un couple résistant , la vitesse d'un moteur à courant continu obéit à la force électromotrice est une boucle de retour interne ; en régime permanent, (vitesse à vide et chute sous charge) ; quand , le moteur se comporte vu de la vitesse comme un premier ordre de constante de temps voisine de .
Ce que le problème installe. Le chemin complet de la modélisation : lois physiques, Laplace, schéma-blocs dans l'ordre de causalité, réduction par superposition et formule de Black ; lecture des pôles, comparaison aux approximations ; exploitation par les théorèmes aux limites, qui donnent chacun une prédiction confrontée à la fiche (écart expliqué) puis au cahier des charges (non-conformité qui motive l'asservissement). Un modèle simplifié se juge par ce qu'il prédit aux temps courts et aux temps longs.
Exercices semblables
- Ascenseur : un profil de vitesse en trapèze, sa transformée et la distance parcourue corrigé
- Chauffe-eau de 200 litres : modèle thermique, valeurs initiale et finale corrigé
- Suspension de voiture : ordre, pôles, zéro et réglage de l'amortisseur corrigé
- Capteur de pression de combustion : un zéro à l'origine corrigé
- Axe de robot : une boucle de vitesse dans la boucle de position corrigé