sciences industrielles (MPSI) · Chapitre 2 · Exercice de TD
Suspension de voiture : ordre, pôles, zéro et réglage de l'amortisseur
Modélisation des SLCI et Transformée de Laplace · D. Modélisation multi-physique : du composant à la fonction de transfert · niveau 2
Énoncé
On modélise un quart de voiture par la masse suspendue (le quart de la caisse), reliée à la roue par un ressort de raideur et un amortisseur de coefficient . La roue suit le profil de la route ; on note le déplacement vertical de la caisse autour de l'équilibre.
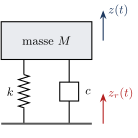
Exigences de confort et de tenue de route : fréquence propre de la caisse entre et ; coefficient d'amortissement , à vide comme à pleine charge (masse suspendue alors portée à ).
1) Écrire le principe fondamental de la dynamique pour la masse suspendue, puis la fonction de transfert .
2) Donner son ordre, sa classe, son gain, ses pôles et son zéro (valeurs numériques) ; la mettre sous forme canonique et identifier et .
3) Le véhicule monte sur un trottoir : en échelon. De combien la caisse s'élève-t-elle en régime établi ? Vérifier les exigences.
4) Quel coefficient donne à vide ? Cet amortisseur convient-il à pleine charge ? Dimensionner pour tenir l'exigence dans les deux cas.
5) Par le théorème de la valeur initiale, calculer la vitesse verticale de la caisse juste après le choc du trottoir, pour et pour le retenu. Quel est le prix de l'amortissement ?
Corrigé
La stratégie. On écrit la loi physique (le principe fondamental de la dynamique de première année), on passe en Laplace avec des conditions initiales nulles, on isole le rapport sortie sur entrée, puis on lit tout sur la forme canonique : ordre, classe, gain, pôles, zéros.
1) Le modèle. Le ressort et l'amortisseur exercent sur la caisse (le poids est équilibré à la position de référence) : En Laplace : , donc
2) Lecture. Ordre , classe , gain ; un zéro en ; pôles, racines de : (complexes conjugués, partie réelle négative). Par identification avec : Le module des pôles est () et leur partie réelle .
3) Trottoir. : la caisse finit par monter d'autant que la roue. Exigences : conforme ; non conforme : la caisse rebondit trop (les pôles sont trop près de l'axe imaginaire).
4) Dimensionner l'amortisseur. croît avec et décroît avec . À vide, exige . À pleine charge avec ce : (conforme), mais : non conforme. Le cas dimensionnant est la pleine charge : , qui donne à vide et en charge : conforme dans les deux cas.
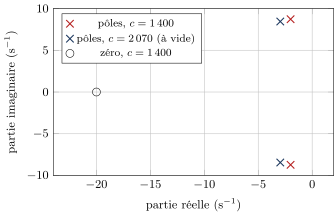
(Pour à vide, les pôles valent : même module , partie réelle plus grande.)
5) Le prix. La vitesse de la caisse a pour transformée ; par la valeur initiale : Avec : ; avec : à vide. L'amortisseur, qui transmet la vitesse de la roue, communique à la caisse une secousse d'autant plus vive qu'il est dur : c'est le zéro de la fonction de transfert. Plus de tenue de route ( plus grand) se paie en confort au passage des obstacles ; c'est le compromis de toutes les suspensions.
Ce que l'exercice installe. Du principe fondamental de la dynamique à la fonction de transfert : conditions initiales nulles, dérivation devient multiplication par . On lit ordre, classe, gain, pôles, zéros et l'on identifie et sur la forme canonique ; le module des pôles est , leur partie réelle . Une exigence se vérifie dans tous les cas de charge, et le cas dimensionnant se repère par le sens de variation ( décroît avec ). Les zéros comptent aussi : ils gouvernent la réponse aux premiers instants.
Exercices semblables
- Ascenseur : un profil de vitesse en trapèze, sa transformée et la distance parcourue corrigé
- Chauffe-eau de 200 litres : modèle thermique, valeurs initiale et finale corrigé
- Capteur de pression de combustion : un zéro à l'origine corrigé
- Axe de robot : une boucle de vitesse dans la boucle de position corrigé
- Problème : le moteur à courant continu d'un axe de robot, ou le modèle de connaissance corrigé