sciences industrielles (MPSI) · Chapitre 2 · Exercice de TD
Vérin électrique de table élévatrice : le modèle linéaire tient-il ?
Modélisation des SLCI et Transformée de Laplace · A. Introduction aux systèmes linéaires continus et invariants (SLCI) · niveau 2
Énoncé
Une table élévatrice d'atelier est levée par un vérin électrique (moteur, réducteur, vis). On veut modéliser la vitesse de sortie de tige en fonction de la tension d'alimentation du moteur. On relève, en régime établi :
| (V) | ||||||
|---|---|---|---|---|---|---|
| (mm/s) |
| (V) | ||||||
|---|---|---|---|---|---|---|
| (mm/s) |
Exigence sur le modèle : sur la plage d'utilisation –, un modèle proportionnel doit prédire la vitesse à près.
1) Tester la linéarité : le principe de superposition est-il vérifié entre , et ? La proportionnalité entre et ?
2) Repérer sur les relevés trois zones de fonctionnement et nommer le phénomène physique qui gouverne chacune. Donner un modèle par morceaux.
3) On choisit . Calculer l'erreur relative du modèle à , et . Montrer qu'aucune valeur de ne tient l'exigence sur toute la plage.
4) Le moteur fonctionne autour de . Montrer que le modèle des petites variations est exact sur une plage que l'on précisera. Que faut-il retenir de l'invariance, sachant qu'après une heure de fonctionnement continu, les vitesses mesurées baissent de ?
Corrigé
La stratégie. Un système réel n'est jamais linéaire ; on cherche où il l'est assez pour le besoin. On teste la superposition sur les mesures, on repère les non-linéarités, et l'on confronte le modèle à l'exigence de précision sur la plage utile.
1) Tests. La superposition voudrait : , contre mesurés, soit . La proportionnalité voudrait , contre . Le système n'est pas linéaire au sens strict : la vitesse n'est pas proportionnelle à la tension.
2) Trois zones.
- : . C'est un seuil, dû au frottement sec (dans la vis, les joints) : il faut un couple minimal pour décoller.
- : la vitesse croît de par volt, : une droite qui ne passe pas par l'origine (modèle affine).
- : . C'est une saturation (limitation de vitesse ou de courant du variateur).
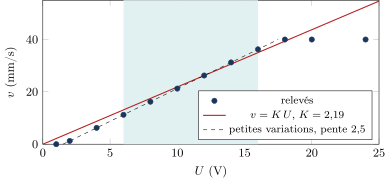
3) Le modèle proportionnel. . Erreurs : à , contre , soit ; à , contre , soit ; à , contre , soit . Non conforme à . Aucun ne convient : l'exigence à impose (valeurs et ), celle à impose : les deux intervalles sont disjoints. Le seuil de pèse à et moins de à : une droite par l'origine ne peut pas suivre les deux.
4) Les petites variations. Autour de (), : c'est un modèle linéaire en variations, de gain , exact tant qu'on reste dans la zone affine, c'est-à-dire pour (). C'est ainsi que l'on travaille « autour d'un point de fonctionnement » : les variations obéissent au modèle linéaire même quand les grandeurs totales n'y obéissent pas ; sorti de la zone (seuil ou saturation), le modèle cesse de valoir. Quant à l'invariance, une baisse de en une heure (échauffement du moteur : sa résistance augmente) signifie que le modèle n'est invariant qu'à près sur cette durée ; c'est acceptable si l'exigence de précision est plus large, comme ici (), mais à surveiller.
Ce que l'exercice installe. Les hypothèses du modèle linéaire continu invariant se vérifient sur des mesures : superposition, proportionnalité, constance dans le temps. On repère les non-linéarités usuelles (seuil, saturation) et le domaine de validité ; un système affine n'est pas linéaire, mais ses variations autour d'un point de fonctionnement le sont. Un modèle se juge contre une exigence de précision chiffrée, sur la plage où il servira.
Exercices semblables
- Ascenseur : un profil de vitesse en trapèze, sa transformée et la distance parcourue corrigé
- Chauffe-eau de 200 litres : modèle thermique, valeurs initiale et finale corrigé
- Suspension de voiture : ordre, pôles, zéro et réglage de l'amortisseur corrigé
- Capteur de pression de combustion : un zéro à l'origine corrigé
- Axe de robot : une boucle de vitesse dans la boucle de position corrigé