sciences industrielles (MPSI) · Chapitre 3 · Exercice de TD
Robot de flacons : du cahier des charges au couple
Réponses Temporelles et Fréquentielles des SLCI · B. Systèmes du second ordre · niveau 2
Énoncé
Un bras robotisé manipule des flacons de vaccin. Son axe, asservi, se comporte comme un second ordre de gain , dont on peut choisir et par le réglage de la commande ; l'actionneur limite à . Exigences : aucun dépassement de la position visée (un choc casserait le flacon) ; temps de réponse à inférieur ou égal à . On fournit l'abaque du temps de réponse réduit, en fonction de , tracé à partir des réponses exactes :
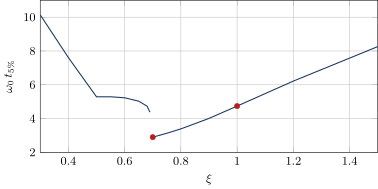
1) Traduire l'exigence « aucun dépassement » en condition sur , puis sur les pôles.
2) Parmi les admissibles, lequel minimise le temps de réponse ? En déduire la plus petite valeur de qui tient l'exigence de rapidité.
3) Vérifier ce résultat par l'expression de la réponse indicielle en régime critique.
4) Si l'on tolérait de dépassement, quel serait le meilleur réglage et la plus petite valeur de ? Que coûte l'exigence « aucun dépassement » ?
5) Conclure avec la limite de l'actionneur. Cas limite : un régleur prudent choisit « pour être sûr » ; que devient la plus petite valeur de ?
Corrigé
La stratégie. Chaque exigence se traduit en une contrainte sur un seul paramètre, puis on cherche le réglage qui tient toutes les exigences avec le moins d'effort demandé à l'actionneur (le plus petit ).
1) Aucun dépassement. La réponse indicielle d'un second ordre ne dépasse que si elle oscille, c'est-à-dire si (pôles complexes). Il faut donc : pôles réels (régime critique ou apériodique).
2) Le meilleur . Sur l'abaque, pour , croît avec : le plus rapide est le régime critique , avec . Pour : .
3) Vérification. En régime critique, . On cherche tel que ; par dichotomie, (contrôle : ). La réponse est monotone : elle reste dans la bande dès qu'elle y entre. Avec , .
4) Avec 5 % tolérés. Le minimum de l'abaque, , est atteint vers : c'est le pour lequel le premier dépassement vaut juste ( à ) ; la réponse entre alors dans la bande dès sa première montée. Il suffirait de . L'exigence « aucun dépassement » demande donc fois plus de pulsation propre, soit de bande passante en plus : un actionneur plus rapide, ou plus de couple.
5) Conclusion et cas limite. L'actionneur permet : avec et , : conforme, marge . Avec , l'abaque donne et il faudrait : impossible avec cet actionneur. La « prudence » qui surdimensionne l'amortissement rend le système lent : le bon réglage est à la frontière de l'exigence, pas au-delà.
Ce que l'exercice installe. Une exigence temporelle se traduit en contrainte sur un paramètre : le dépassement fixe , la rapidité fixe alors via l'abaque . Le régime critique est le plus rapide sans dépassement ; est le plus rapide avec tolérés. Chaque exigence a un coût, que l'on chiffre ; surdimensionner l'amortissement ralentit.
Exercices semblables
- Filtre anti-repliement d'une carte d'acquisition : quel ordre faut-il ? corrigé
- Doseur pondéral à bande : un retard qui se lit sur la phase corrigé
- Robot cartésien : identifier un second ordre sur sa réponse indicielle corrigé
- Simulateur de vol : suivre une consigne sinusoïdale corrigé
- Problème : l'accéléromètre de déclenchement d'airbag, ou le bon amortissement d'un capteur corrigé