sciences industrielles (MPSI) · Chapitre 4 · Exercice de TD
Portes palières de métro : un cahier des charges est une zone du plan complexe
Performances des Systèmes Asservis et Stabilité · A. Critères de performance d'un système asservi · niveau 2
Énoncé
Les portes palières d'une ligne de métro automatique sont mues par un moteur asservi en position ; l'ensemble, en boucle fermée, se comporte comme un second ordre de gain . Exigences : dépassement d'au plus (les vantaux ne doivent pas rebondir) ; temps de réponse à d'au plus . Trois réglages de la commande donnent les pôles suivants de la FTBF (en ) : réglage A, ; réglage B, ; réglage C, .
1) Montrer que l'exigence de dépassement impose . Traduire cette condition en un secteur du plan complexe : quel angle maximal les pôles peuvent-ils faire avec le demi-axe réel négatif ?
2) Avec l'estimation , traduire l'exigence de rapidité en un demi-plan. Dessiner la zone autorisée.
3) Pour chaque réglage, calculer , , et l'estimation . Placer les pôles dans la zone.
4) Un calcul exact (abaque) donne pour A, pour B, pour C. Conclure pour chaque réglage. Pourquoi l'estimation trompe-t-elle pour C ?
Corrigé
La stratégie. Les deux exigences portent sur deux grandeurs que l'on lit directement sur les pôles d'un second ordre : l'angle (lié à , donc au dépassement) et la partie réelle (liée à la décroissance de l'enveloppe, donc à la rapidité). On dessine la zone, on y place les pôles, puis on contrôle l'estimation.
1) Dépassement. donne , et décroît quand croît : il faut . Les pôles ont pour module ; l'angle qu'ils font avec le demi-axe réel négatif vérifie . La condition s'écrit : les pôles doivent être dans un secteur de demi-angle autour du demi-axe réel négatif.
2) Rapidité. s'écrit : partie réelle des pôles , un demi-plan à gauche de la droite .
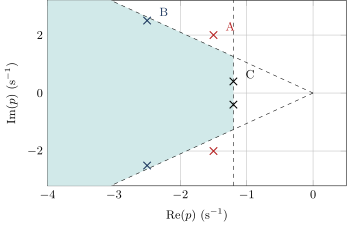
3) Les trois réglages.
- A : , , , estimation ; angle : hors du secteur.
- B : , , , estimation ; angle : dans la zone.
- C : , , , estimation ; sur la frontière du demi-plan.
4) Conclusions. A : non conforme (dépassement), bien qu'assez rapide. B : et : conforme, avec une large marge de rapidité. C : l'estimation annonçait , la valeur exacte est : non conforme. L'estimation vient de l'enveloppe des oscillations ; pour proche de , il n'y a plus d'oscillation à envelopper, et la réponse est gouvernée par une montée lente que l'enveloppe ignore (l'abaque donne pour , contre ). Le demi-plan de rapidité n'est fidèle que pour des de l'ordre de ou moins ; ailleurs, on vérifie à l'abaque.
Ce que l'exercice installe. Les exigences de dépassement et de rapidité se lisent sur les pôles : le dépassement ne dépend que de l'angle (), la rapidité de la partie réelle . On dessine la zone autorisée et l'on y place les réglages candidats. Une estimation a un domaine de validité : près de , l'enveloppe trompe, l'abaque tranche.
Exercices semblables
- Pilote automatique de navire : le modèle disait « toujours stable » corrigé
- Tête de lecture optique : laquelle des deux marges commande ? corrigé
- Laminoir : la jauge d'épaisseur est trop loin corrigé
- Antenne de poursuite de satellite : classe et erreur de traînage corrigé
- Four de cuisson industriel : l'asservissement est aussi juste que son capteur corrigé