sciences industrielles (MPSI) · Chapitre 4 · Exercice de TD
Problème : le régulateur de vitesse d'une rame à grande vitesse en rampe, ou où placer l'intégrateur
Performances des Systèmes Asservis et Stabilité · D. Précision des systèmes asservis · niveau 3 (difficile)
Énoncé
Une rame à grande vitesse de masse roule à () ; sa puissance de traction maximale est de . La résistance à l'avancement vaut (données de l'énoncé) en kilonewtons, en , soit à . Une rampe de déclivité (en pour mille) ajoute la force () : à pour mille, à pour mille, la rampe maximale des lignes à grande vitesse. On admet, pour les petites variations autour de , le modèle linéaire où et désignent les variations de la vitesse et de l'effort moteur ( est la pente de la résistance à ). La chaîne de traction répond à la consigne d'effort comme un premier ordre de constante de temps ; la vitesse est mesurée avec une constante de temps (gain ). Le correcteur élabore à partir de l'écart entre la consigne de vitesse et la mesure. Exigences : écart de vitesse permanent d'au plus quelle que soit la déclivité (jusqu'à pour mille) ; marge de phase d'au moins et marge de gain d'au moins ; lors d'une accélération de consigne à , retard de vitesse d'au plus .
1) Tracer le schéma-blocs à deux entrées (consigne , perturbation ). Avec un correcteur proportionnel (en ), écrire la FTBO, donner sa classe et son gain . Sans régulation (effort moteur constant), de combien une rampe de pour mille fait-elle chuter la vitesse ? Quelle est la constante de temps mécanique ?
2) Le résultat. Pour une chaîne directe avant le point d'application de la perturbation et après, et un retour , établir par superposition En déduire, par le théorème de la valeur finale, l'écart permanent dû à un échelon de perturbation, selon que les intégrateurs se trouvent dans ou dans . Appliquer au correcteur proportionnel : montrer que la chute de vitesse vaut .
3) Correcteur proportionnel : calculer le gain nécessaire à l'exigence d'écart pour pour mille puis pour pour mille. Les marges valent (calcul numérique) : , pour le premier ; , pour le second. Vérifier la première marge de phase en . Avec le gain qui donne exactement , , quel est l'écart à pour mille ? Conclure.
4) On adopte le correcteur proportionnel intégral donné , avec et , pour lequel on a calculé et . Quel est l'écart permanent en rampe de déclivité ? Quelle est la classe de la FTBO vis-à-vis de la consigne ? Calculer le retard de vitesse lors d'une accélération de consigne à (une « rampe » de consigne, à ne pas confondre avec la rampe de la voie).
5) Cas limite. À , quel effort de traction la puissance maximale permet-elle ? Comparer à l'effort nécessaire sur pour mille et sur pour mille. Que devient la vitesse sur pour mille ? (On donne la vitesse d'équilibre à pleine puissance : .) Que vaut alors le résultat de la question 4 ?
6) Conclure sur le cahier des charges, et proposer une rédaction correcte de l'exigence d'écart.
Corrigé
La stratégie. On écrit le modèle sous forme de schéma-blocs à deux entrées, on établit le résultat général par superposition et théorème de la valeur finale, puis on l'applique : d'abord au correcteur proportionnel (où l'on bute sur le conflit précision-stabilité), ensuite au correcteur intégral donné (qui le lève), et l'on finit par le domaine de validité du modèle linéaire.
1) Le modèle. En Laplace : , , , .
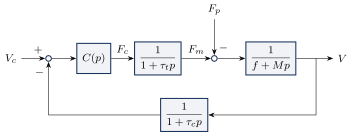
Avec : : classe , . Constante de temps mécanique . Sans régulation, l'effort moteur reste constant et la perturbation seule agit : , atteints en quelques fois . Le conducteur, ou le régulateur, doit réagir.
2) Le résultat. Le système est linéaire : on additionne l'effet de chaque entrée, l'autre étant nulle. Consigne seule : chaîne directe , retour , d'où le premier terme (Black). Perturbation seule : de à , la chaîne directe est , et la boucle comprend toujours , d'où le second terme. Pour un échelon : Si contient intégrateurs, quand et la fraction tend vers : écart nul. Si n'en contient pas et que les intégrateurs sont dans , la fraction tend vers , fini et non nul. Pour le correcteur proportionnel (, , ) : La régulation divise la chute par ; elle ne l'annule pas.
3) Le correcteur proportionnel. . À pour mille : (). Vérification de la marge en : , , conforme, comme . À pour mille : , pour lequel et : non conforme. Au gain de la marge de (), la chute à pour mille vaut : non conforme. Aucun gain proportionnel ne tient l'écart et les marges à la fois.
4) Le correcteur proportionnel intégral. Son intégrateur est dans , donc en amont du point d'application de : d'après la question 2, l'écart permanent dû à une rampe de voie est nul, quelle que soit la déclivité. Les marges ( et ) sont conformes. Vis-à-vis de la consigne, la FTBO est de classe 1, de gain . Une accélération de consigne est une rampe de vitesse, : l'erreur de traînage vaut : conforme. (« Rampe » de la voie : une perturbation en échelon ; « rampe » de consigne : une vitesse qui croît linéairement. Le même mot désigne deux entrées différentes.)
5) Cas limite : la puissance. À , l'effort disponible vaut . Il faut sur pour mille : disponible ; mais sur pour mille : impossible. La traction sature, le correcteur intégral accumule un écart qu'aucun effort ne peut résorber, et la rame ralentit jusqu'à l'équilibre , soit . Le modèle linéaire, valable pour de petites variations sans saturation, ne s'applique plus : l'écart nul de la question 4 n'est garanti que dans le domaine de validité du modèle.
6) Conclusion. Avec le correcteur proportionnel intégral, l'exigence d'écart, les marges et l'exigence de poursuite sont tenues tant que la puissance suffit, c'est-à-dire sur les déclivités courantes ; sur une rampe de pour mille, aucune régulation ne tient avec . L'exigence correcte se rédige : « écart de vitesse permanent d'au plus sur toute déclivité, dans la limite de la puissance disponible ».
Résultat établi : précision d'un système asservi, consigne et perturbation. Pour une boucle de FTBO de classe et de gain (retour de gain statique unitaire), l'écart permanent vaut en échelon si , si ; en rampe , il vaut si , si . Vis-à-vis d'une perturbation en échelon, l'écart permanent n'est nul que si un intégrateur se trouve entre le comparateur et le point d'application de la perturbation ; sinon il vaut et ne diminue qu'avec le gain, que la stabilité limite.
Ce que le problème installe. Le chemin complet de l'étude de précision : schéma-blocs à deux entrées, superposition, théorème de la valeur finale, puis la règle qui dit où placer l'intégrateur. On confronte toujours la précision aux marges, on reconnaît le conflit qui oblige à changer de structure, on vérifie le domaine de validité du modèle (saturation de puissance) et l'on rédige l'exigence avec ses conditions.
Exercices semblables
- Pilote automatique de navire : le modèle disait « toujours stable » corrigé
- Tête de lecture optique : laquelle des deux marges commande ? corrigé
- Laminoir : la jauge d'épaisseur est trop loin corrigé
- Antenne de poursuite de satellite : classe et erreur de traînage corrigé
- Four de cuisson industriel : l'asservissement est aussi juste que son capteur corrigé