sciences industrielles (MPSI) · Chapitre 5 · Exercice de TD
Ascenseur : la boucle de vitesse qui tient l'arrêt au palier
Correction des Systèmes Asservis · C. Structures de correction avancées · niveau 2
Énoncé
La cabine d'un ascenseur est entraînée par un treuil et un moteur asservis en cascade : une boucle interne de vitesse, une boucle externe de position. Le moteur et la cabine sont modélisés par , où est la tension de commande, , , et une perturbation qui traduit le déséquilibre entre la cabine chargée et le contrepoids : à commande constante, la cabine pleine perdrait (10 % de la vitesse nominale de ). La position vaut . Les correcteurs sont proportionnels et donnés : pour la vitesse, pour la position. Exigence : précision d'arrêt au palier de , cabine pleine.
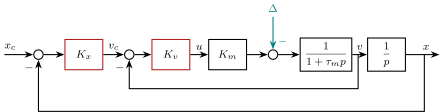
1) Réduire la boucle interne : montrer que en l'absence de perturbation, et calculer et . Que fait la boucle interne à la constante de temps du moteur ?
2) Écrire la boucle ouverte de position et la boucle fermée de position. Calculer , les pôles et une estimation du temps de réponse à 5 %.
3) Calculer l'écart statique de position dû à la perturbation (échelon de ), consigne de position fixe. Conclure sur l'exigence.
4) On compare à une boucle unique de position, sans boucle de vitesse : , avec réglé pour que la boucle fermée ait . Calculer , l'écart d'arrêt et le temps de réponse. Conclure.
5) Pourquoi la boucle interne « écrase-t-elle » la perturbation ? Donner le facteur de réduction.
Corrigé
La stratégie. On réduit le schéma de l'intérieur vers l'extérieur. Pour la perturbation, on écrit la sortie en régime permanent avec la valeur finale, ou plus simplement en annulant toutes les dérivées : en régime établi, la cabine est arrêtée et chaque bloc impose une relation statique.
1) La boucle interne. Sans perturbation, , d'où avec et . La boucle interne divise la constante de temps du moteur par : la boucle externe voit un actionneur de vitesse presque parfait.
2) La boucle de position. , de classe 1. La boucle fermée a pour dénominateur : et . Régime apériodique ; pôles et . Le pôle lent domine : (la simulation donne ).
3) La précision d'arrêt. En régime établi, est constant, donc . Le bloc moteur impose alors , la boucle de vitesse , la boucle de position . D'où Conforme, avec une large marge ( pour admis). On retrouve ce résultat par la valeur finale de pour .
4) La boucle unique. : la boucle fermée a pour . Le même raisonnement donne et , d'où : non conforme, la cabine s'arrête quinze centimètres sous le palier. Et : .
5) Pourquoi la cascade. La perturbation entre dans la boucle interne, rapide et de fort gain : pour la compenser, il faut une commande , et la boucle de vitesse la produit avec une erreur de vitesse de consigne divisée par . Le facteur de réduction entre les deux structures est , soit . Le mécanisme n'a rien de magique : c'est le gain total en amont de la perturbation qui fixe l'écart, et la boucle interne permet de l'augmenter sans déstabiliser la position, parce qu'elle a d'abord raccourci la constante de temps.
Ce que l'exercice installe. Un schéma à boucles imbriquées se réduit de l'intérieur vers l'extérieur ; la boucle interne remplace un procédé lent par un actionneur rapide. L'écart dû à une perturbation se calcule en écrivant le régime établi bloc par bloc ; il est inversement proportionnel au gain situé entre l'écart et le point d'entrée de la perturbation.
Exercices semblables
- Surpresseur d'immeuble : ce que coûte l'intégrateur en phase corrigé
- Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Travelling de stade : suivre un sprinteur sans toucher à la stabilité corrigé
- Problème : la sustentation magnétique, ou pourquoi aucun gain ne tient un électroaimant corrigé