sciences industrielles (MPSI) · Chapitre 5 · Exercice de TD
Chambre climatique d'essais : le gain seul ne tient pas les deux exigences
Correction des Systèmes Asservis · A. Nécessité et objectifs de la correction · niveau 2
Énoncé
Une chambre climatique sert à essayer des cartes électroniques entre et . Autour de son point de fonctionnement, la température de l'enceinte répond à la commande de chauffe par deux premiers ordres en cascade : la résistance (constante de temps ) et l'enceinte elle-même (). La sonde est rapide et son gain est intégré au comparateur. On note le gain statique de la boucle ouverte, produit du gain du correcteur et du gain du procédé.
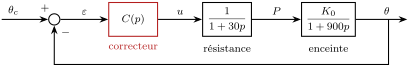
Exigences du cahier des charges (elles portent sur le dépassement, pas sur une marge) : écart statique au plus de l'échelon de consigne ( sur un échelon de ) ; premier dépassement au plus .
1) On prend d'abord un correcteur proportionnel, . Écrire , donner sa classe et calculer l'écart statique pour un échelon de consigne en fonction de . Quelle valeur minimale de impose l'exigence de précision ?
2) Mettre la fonction de transfert en boucle fermée sous forme canonique du deuxième ordre ; exprimer son gain statique, sa pulsation propre et son coefficient d'amortissement en fonction de .
3) Calculer et pour la plus petite valeur de trouvée en 1). Quelle valeur maximale de impose l'exigence de dépassement, et quel écart statique laisse-t-elle ? Conclure.
4) Le constructeur monte un correcteur proportionnel intégral donné : avec et . Écrire la nouvelle en simplifiant, donner sa classe et l'écart statique.
5) Calculer la fonction de transfert en boucle fermée, son amortissement, son dépassement, son temps de réponse à 5 % et la marge de phase. Comparer au temps de réponse de l'enceinte en boucle ouverte. Conclure sur le cahier des charges.
Corrigé
La stratégie. On traduit chaque exigence en une condition sur le gain : la précision par la valeur finale, le dépassement par l'amortissement de la boucle fermée. Si les deux intervalles ne se recouvrent pas, aucun gain ne convient : il faut changer la forme du correcteur, pas sa valeur.
1) Précision avec un correcteur proportionnel. , de classe 0. Pour un échelon d'amplitude , , et la valeur finale donne L'exigence impose , soit .
2) La boucle fermée. . Par identification : gain statique , et , d'où Le produit ne dépend pas de : augmenter le gain accélère les oscillations sans accélérer leur amortissement.
3) Le dilemme. Pour : , et : non conforme au dépassement. Inversement, exige (on résout ), soit : . L'écart statique vaut alors : non conforme à la précision. Les deux conditions et sont incompatibles : aucun correcteur proportionnel ne tient le cahier des charges. C'est le constat qui ouvre le chapitre, chiffré.
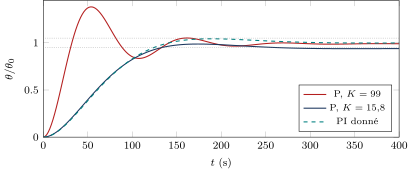
4) Le correcteur proportionnel intégral donné. . Le zéro du correcteur a exactement effacé le pôle lent de l'enceinte (on dit qu'il le compense ; choisir ainsi est une méthode de réglage de deuxième année : ici, elle est donnée). La boucle ouverte est de classe 1 : . L'écart statique est nul, quel que soit le gain.
5) Les performances. : et . D'où et, par l'abaque, (la simulation donne ). La coupure est en tel que , soit , et . Seule, l'enceinte atteindrait 95 % de sa valeur finale en : la boucle corrigée est vingt fois plus rapide. Conforme : écart nul, dépassement pour admis.
Ce que l'exercice installe. Une exigence de précision et une exigence de dépassement se traduisent chacune en un intervalle de gain ; s'ils sont disjoints, aucun réglage du gain ne convient et il faut changer la structure du correcteur. Un intégrateur dans le correcteur rend la boucle ouverte de classe 1 et annule l'écart statique à un échelon, sans toucher aux autres exigences si le zéro du correcteur est bien placé.
Exercices semblables
- Surpresseur d'immeuble : ce que coûte l'intégrateur en phase corrigé
- Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Ascenseur : la boucle de vitesse qui tient l'arrêt au palier corrigé
- Travelling de stade : suivre un sprinteur sans toucher à la stabilité corrigé