sciences industrielles (MPSI) · Chapitre 5 · Exercice de TD
Problème : la sustentation magnétique, ou pourquoi aucun gain ne tient un électroaimant
Correction des Systèmes Asservis · B. Correcteur à avance de phase · niveau 3 (difficile)
Énoncé
Un train à sustentation magnétique est porté par des électroaimants placés sous le rail : ils attirent le rail vers le haut, à travers un entrefer nominal de . Cette attraction croît quand l'entrefer diminue : si le véhicule monte un peu, il est attiré plus fort et vient se coller ; s'il descend, l'attraction faiblit et il tombe. On étudie un module porteur de masse . Autour du point de fonctionnement, on note la variation de position verticale du module (comptée vers le haut, donc vers une diminution de l'entrefer), la variation du courant et une variation de charge (force verticale vers le bas). Le modèle linéarisé est donné : Le capteur d'entrefer est rapide ; la boucle compare à une consigne (ici nulle : on veut garder l'entrefer nominal) et le correcteur délivre . Exigence : sous une charge supplémentaire de du poids du module, l'entrefer reste dans , avec un régime bien amorti ().
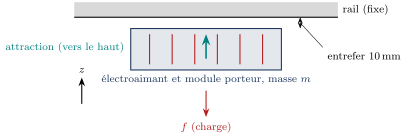
1) Établir la fonction de transfert (pour ) et ses pôles. Le module est-il stable en boucle ouverte ? En combien de temps un petit écart initial double-t-il ?
2) On essaie un correcteur proportionnel, . Écrire le polynôme caractéristique de la boucle fermée. Étudier ses racines pour , et , puis pour quelconque. Conclure : existe-t-il un gain qui stabilise ?
3) Interpréter ce résultat sur le diagramme de Bode : que vaut la phase de pour tout ? Que manque-t-il à un correcteur proportionnel ?
4) On donne le correcteur proportionnel dérivé avec () et . Écrire le polynôme caractéristique, établir la condition nécessaire et suffisante de stabilité d'un polynôme (), et l'appliquer. Calculer , et les pôles.
5) Une dérivée pure ne se réalise pas ; on implante avec . Montrer que c'est une cellule d'avance de phase : donner , , et le gain en haute fréquence. Les pôles de la boucle fermée sont alors et : conclure sur la stabilité.
6) Calculer la variation d'entrefer en régime établi sous une charge supplémentaire de du poids (échelon de ). Conclure sur le cahier des charges. Que faudrait-il pour que cette variation soit nulle ?
Corrigé
La stratégie. Tout se lit sur le polynôme caractéristique de la boucle fermée, de degré 2 : on cherche si ses racines peuvent avoir une partie réelle négative. On montre qu'il manque un terme en avec un correcteur proportionnel, et que c'est exactement ce qu'apporte l'action dérivée.
1) Le procédé seul. Avec des conditions initiales nulles, la transformée de Laplace donne , d'où Pôles : . Le pôle est à partie réelle positive : le module est instable en boucle ouverte ; un écart initial croît comme et double en . Aucun pilote humain ne tiendrait l'entrefer : c'est l'électronique qui le fait, mille fois par seconde.
2) Le proportionnel. et : le polynôme caractéristique est
- : , racines : instable (le gain ne compense même pas l'attraction) ;
- : racine double nulle : le module flotte sans rappel, instable ;
- : , racines : oscillation entretenue à , jamais amortie.
Pour quelconque, le polynôme n'a pas de terme en : la somme de ses racines est nulle. Ou bien elles sont réelles opposées (l'une positive), ou bien imaginaires pures. Aucun gain proportionnel ne stabilise asymptotiquement le module.
3) Lecture sur Bode. Pour , est réel négatif : est un réel négatif, de phase à toutes les pulsations. Un correcteur proportionnel n'apporte aucune phase : la boucle ouverte reste à partout, il n'existe aucune marge de phase à obtenir. Il faut un correcteur qui ajoute de la phase, positive, autour de la pulsation où la boucle doit couper : une action dérivée ou une cellule d'avance de phase. (On ne parle ici de Bode qu'à titre d'interprétation : pour un procédé instable en boucle ouverte, la lecture rigoureuse des marges demande un critère hors programme ; les pôles, eux, suffisent.)
4) L'action dérivée. . Condition de stabilité d'un polynôme de degré 2. Les racines de vérifient et . Si les racines sont réelles, elles sont toutes deux négatives si et seulement si leur somme est négative et leur produit positif ; si elles sont complexes conjuguées, leur partie réelle commune vaut et leur produit . Dans les deux cas : stable si et seulement si et sont du même signe que . Ici : , soit , et . Avec les valeurs données : et : stable. Forme canonique : , . Pôles : .
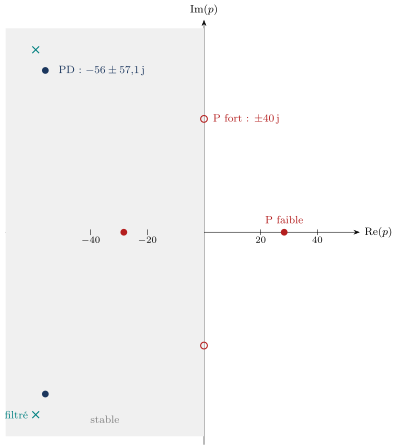
5) La réalisation. avec et : c'est exactement la cellule d'avance de phase du cours, , avec . Elle apporte au plus , en , et son gain passe de en basse fréquence à () en haute fréquence au lieu de croître sans fin comme une dérivée pure : le bruit du capteur d'entrefer reste borné. Le polynôme caractéristique devient de degré 3, ; ses racines données sont toutes à partie réelle négative : stable. Les deux pôles dominants (, ) sont proches de ceux du correcteur idéal ; le troisième, dix fois plus loin, s'éteint en quelques millisecondes.
6) La charge. En régime établi sous un échelon de charge , toutes les dérivées s'annulent : , d'où L'entrefer passe de à (la simulation, avec le filtre, donne un maximum de ) : très loin de la tolérance de , et le régime est bien amorti (). Conforme. L'écart n'est pas nul : la raideur apparente de la suspension, , est finie. Un intégrateur dans le correcteur, en amont du point d'entrée de la charge, l'annulerait ; son réglage relève de la deuxième année.
Le résultat obtenu — stabilisation d'un système instable en boucle ouverte. Un polynôme caractéristique de degré 2, , a ses deux racines à partie réelle strictement négative si et seulement si , et sont non nuls et de même signe. Pour un procédé de la forme (attraction magnétique, pendule inversé), un correcteur proportionnel laisse : aucun gain ne le stabilise, sa phase restant à toutes les pulsations. L'action dérivée, ou une cellule d'avance de phase, crée le terme et l'amortissement : avec et , la boucle est stable, et l'on fixe et . Pour le module porteur : , , et de variation d'entrefer sous de charge.
Ce que le problème installe. Juger la stabilité sur le polynôme caractéristique (signes de ses coefficients au degré 2) plutôt qu'à l'œil ; comprendre qu'un gain ne crée jamais l'amortissement qui manque ; voir dans la dérivée filtrée la cellule d'avance de phase, et dans son gain haute fréquence borné le prix du bruit ; calculer l'écart dû à une charge par le régime établi.
Exercices semblables
- Surpresseur d'immeuble : ce que coûte l'intégrateur en phase corrigé
- Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Ascenseur : la boucle de vitesse qui tient l'arrêt au palier corrigé
- Travelling de stade : suivre un sprinteur sans toucher à la stabilité corrigé