sciences industrielles (MPSI) · Chapitre 5 · Exercice de TD
Surpresseur d'immeuble : ce que coûte l'intégrateur en phase
Correction des Systèmes Asservis · A. Nécessité et objectifs de la correction · niveau 2
Énoncé
Un surpresseur maintient la pression de l'eau dans les étages d'un immeuble : une pompe à vitesse variable refoule dans un réservoir sous pression, un capteur mesure la pression. Le procédé, de la consigne de vitesse à la pression mesurée, a pour modèle (pression et commande normalisées). L'installateur dispose d'un correcteur proportionnel intégral , avec , et hésite entre quatre réglages donnés de la constante d'intégration : , , et . Exigences (elles portent sur une marge) : écart statique nul pour un échelon de consigne ; marge de phase au moins ; temps de réponse à 5 % au plus .
1) Avec seul, calculer l'écart statique. Conclure.
2) Écrire le gain et la phase du correcteur proportionnel intégral en fonction de ; tracer l'allure asymptotique de son diagramme de Bode. Que vaut sa phase pour , pour ?
3) Montrer que l'écart statique est nul avec ce correcteur, quel que soit .
4) Pour chaque , on a relevé sur le diagramme de Bode de la pulsation de coupure : , , et respectivement. Calculer, en , la phase du procédé, la phase du correcteur et la marge de phase.
5) Les réponses indicielles simulées donnent les dépassements , , , et les temps de réponse à 5 % , , , . Quel réglage retenir ? Expliquer pourquoi le plus grand , qui a la meilleure marge, est lent. Que valent les cas limites et ?
Corrigé
La stratégie. Un intégrateur annule l'écart statique, mais il apporte de phase en basse fréquence ; le zéro rend cette phase progressivement. Ce qui compte est la phase perdue à la pulsation de coupure, où se décide la marge.
1) Le proportionnel seul. , de classe 0 : de la consigne. Non conforme : la pression resterait 20 % sous la consigne.
2) Bode du correcteur. : gain , phase . Asymptotes : pente et en basse fréquence, gain et phase nulle au-delà de . Pour , la phase vaut ; pour , .
3) Écart nul. est de classe 1 pour tout fini : .
4) Les marges. La phase du procédé en est , celle du correcteur :
| (s) | () | phase du procédé | phase du correcteur | |
|---|---|---|---|---|
Par exemple, pour : , , pour le correcteur, d'où , et . Les deux plus petits sont non conformes à la marge : leur zéro est trop haut, au-dessus de la coupure, et l'intégrateur y coûte encore à .
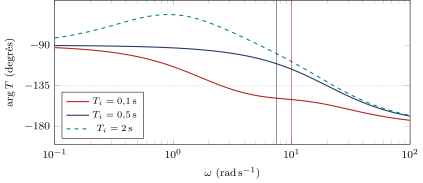
5) Le choix. Seul tient les trois exigences : écart nul, , : conforme. Avec , le zéro du correcteur tombe sur le pôle du procédé () et l'efface : , d'où la boucle fermée du deuxième ordre bien amortie. Avec , la marge est excellente mais le zéro du correcteur () laisse en boucle fermée un pôle lent voisin (, constante de temps ), qui pèse peu dans la réponse mais met longtemps à s'éteindre : la sortie atteint 89 % en puis se traîne vers la consigne, d'où , non conforme. Cas limites : rend le correcteur proportionnel (marge , écart de 20 %) ; en fait un intégrateur pur de gain infini : la boucle devient instable.
Ce que l'exercice installe. L'intégrateur annule l'écart statique mais coûte de la phase là où son zéro n'a pas encore agi : on lit sur Bode la phase perdue à la coupure. Un zéro trop haut ruine la marge ; un zéro trop bas la préserve mais laisse un pôle lent qui ralentit la fin de la réponse. La marge ne suffit pas à juger : le temps de réponse est une exigence distincte.
Exercices semblables
- Chambre climatique d'essais : le gain seul ne tient pas les deux exigences corrigé
- Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Ascenseur : la boucle de vitesse qui tient l'arrêt au palier corrigé
- Travelling de stade : suivre un sprinteur sans toucher à la stabilité corrigé