sciences industrielles (MPSI) · Chapitre 5 · Exercice de TD
Travelling de stade : suivre un sprinteur sans toucher à la stabilité
Correction des Systèmes Asservis · C. Structures de correction avancées · niveau 2
Énoncé
Un chariot porte-caméra roule sur un rail le long de la piste et filme un sprinteur. Variateur, moteur et courroie forment le procédé , avec ; le correcteur est proportionnel, , et l'on note . La consigne de position est la position du coureur, mesurée en temps réel. Exigence : écart de cadrage au plus en régime établi quand le coureur court à ; marge de phase au moins .
1) Donner la classe de la boucle ouverte, l'amortissement de la boucle fermée et sa marge de phase (on donne ).
2) Calculer l'erreur de traînage à . Conclure.
3) Quel faudrait-il pour tenir l'écart ? Calculer alors , le dépassement et la marge de phase (on donne ). Conclure.
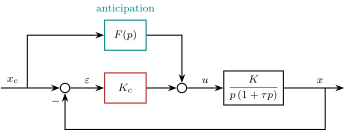
4) On garde et l'on ajoute une anticipation : la commande reçoit, en plus de , le terme calculé sur la consigne, avec (la vitesse de consigne divisée par le gain du procédé). Faire le schéma-blocs ; établir en fonction de ; montrer que le dénominateur de la boucle fermée n'a pas changé et calculer l'erreur de traînage.
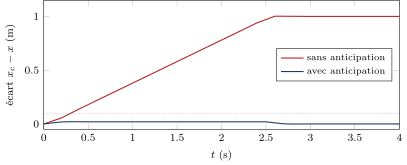
5) Le coureur accélère à pendant avant d'atteindre . Calculer l'écart pendant l'accélération, avec et sans anticipation.
Corrigé
La stratégie. L'erreur de traînage d'une boucle de classe 1 vaut : pour la réduire en gardant la stabilité, on ne touche pas à la boucle, on ajoute une action qui ne passe pas par l'écart.
1) La boucle telle quelle. est de classe 1. Boucle fermée : , , . Marge : .
2) Le traînage. Comme à l'exercice sur le robot de tri, : non conforme ( exigé). Le sprinteur sortirait du cadre.
3) Monter le gain ? Il faut ; alors , et : non conforme à la marge. Le gain ne peut pas tenir les deux exigences.
4) L'anticipation. La commande vaut , et . Avec : Le dénominateur est celui de la boucle sans anticipation : les pôles, donc la stabilité et les marges, sont inchangés, puisque l'anticipation n'est pas dans la boucle. Avec : , d'où Pour une rampe, : . L'erreur de traînage est nulle : conforme, et la marge reste .
5) Pendant l'accélération. Pour , . Sans anticipation, l'écart suit la vitesse : il vaut à peu près et monte jusqu'à . Avec anticipation, pendant toute l'accélération, puis : conforme. L'anticipation de vitesse ne compense pas l'inertie du procédé (le terme en de ) ; ajouter l'accélération de consigne, , annulerait aussi ce reste, au prix d'une consigne à dériver deux fois.
Ce que l'exercice installe. L'écart vis-à-vis de la consigne vaut : une action d'anticipation agit sur le numérateur (le suivi) sans toucher au dénominateur (la stabilité). C'est la seule structure qui améliore la précision sans rien coûter en marge ; elle exige de connaître le modèle du procédé, et elle ne corrige rien de ce qui n'est pas prévu (les perturbations).
Exercices semblables
- Surpresseur d'immeuble : ce que coûte l'intégrateur en phase corrigé
- Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Ascenseur : la boucle de vitesse qui tient l'arrêt au palier corrigé
- Problème : la sustentation magnétique, ou pourquoi aucun gain ne tient un électroaimant corrigé