sciences industrielles (MPSI) · Chapitre 5 · Exercice de TD
Trémie tampon d'une ligne d'enrobage : le retard du convoyeur borne la rapidité
Correction des Systèmes Asservis · A. Nécessité et objectifs de la correction · niveau 2
Énoncé
Dans une centrale d'enrobage routier, une trémie tampon reçoit des granulats par un convoyeur à bande et les délivre au malaxeur. On asservit la masse de granulats dans la trémie en agissant sur la vitesse de l'extracteur qui charge le convoyeur. La trémie intègre le débit qu'elle reçoit ; le convoyeur, de longueur , avance à : il transporte le débit avec un retard pur . Le modèle de la boucle ouverte, correcteur proportionnel compris, est , où (en ) est le gain de boucle (correcteur, extracteur, section de la trémie). Le réglage de est donné parmi quatre valeurs : , , et . Exigences : marge de phase au moins , dépassement au plus , temps de réponse à 5 % au plus pour un échelon de consigne de masse.
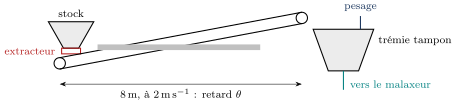
1) Calculer . Rappeler le gain et la phase de en régime harmonique ; en déduire le gain et la phase de .
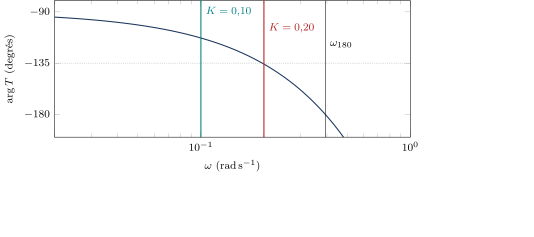
2) Montrer que et que . Calculer la marge de phase pour les quatre réglages. Calculer aussi la pulsation et la marge de gain pour .
3) Quel est l'écart statique pour un échelon de consigne ? Justifier.
4) Les réponses indicielles simulées donnent : , , et une réponse divergente ; , , . Quel réglage retenir ? Sans retard, quel serait le temps de réponse de la boucle avec ?
5) Établir la borne pour une marge exigée (en radians). Cas limite : on raccourcit le convoyeur de moitié. Que devient le gain de boucle maximal compatible avec de marge ?
Corrigé
La stratégie. Un retard pur ne change pas le gain mais retire une phase proportionnelle à : il ne se voit que sur le diagramme de phase, et c'est lui qui fixe la marge. On lit tout sur Bode, puis on compare aux réponses simulées.
1) Le retard. . Pour , a pour module et pour argument (en radians). Donc et .
2) Les marges. donne : le retard ne déplace pas la coupure. Alors (avec en ) :
- : ; : ; : ; : .
Le dernier réglage donne une marge négative : la boucle est instable. Pour : donne , et : marge de gain .
3) L'écart statique. La trémie est un intégrateur : est de classe 1, et , puisque . L'écart est nul pour tout réglage stable.
4) Le choix. et sont non conformes (marge insuffisante, puis instabilité). tient la marge et le temps de réponse mais dépasse de : non conforme. tient tout : , , : conforme. Sans retard, la boucle fermée serait le premier ordre , de constante de temps et de temps de réponse . Le retard accélère ici le début de la réponse : pendant , l'intégrateur reçoit le débit maximal sans que la mesure ne réagisse ; c'est aussi ce qui, poussé trop loin, fait dépasser puis osciller.
5) La borne du retard. Pour une marge exigée : , soit Pour et : , ce que confirme le réglage juste au-delà. Cas limite : convoyeur de , : la borne double, ; la rapidité accessible est inversement proportionnelle au retard. Aucun gain ne repousse cette borne : seul un changement de l'installation (mesurer plus près, transporter plus vite) le peut.
Ce que l'exercice installe. Un retard pur ne change que la phase, de ; avec un intégrateur dans la boucle, il borne la pulsation de coupure par . La rapidité d'une boucle à retard se règle d'abord sur l'installation, pas sur le correcteur. Un gain trop fort rend instable une boucle que le modèle sans retard disait toujours stable.
Exercices semblables
- Chambre climatique d'essais : le gain seul ne tient pas les deux exigences corrigé
- Surpresseur d'immeuble : ce que coûte l'intégrateur en phase corrigé
- Axe de robot de tri : une cellule d'avance donnée, ce qu'elle rapporte et ce qu'elle coûte corrigé
- Ascenseur : la boucle de vitesse qui tient l'arrêt au palier corrigé
- Travelling de stade : suivre un sprinteur sans toucher à la stabilité corrigé