sciences industrielles (MPSI) · Chapitre 6 · Exercice de TD
Moteur de moto de course : le piston le plus rapide n'est pas à mi-course
Géométrie et Cinématique des Mécanismes · A. Repérage, bases et dérivation vectorielle · niveau 2
Énoncé
Un moteur monocylindre de course a une manivelle (vilebrequin ) de rayon , une bielle de longueur () et un piston en liaison glissière d'axe avec le cylindre (bâti ). On note l'angle de la manivelle et le déplacement du piston compté depuis le point mort haut (), dans le sens de (le piston descend quand croît à partir de ). Le moteur tourne à . Données de l'énoncé : la tenue des segments impose une vitesse moyenne de piston inférieure à ; le piston et son axe ont une masse de .
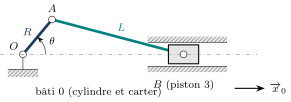
1) Établir par une fermeture géométrique la loi entrée-sortie . En déduire la course, la vitesse moyenne du piston, et conclure sur l'exigence. Quel régime maximal faudrait-il ?
2) Exprimer la vitesse du piston en fonction de et de . Que vaut-elle à ? Vérifier cette valeur par l'équiprojectivité du champ des vitesses de la bielle. La vitesse maximale est-elle atteinte à ? La calculer.
3) Calculer l'accélération du piston au point mort haut et au point mort bas, en et en nombre de (). En déduire l'effort d'inertie que la bielle doit transmettre au point mort haut.
4) Modèle approché. Les motoristes utilisent le développement . Établir et . Chiffrer l'erreur commise sur la position et sur l'accélération (valeurs exactes fournies : erreur maximale et ).
5) Montrer avec le modèle approché que, pour , l'accélération la plus négative n'est pas au point mort bas. Où est-elle, et que vaut-elle ? (Valeur exacte : à .)
Corrigé
La stratégie. La fermeture , projetée sur les deux axes, donne l'angle de la bielle puis la position du piston. Vitesse et accélération s'obtiennent en dérivant par rapport au temps, avec constant. Un modèle approché se juge en chiffrant son erreur, pas en le déclarant « suffisant ».
1) Loi géométrique et vitesse moyenne. Notons l'angle de la bielle avec l'axe. La projection de la fermeture sur l'axe perpendiculaire à donne , soit ; sa projection sur donne l'abscisse du piston (bielle jamais au-delà de la verticale, ). Au point mort haut, ; le déplacement depuis ce point est , ce qui est la formule annoncée. Course : . En un tour, le piston parcourt deux courses ; la vitesse moyenne vaut donc . Non conforme ( exigés) ; il faudrait , ou une course plus courte.
2) Vitesse. . En dérivant : À , et . Vérification par l'équiprojectivité : la bielle est un solide, donc les projections de et sur sont égales. À , (perpendiculaire à , de norme ) est parallèle à l'axe du cylindre, comme : la projection commune donne , donc . Mais ce n'est pas le maximum : le terme est positif avant . L'étude numérique de donne un maximum de à , soit de plus que : la bielle, inclinée, « ajoute » sa propre rotation à celle de la manivelle dans la première moitié de la descente.
3) Accélération aux points morts. En dérivant encore (calcul exact) : Au point mort haut () : , soit . Au point mort bas () : (). Les deux valeurs sont exactes (les termes en s'annulent aux points morts). Le piston de demande au point mort haut un effort , l'équivalent du poids de près de deux tonnes, alterné fois par seconde : c'est l'effort d'inertie qui dimensionne la bielle et l'axe de piston à haut régime.
4) Modèle approché. Avec : , d'où la position annoncée ; en dérivant deux fois à constant, . L'erreur sur la position ne dépasse pas sur de course () ; sur l'accélération, , soit du maximum. Le modèle est très bon pour l'ordre de grandeur et le dimensionnement ; il est même exact aux points morts.
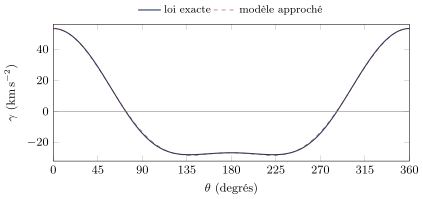
5) Le minimum hors du point mort bas. Avec le modèle approché, : outre et , la dérivée s'annule si , ce qui n'a de solution que pour . Ici , , et . Le point mort bas est alors un maximum local de (le piston « marque un temps » en bas). La loi exacte donne à : le modèle approché place correctement le phénomène, avec d'erreur sur sa valeur. Avec une bielle longue (), il disparaît.
Ce que l'exercice installe. La fermeture géométrique projetée donne la loi entrée-sortie d'un système bielle-manivelle ; vitesse et accélération se dérivent de la loi exacte. L'équiprojectivité vérifie une vitesse sans calcul. Un modèle approché se valide en chiffrant son erreur et en contrôlant qu'il reproduit les phénomènes qualitatifs. Une exigence sur une vitesse moyenne se traduit en limite de régime.
Exercices semblables
- Portail battant motorisé : la vitesse du vantail n'est pas celle du vérin corrigé
- Chariot autoguidé d'entrepôt : deux roues motrices et une roulette corrigé
- Portail coulissant : roue et vis, pignon et crémaillère corrigé
- Axe de machine-outil : vis à billes, courroie et codeur, un seul rapport possible corrigé
- Problème : arbre de prise de force d'un tracteur, le cardan simple n'est pas homocinétique, le double cardan l'est corrigé