sciences industrielles (MPSI) · Chapitre 6 · Exercice de TD
Portail battant motorisé : la vitesse du vantail n'est pas celle du vérin
Géométrie et Cinématique des Mécanismes · A. Repérage, bases et dérivation vectorielle · niveau 2
Énoncé
Un vantail de portail de longueur tourne autour de la charnière d'axe vertical, fixée au pilier. On repère sa position par l'angle , nul portail fermé et égal à portail ouvert ( porté par le vantail). Un vérin électrique est articulé sur le pilier en , avec (en mètres : ce sont les deux « cotes de pose » de la notice), et sur le vantail en , avec , . Le vérin est constitué d'un corps et d'une tige en liaison glissière ; sa longueur varie à vitesse constante (moteur et vis internes). Données de l'énoncé, exigences du constructeur : ouverture de en moins de ; vitesse du bout du vantail toujours inférieure à (limitation de l'effort en cas de choc).
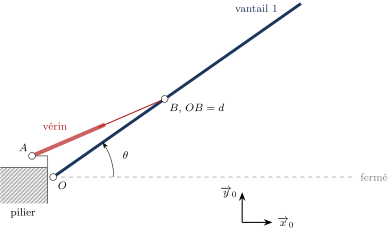
1) Tracer le graphe des liaisons du mécanisme (pilier , vantail , corps , tige ) et justifier qu'un seul paramètre suffit à fixer sa position. Par une fermeture géométrique, établir la loi entrée-sortie ; calculer portail fermé et ouvert, la course du vérin, et le temps d'ouverture. Le vérin s'allonge-t-il ou se raccourcit-il pour ouvrir ?
2) Dériver la loi pour obtenir la loi entrée-sortie cinématique . Montrer que est la distance de la charnière à la droite : c'est le bras de levier du vérin. Le retrouver directement par la vitesse du point du vantail.
3) Calculer le bras de levier à , et , puis sa valeur maximale. En déduire la vitesse angulaire du vantail et la vitesse de son extrémité dans le cas le plus défavorable. Conclure sur les deux exigences.
4) Cas limite. Un installeur pose la chape en tel que , sur le prolongement du vantail fermé. Que vaut le bras de levier portail fermé ? Que se passe-t-il au démarrage de l'ouverture ? Quelle course reste-t-il ?
Corrigé
La stratégie. Le vérin est le seul organe moteur ; sa longueur est l'entrée, l'angle du vantail est la sortie. On ferme le contour , on obtient , on dérive. Le coefficient qui relie à a un sens géométrique, et c'est lui qui décide de la vitesse du vantail.
1) Graphe et loi géométrique. Liaisons : pivot d'axe entre et ; pivot d'axe entre et ; glissière d'axe entre et ; pivot d'axe entre et . Le graphe forme une seule boucle de quatre liaisons. Le mécanisme est plan ; chaque solide a dans le plan trois paramètres, mais les liaisons en suppriment : le vantail ne garde que , et la position du vérin est entièrement fixée par celle de , donc par . Un paramètre suffit (le moteur du vérin impose , et donc ). Fermeture : . En projetant dans la base : soit en . Portail fermé () : ; ouvert () : . Le vérin se raccourcit pour ouvrir (il tire le vantail), d'une course de . Comme décroît sur , est monotone, et le temps d'ouverture est simplement la course divisée par la vitesse de tige : .
2) Loi cinématique et bras de levier. En dérivant par rapport au temps : , d'où La distance de à la droite vaut ; avec , on trouve exactement . Directement : est fixe, donc , où est le vecteur unitaire de (dérivée d'une norme : , et est un point du vantail). Par Varignon, , donc : c'est multiplié par la distance signée de à la droite d'action du vérin. La vitesse de tige est la vitesse angulaire multipliée par le bras de levier.
3) Valeurs et conclusion. Avec :
- : ;
- : ;
- : ;
- maximum pour (étude numérique de la fonction).
La vitesse angulaire est donc maximale portail fermé : (), et minimale vers : . L'extrémité du vantail, à de la charnière, va au plus à . Le vérin avance à vitesse constante, mais le vantail démarre vite, ralentit au milieu de la course et réaccélère un peu à la fin.
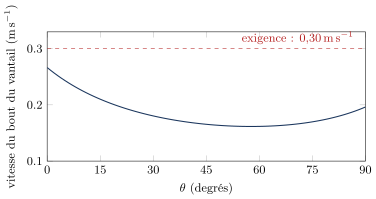
Conclusion : ouverture en pour exigées, conforme (marge ) ; vitesse maximale pour , conforme (marge ), atteinte au tout début de l'ouverture et à la fin de la fermeture, précisément là où l'on risque de pincer quelqu'un contre le pilier : c'est là que la notice impose un ralentissement électronique.
4) Chape mal posée. Avec , la droite passe par portail fermé : est nul en , donc le bras de levier est nul. La loi cinématique donne : une vitesse de tige non nulle exigerait une vitesse angulaire infinie, autrement dit le vérin pousse droit sur la charnière et ne peut pas faire tourner le vantail (point mort ; en statique, il faudrait un effort infini). À , le bras de levier ne vaut encore que . De plus, la course utile tombe à . C'est pour cela que les notices donnent les deux cotes de pose : la seconde ( vers l'intérieur) écarte la droite d'action de la charnière.
Ce que l'exercice installe. Une loi entrée-sortie géométrique s'obtient par une fermeture vectorielle projetée dans une base, et la loi cinématique par dérivation. Le coefficient n'est pas un artifice de calcul : c'est la distance de l'axe de rotation à la droite du vérin, qui se lit sur la figure ; elle s'annule au point mort. Un actionneur à vitesse constante ne donne pas une sortie à vitesse constante : on cherche le cas le plus défavorable sur toute la course.
Exercices semblables
- Moteur de moto de course : le piston le plus rapide n'est pas à mi-course corrigé
- Chariot autoguidé d'entrepôt : deux roues motrices et une roulette corrigé
- Portail coulissant : roue et vis, pignon et crémaillère corrigé
- Axe de machine-outil : vis à billes, courroie et codeur, un seul rapport possible corrigé
- Problème : arbre de prise de force d'un tracteur, le cardan simple n'est pas homocinétique, le double cardan l'est corrigé