sciences industrielles (MPSI) · Chapitre 6 · Application directe du cours
Problème — Complément : robot SCARA, matrice jacobienne et singularités
Géométrie et Cinématique des Mécanismes · niveau 2
Énoncé
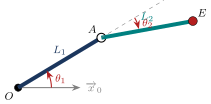
Un robot SCARA comprend deux bras de longueurs et , articulés en pivots d'axes verticaux, d'angles (bras par rapport au bâti) et (bras par rapport au bras ).
- Exprimer la position de l'effecteur dans la base fixe .
- Établir la matrice qui relie la vitesse de aux vitesses articulaires.
- Déterminer les configurations singulières et en donner le sens physique.
Corrigé
1. .
2. En dérivant :
3. : il s'annule pour (bras tendu) ou (bras replié). Dans ces configurations, les vitesses de dues aux deux articulations sont colinéaires (perpendiculaires à ) : le robot ne peut plus créer de vitesse selon la direction radiale , quelles que soient les consignes. Près de ces positions, une petite vitesse radiale demande des vitesses articulaires très grandes : les commandes de robots les évitent. La matrice jacobienne n'est pas au programme ; elle n'est ici que la loi entrée-sortie cinématique écrite sous forme matricielle.