sciences industrielles (PSI) · Chapitre 5 · Exercice de TD
Le convoyeur à bagages : compenser le pôle lent, et ce que la compensation ne voit pas
Systèmes asservis : correction · B. Correcteur proportionnel intégral · niveau 3 (difficile)
Énoncé
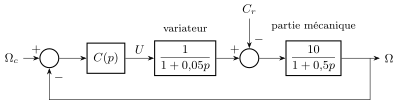
Un convoyeur de tri de bagages d'aéroport est entraîné par un motoréducteur alimenté par un variateur. On raisonne en grandeurs normalisées, avec un retour unitaire. La tension de commande agit sur le variateur, ; la partie mécanique (moteur, réducteur, bande chargée) a pour fonction de transfert ; la vitesse de la bande est . La chute d'un bagage sur la bande est modélisée par un échelon de perturbation qui se retranche à l'entrée de . Le correcteur est proportionnel intégral :
Cahier des charges : écart statique nul vis-à-vis de la consigne et de la perturbation ; dépassement (exigence de dépassement) ; ; après la chute d'un bagage, retour de la vitesse à moins de de l'écart maximal en moins de .
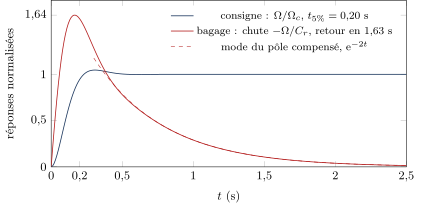
Données (simulation) : pour le réglage de la question 3, la réponse à un échelon présente une chute maximale de vitesse de à , et la chute repasse sous de ce maximum à ; pour le réglage de la question 2, la réponse indicielle a , et la chute due au bagage repasse sous de son maximum à .
1) Pourquoi choisir ? Écrire la FTBO corrigée ; quelle est sa classe ? Que vaut l'écart statique vis-à-vis de la consigne ?
2) Un réglage courant vise . Calculer et , puis et de la boucle fermée. L'exigence de dépassement est-elle tenue ?
3) Pour une FTBO de la forme , établir la relation entre la marge de phase et l'amortissement de la boucle fermée : Quelle marge correspond à ? et à , quel dépassement ? Régler pour ; calculer , et .
4) Exprimer en boucle fermée (consigne nulle). Montrer que l'écart permanent dû au bagage est nul, et dire quel élément de la boucle l'annule. Montrer que le pôle compensé, , reste un pôle de cette fonction de transfert. Exploiter les données de simulation.
5) Dresser le bilan. Que fait la compensation pour la poursuite, et que ne fait-elle pas pour la régulation ?
Corrigé
La stratégie. Le zéro du correcteur compense le pôle lent ; il reste une FTBO de classe 1 et d'ordre 2, réglée par la marge ou par l'amortissement. Puis on regarde la perturbation, qui n'entre pas au même endroit que la consigne.
1) La compensation. Le pôle dominant du procédé est , dix fois plus lent que celui du variateur. Avec , le zéro du correcteur le compense : Classe 1 : l'écart statique vis-à-vis d'un échelon de consigne est nul, et la boucle fermée est un second ordre.
2) Le réglage « ». Phase : . impose , soit . Gain unité à : En boucle fermée, et : et . L'exigence de dépassement n'est pas tenue : de marge ne garantit pas de dépassement.
3) La marge en fonction de l'amortissement. Avec , la boucle fermée a et , donc . Posons . La condition de coupure devient , soit , d'où La phase à la coupure vaut , donc et , ce qui donne la relation annoncée. Elle ne dépend que de .
- , : , , ; , soit .
- correspond à et à .
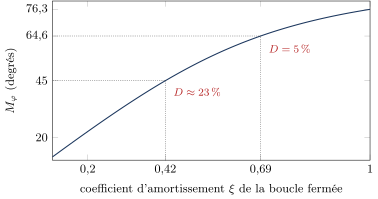
On retient (un peu de réserve sur ) : , et . Alors , , ; , , et . L'amortissement a coûté de la rapidité : passe de à .
4) Le bagage. Avec une consigne nulle, , d'où Écart permanent. Pour un échelon , le théorème de la valeur finale donne , grâce au facteur du numérateur. Il vient de l'intégrateur du correcteur, en amont du point d'entrée de la perturbation : sa sortie ne peut se stabiliser sur la valeur qui compense que si son entrée, l'écart, est nulle.
Le pôle compensé reste. Le facteur est lui-même : la perturbation entre après le zéro du correcteur, qui ne simplifie plus le pôle . Invisible dans la réponse à la consigne, ce pôle est dans la réponse à la perturbation, avec son mode lent (extinction à en ). Les données le confirment : la chute culmine à dès , mais ne repasse sous de son maximum qu'à , huit fois le temps de réponse à la consigne (sans régulation, elle se serait stabilisée à ).
5) Bilan.
| Exigence | Réglage | Réglage |
|---|---|---|
| écart statique nul (consigne, bagage) | tenue | tenue |
| : non tenue | : tenue | |
| s | s : tenue | s : tenue |
| retour après un bagage s | s : non tenue | s : non tenue |
La compensation accélère la poursuite (le pôle lent disparaît de la réponse à la consigne) ; elle ne fait rien pour la régulation, qui garde la lenteur du procédé. Si le rejet des perturbations dimensionne, on place le zéro ailleurs : le pôle , non simplifié, est alors déplacé par la boucle dans les deux réponses.
Ce que l'exercice installe. La compensation de pôle ramène la FTBO à une forme connue, que l'on règle par la marge ou par l'amortissement ; pour une FTBO de classe 1 et d'ordre 2, correspond à , et à . L'écart statique vis-à-vis d'une perturbation est nul quand l'intégrateur est en amont de son point d'entrée. Et un pôle compensé reste un pôle de la réponse à la perturbation.
100 % gratuit
La suite du chapitre est sur Adloun
- 12 autres exercices corrigés dans ce chapitre, et 8 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.