sciences industrielles (PSI) · Chapitre 6 · Exercice de TD
Le chariot autonome piloté depuis un serveur : la latence se paie en marge de phase
Robustesse et limites des modèles des systèmes asservis · A. Robustesse : les marges face aux incertitudes du modèle · niveau 2
Énoncé
Dans un entrepôt, un chariot autonome suit une trajectoire tracée au sol. Sa boucle de cap compare le cap mesuré au cap de consigne ; un correcteur proportionnel commande l'angle de braquage, et le modèle de la boucle ouverte, sans retard, est où (en ) réunit le gain du correcteur et le rapport de la vitesse à l'empattement. L'exploitant voudrait calculer le correcteur sur un serveur central relié au chariot par radio : la mesure monte au serveur, la commande redescend, avec une latence totale que l'on modélise par un retard pur dans la boucle. Latences mesurées : liaison 5G industrielle, ; Wi-Fi de l'entrepôt, jusqu'à aux heures chargées.
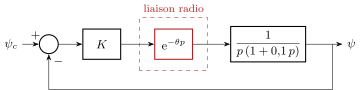
Cahier des charges : en virage ( sur un rayon de ), écart de traînage de cap ; sans latence ; sous la latence maximale du réseau retenu.
Donnée (simulation) : avec et , le cap répond à un échelon par une oscillation d'amplitude croissante.
1) Montrer que l'exigence de traînage impose . Un retard pur modifie-t-il le gain de la FTBO ? sa phase ? En déduire que la boucle reste stable tant que ( en radians), et dire pourquoi ce résultat suppose une seule pulsation de coupure.
2) Régler pour sans latence ; calculer et . Conclure pour la 5G et pour le Wi-Fi.
3) Sous , quelle pulsation de coupure garde de marge ? Écrire l'équation et la résoudre par dichotomie sur . En déduire et le traînage. Au gain minimal , que reste-t-il de marge ? Où faut-il fermer la boucle de cap ?
4) Deux réglages d'un autre axe : A, et ; B, et . Lequel supporte le plus de latence ?
5) Cas limite : un rover lunaire, de même modèle, est téléopéré depuis la Terre ; l'aller et retour d'un signal dure . Quelle pulsation de coupure garde de marge ? Conclure.
Corrigé
La stratégie. Le retard ne touche que la phase : on le lit comme une consommation de marge de phase, proportionnelle à la pulsation de coupure. On compare ensuite la marge disponible à la latence, puis l'on cherche s'il existe un gain qui tienne à la fois la précision et la marge.
1) Précision, et effet du retard. En virage, le cap de consigne tourne à : c'est une rampe. La FTBO est de classe 1 avec , donc l'écart de traînage vaut , soit . Le retard multiplie la FTBO par , de module : la courbe de gain est inchangée, donc aussi. Il retranche à la phase ; à la coupure, la marge devient La boucle reste stable tant que , soit ; homogénéité : des radians divisés par des radians par seconde donnent des secondes. Le raisonnement suppose que le gain ne coupe qu'une fois ; c'est le cas ici (gain strictement décroissant). Avec plusieurs coupures, il faudrait calculer à chacune et retenir la plus petite valeur.
2) Le réglage nominal. La phase vaut ; impose , soit et ( : traînage ). La marge de retard vaut En 5G, : il reste , l'exigence est tenue. En Wi-Fi, : il reste , la boucle est instable (), ce que montre la simulation.
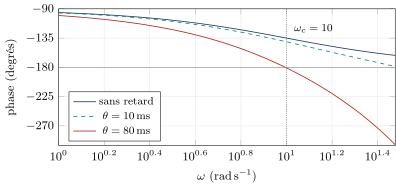
3) Y a-t-il un gain qui convienne en Wi-Fi ? Il faut , soit, en radians, est croissante, et . Dichotomie :
| itération | intervalle | milieu | |
|---|---|---|---|
| 1 | |||
| 2 | |||
| 3 | |||
| 4 | |||
| 5 | |||
| 6 |
En poursuivant, , d'où et un traînage de : non tenu. Inversement, au gain minimal : , sans retard, et sous il ne reste que . Aucun gain ne tient les deux exigences en Wi-Fi : l'écart est irréductible par le réglage. La boucle de cap doit se fermer à bord ; le serveur n'envoie que la trajectoire, c'est-à-dire la consigne. Une consigne en retard décale la trajectoire dans le temps, elle ne déstabilise rien : le retard n'est dangereux que dans la boucle.
| Exigence | 5G, | Wi-Fi, | Wi-Fi, | Wi-Fi, |
|---|---|---|---|---|
| traînage (rad) | : oui | : oui | : non | : oui |
| : oui | instable | : oui | : non |
4) Le piège. A : ; B : . La boucle la mieux amortie (A) est la moins tolérante au retard : ce qui compte est le rapport de la marge à la pulsation de coupure, et une boucle rapide consomme vite sa marge.
5) Le rover lunaire. Même équation avec : donne , soit : une réponse en quelques fois , près de , et un traînage en virage de (plus de ). Fermer la boucle à travers l'espace est impossible : le rover reçoit des points de passage et asservit lui-même sa trajectoire.
Ce que l'exercice installe. La marge de retard ( en radians) : un retard ne change pas le gain, il consomme une phase proportionnelle à . Elle se compare à une latence mesurée, comme toute exigence. Une boucle rapide est peu tolérante, même bien amortie. Et quand aucun gain ne tient précision et marge, on change l'architecture : la boucle se ferme là où le retard est petit, et seule la consigne voyage.
100 % gratuit
La suite du chapitre est sur Adloun
- 12 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre : 2 minutes d'écoute sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.