sciences industrielles (PSI) · Chapitre 6 · Exercice de TD
Le moteur-roue de trottinette : deux équations, une matrice, un pas de calcul
Robustesse et limites des modèles des systèmes asservis · B. Forme de Cauchy et simulation numérique · niveau 2
Énoncé
Une trottinette électrique est propulsée par un moteur à courant continu logé dans sa roue (rayon ). Données : résistance , inductance , constante de couple et de force électromotrice , moment d'inertie de la trottinette et du passager ramené à la roue , tension de batterie . Équations : et , où est le couple résistant ramené à la roue.
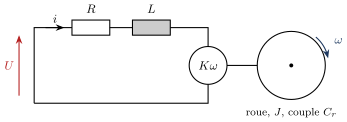
1) Mettre le modèle sous la forme d'un problème de Cauchy , avec ; donner et .
2) Par la transformée de Laplace (, conditions initiales nulles), établir avec et . Vérifier que le dénominateur est proportionnel à . Calculer les pôles.
3) Réduire le modèle au pôle dominant. En déduire la vitesse finale à pleine tension, en , et le temps de réponse à . Que dit le modèle complet du courant au démarrage ? Le modèle réduit peut-il le dire ?
4) On intègre le modèle complet par le schéma d'Euler explicite. Écrire la récurrence. Résultats (donnés), à pleine tension depuis l'arrêt : avec , et un courant maximal de ; avec , et un courant qui oscille d'un pas à l'autre, jusqu'à ; avec , les valeurs divergent. Le modèle réduit, intégré avec , donne . Commenter, et énoncer une règle de choix du pas et de la durée.
5) Le variateur limite le courant à . Le modèle linéaire vaut-il au démarrage ? Comment le simuler ?
Corrigé
La stratégie. Les deux équations du premier ordre donnent directement la forme de Cauchy ; Laplace relie la matrice à la fonction de transfert. L'écart entre les deux constantes de temps commande tout le reste : la réduction, le pas de calcul et la durée.
1) La forme de Cauchy. On isole les dérivées : soit numériquement, en unités SI, .
2) La fonction de transfert. et ; on élimine : , soit Pour une matrice , , qui est le dénominateur divisé par : les pôles sont les racines de , ici aucune ne se simplifie. Racines de : et , dans un rapport de (et , ).
3) Le modèle réduit, et ce qu'il ne voit pas. Le pôle lent domine : , avec (gain statique conservé). Vitesse finale : , soit ; . Mais au démarrage : le courant s'établit en quelques vers , et c'est le pôle négligé qui le porte. Le modèle réduit, qui a fait disparaître la dynamique électrique, ne peut rien dire du courant.
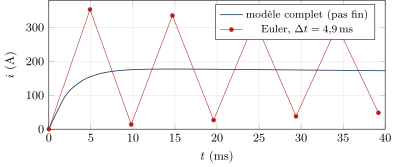
4) Euler, et le choix du pas. Avec : , soit Lecture des résultats : est juste ( exacte : ) ; à , la vitesse est encore juste mais le courant est faux (il oscille d'un pas à l'autre, jusqu'au double de la vraie valeur) ; à , tout diverge. Ce qui limite le pas est la constante de temps la plus courte, , même quand on ne s'intéresse qu'à la vitesse : il faut petit devant (quelques dixièmes de milliseconde pour un résultat fidèle). La durée, elle, se règle sur la constante de temps la plus longue : quelques fois , soit à . Le modèle complet demande donc de l'ordre de pas. Le modèle réduit n'a plus que la constante de : pas de suffisent pour , avec un écart de sur la vitesse. Règle : le pas se règle sur le pôle le plus rapide, la durée sur le plus lent ; quand le pôle rapide ne porte rien d'utile, on le supprime avant de simuler. Remarque (non exigible) : sur , le facteur dépasse en valeur absolue dès que ; ici , ce qui explique la frontière entre et .
5) La saturation de courant. Le modèle demande ; le variateur en délivre . Au démarrage, le moteur fonctionne donc à courant constant : , soit une accélération angulaire de (au lieu de au premier instant), tant que dépasse , c'est-à-dire jusqu'à , au bout de . Le modèle linéaire n'est valable qu'ensuite. Pour simuler, on écrit la boucle de courant du variateur et sa limite dans la récurrence (par exemple ) : une saturation se simule, elle ne se met pas en fonction de transfert.
Ce que l'exercice installe. La mise sous forme de Cauchy (isoler les dérivées, lire et ) et son lien avec la fonction de transfert : les pôles sont les racines de , sauf simplification. La réduction au pôle dominant garde le gain statique et perd ce que porte le pôle rapide (ici le courant). Et le choix des paramètres du solveur : le pas sur le pôle le plus rapide, la durée sur le plus lent ; un pas trop grand donne d'abord un résultat faux, puis divergent.
100 % gratuit
La suite du chapitre est sur Adloun
- 12 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre : 2 minutes d'écoute sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.