sciences industrielles (PSI) · Chapitre 6 · Exercice de TD
Le palier magnétique actif : on ne compense jamais un pôle instable
Robustesse et limites des modèles des systèmes asservis · A. Robustesse : les marges face aux incertitudes du modèle · niveau 3 (difficile)
Énoncé
Le rotor d'un compresseur à grande vitesse est porté sans contact par des paliers magnétiques actifs. On étudie un axe vertical simplifié : un électroaimant attire vers le haut la part du rotor qu'il porte, de masse , avec la force , où est le courant et l'entrefer. Point de fonctionnement : , , et (). On note le déplacement du rotor vers le haut (), l'écart de courant, imposé par un amplificateur rapide, et une force perturbatrice (balourd, choc). Un capteur inductif mesure ; un palier de secours arrête le rotor à .
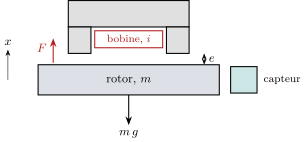
Cahier des charges : rotor stable ; déplacement statique sous une force constante de .
1) Linéariser autour du point de fonctionnement : . Calculer et , écrire le principe fondamental de la dynamique en écarts, et en déduire et ses pôles. Commenter.
2) Un bureau d'études propose d'annuler le pôle instable : , où est le pôle instable de . Calculer et la fonction de transfert en boucle fermée de la consigne vers ; régler pour .
3) Exprimer . Simulation (donnée) : après un échelon de , le rotor touche le palier de secours en . Expliquer.
4) Le modèle surestime de : le zéro du correcteur est en au lieu de . Écrire le polynôme caractéristique de la boucle et montrer, sans calculer ses racines, qu'il en a une à partie réelle positive. Que devient la réponse à la consigne ?
5) On adopte un correcteur à avance de phase . Écrire le polynôme caractéristique ; en déduire une condition nécessaire sur , puis la valeur de qu'impose l'exigence statique. Données : avec et , ses racines sont et . Conclure.
Corrigé
La stratégie. Linéariser donne un procédé instable. On examine la tentation de « simplifier » le pôle instable, en regardant toutes les entrées de la boucle, puis la sensibilité à une erreur de modèle ; on stabilise enfin en déplaçant le pôle par la boucle.
1) Le modèle linéarisé. . Les dérivées partielles au point de fonctionnement : Avec : et . Le PFD en écarts (le poids s'équilibre avec ) donne , d'où Le pôle est instable : est une raideur négative (plus le rotor monte, plus il est attiré), et un écart double en .
2) La compensation, en apparence parfaite. C'est un second ordre : et . Pour : et . Vue de la consigne, la réponse est celle d'un second ordre bien amorti.
3) La perturbation révèle le pôle caché. entre au même point que : avec , d'où Le pôle est toujours là : la simplification n'a eu lieu que sur la chaîne consigne-sortie. Le moindre effort sur le rotor excite un mode qui croît en : suffit à l'amener sur le palier de secours en . La boucle est instable de l'intérieur, alors que sa fonction de transfert consigne-sortie est stable.
4) La compensation n'est jamais exacte. Avec le zéro en , la boucle a pour polynôme caractéristique de coefficient dominant et de terme constant : les coefficients ne sont pas tous de même signe, donc une racine au moins est à partie réelle positive (ici ). Plus rien ne se simplifie : même la réponse à la consigne diverge. Le même argument condamnait déjà la compensation exacte, dont le polynôme a lui aussi un terme constant négatif.
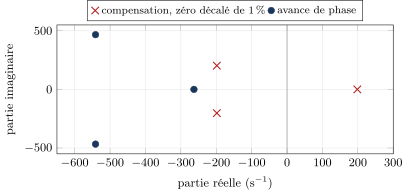
5) Déplacer le pôle, au lieu de le cacher. Avec et , on multiplie par : d'où le polynôme caractéristique Ses coefficients doivent être de même signe : il faut au moins (le correcteur doit dominer la raideur négative). Sous une force constante, le régime permanent donne : la raideur du palier vaut . L'exigence pour impose , d'où Avec et , les trois racines données sont à partie réelle négative : stable, et stable de l'intérieur, puisque rien n'est simplifié. Le courant correctif reste modéré ( pour , devant ) : la linéarisation reste acceptable.
| Exigence | compensé | compensé à près | avance de phase |
|---|---|---|---|
| stable (consigne) | oui | non | oui |
| stable (perturbation) | non | non | oui |
| sous | — | — | oui |
Ce que l'exercice installe. La compensation de pôles est au programme pour des pôles stables ; appliquée à un pôle instable, elle cache le mode au lieu de le supprimer : la fonction de transfert consigne-sortie est stable, celle de la perturbation ne l'est pas (stabilité interne), et la moindre erreur de modèle rend tout instable. Un pôle instable se déplace par la boucle. Et le signe des coefficients du polynôme caractéristique suffit souvent à conclure à l'instabilité, sans en calculer les racines.
100 % gratuit
La suite du chapitre est sur Adloun
- 12 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre : 2 minutes d'écoute sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.