sciences industrielles (PSI) · Chapitre 6 · Exercice de TD
Le robot de prélèvement : la saturation de vitesse fixe le temps de réponse, pas le gain
Robustesse et limites des modèles des systèmes asservis · C. Domaine de validité du modèle linéaire : point de fonctionnement et saturation · niveau 2
Énoncé
L'axe horizontal d'un robot cartésien prélève des pièces sur un convoyeur. Un moteur entraîne le chariot par une courroie crantée ; le variateur ferme une boucle de vitesse rapide, si bien que la vitesse du chariot suit la consigne de vitesse selon , avec . La boucle de position est proportionnelle : , mais la consigne de vitesse est limitée à (vitesse maximale de la courroie). Le moteur fournit jusqu'à d'accélération au chariot.
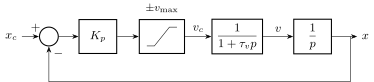
Cahier des charges : aucun dépassement (le préhenseur heurterait la pièce) ; écart statique nul ; temps de réponse à pour la course nominale .
1) Sans saturation, écrire la FTBO et la fonction de transfert en boucle fermée ; exprimer et . Quel est le plus grand sans dépassement ? Que prévoit le modèle linéaire pour l'écart statique et le temps de réponse ? Ce dernier dépend-il de ?
2) Au départ d'un échelon d'amplitude , que vaut la consigne de vitesse calculée ? En déduire l'amplitude au-delà de laquelle le modèle linéaire cesse d'être valable.
3) Pour , décrire qualitativement le mouvement. Montrer, sans simulation, qu'aucun ne tient .
4) Écrire la récurrence d'Euler explicite qui simule la boucle saturée. Résultats (donnés), temps de réponse à en fonction de :
| (mm) | |||||
|---|---|---|---|---|---|
(avec , la réponse dépasse de à petite amplitude, de à ). Interpréter.
5) Simulation (donnée) avec et la limite d'accélération : il faut pour tenir ; avec , . Conclure : sur quoi porte l'exigence de rapidité ?
Corrigé
La stratégie. On règle sur le modèle linéaire, puis on cherche son domaine de validité : l'amplitude à partir de laquelle la commande demandée dépasse ce que l'actionneur fournit. Au-delà, la boucle est ouverte et c'est une cinématique simple qui fixe le temps.
1) Le modèle linéaire. (classe 1 : écart statique nul) et Pas de dépassement : , soit . Alors et : le modèle linéaire conclut que tout est tenu. Son temps de réponse ne dépend pas de : un système linéaire répond à un échelon double par une réponse double, dans le même temps.
2) Le domaine linéaire. À , l'écart vaut et la consigne de vitesse calculée ; pour , , près de quatre fois . Le modèle linéaire n'est valable que si , soit La course nominale est près de quatre fois au-delà.
3) Le grand déplacement. Tant que , la consigne de vitesse reste bloquée à : le chariot accélère en quelques , puis roule à . Pendant cette phase, la boucle est ouverte : la commande ne dépend plus de l'écart, le gain et les marges n'agissent pas. La boucle ne reprend la main qu'à de la cible, et termine en régime linéaire. Borne inférieure : pour entrer dans la bande de , le chariot doit parcourir à une vitesse au plus égale à , donc quel que soit : aucun réglage du correcteur ne tient l'exigence.
4) La simulation. Avec le pas : avec petit devant (un dixième de milliseconde, par exemple). Lecture du tableau : jusqu'à , le temps de réponse est celui du modèle linéaire () ; au-delà, il croît à peu près comme ( à , au-dessus de la borne de ). Doubler divise le temps par à petite amplitude, mais ne gagne que à (, toujours non tenu) et introduit un dépassement interdit. Le temps de réponse d'un système qui sature dépend de l'amplitude : une exigence de rapidité doit dire pour quelle amplitude elle vaut.
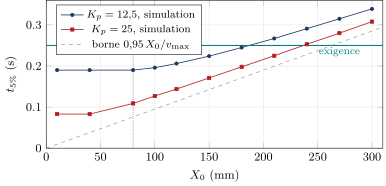
5) Ce qu'il faut modifier. L'exigence porte sur l'actionneur : il faut (moteur plus rapide, ou poulie de plus grand diamètre si le couple le permet). Avec , et le domaine linéaire s'étend à . Mais l'accélération qu'exige la boucle de vitesse au départ, , dépasse les disponibles : une deuxième saturation apparaît, que la simulation a prise en compte. Une saturation en cache souvent une autre.
| Exigence | linéaire | |||
|---|---|---|---|---|
| aucun dépassement | oui | oui | non | oui |
| écart statique nul | oui | oui | oui | oui |
| : oui | : non | : non | : oui |
Ce que l'exercice installe. Le domaine de validité d'un modèle linéaire en présence d'une saturation se calcule : la commande demandée au premier instant, , se compare à la limite. Au-delà, la boucle est ouverte et une cinématique élémentaire borne le temps de réponse, qui dépend alors de l'amplitude. Une exigence de rapidité sur un grand mouvement se reporte sur l'actionneur, pas sur le correcteur ; et la simulation par Euler, avec les saturations écrites dans la récurrence, donne ce que la fonction de transfert ne peut pas donner.
100 % gratuit
La suite du chapitre est sur Adloun
- 12 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre : 2 minutes d'écoute sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.