sciences industrielles (PSI) · Chapitre 7 · Exercice de TD
Problème : le robot palettiseur à portique, la boucle de position dans le calculateur
Systèmes séquentiels et commande numérique · E. Commande numérique : bloqueur, retard et limites du modèle continu · niveau 3 (difficile)
Énoncé
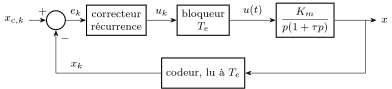
En bout de ligne d'emballage, un robot à portique prend les cartons sur un convoyeur et les dépose sur une palette. Son axe horizontal, de course , est entraîné par une courroie crantée sur une poulie de diamètre , à travers un réducteur de rapport , par un moteur dont le variateur fonctionne en mode vitesse. Un codeur de incréments par tour est monté sur le moteur. Le modèle de l'axe (variateur, moteur, charge) entre la tension de consigne et la position du chariot est la constante de temps étant prise à pleine charge, le cas le plus défavorable. La boucle de position est numérique : à chaque instant , le calculateur lit le codeur, calcule l'écart à la position de consigne , calcule la commande par une récurrence, et l'envoie au variateur à travers un bloqueur.
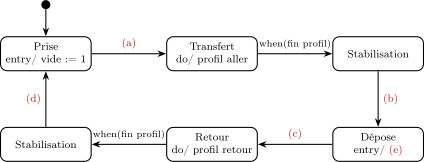
Le cycle est décrit par le diagramme d'états fourni, à compléter. La prise par ventouse dure (le temps d'établir le vide) ; la dépose dure (le temps de casser le vide) ; le transfert et le retour suivent un profil trapézoïdal de consigne (, vitesse maximale , accélération ), après lequel il faut attendre que le chariot soit stabilisé. Le variateur fournit la condition en position, vraie quand l'écart est rentré durablement dans ; on appelle le temps de stabilisation, de la fin du profil à cet instant.
Cahier des charges : cadence cycles par heure ; marge de phase sur la boucle réellement implantée ; dépose à .
1) Le cycle. Compléter les étiquettes (a) à (d) et l'action (e). Vérifier la durée du profil. Tracer le chronogramme d'un cycle (état actif, vide, vitesse de consigne). En déduire le temps de stabilisation maximal que permet la cadence.
2) Le correcteur continu. On vise la pulsation de coupure . Calculer la phase de à et la marge qu'y laisserait un correcteur proportionnel. On choisit un correcteur à avance de phase , réglé en continu pour (dix degrés de réserve pour l'implantation numérique), avec son maximum de phase à : calculer , , , , puis et le gain de vitesse . Que vaut l'écart de traînage pendant la phase à vitesse constante ?
3) La récurrence. Le correcteur, discrétisé par le schéma arrière, s'écrit Vérifier qu'au point fixe . Calculer ses trois coefficients pour .
4) L'échantillonneur-bloqueur. Montrer, en comparant le signal bloqué et le signal continu, que le bloqueur retarde en moyenne de . En assimilant le bloqueur à un retard pur, exprimer la marge de phase en fonction de et la période maximale pour . Confronter aux marges exactes de la boucle échantillonnée (données) :
| bloqueur seul (correcteur idéal) | |||
| bloqueur et récurrence | |||
| bloqueur, récurrence et retard de calcul |
et la période maximale exacte pour : (bloqueur et récurrence), (avec retard de calcul).
5) Le retard de calcul. Sur un automate, la commande calculée à partir de la mesure de l'instant n'est écrite qu'au début du cycle suivant. Quel retard total faut-il alors compter ? Quelle période maximale prévoit le modèle ? La bande passante à de la boucle fermée vaut : une règle d'usage fixe la fréquence d'échantillonnage à à fois la bande passante. Que vaut la perte de marge à ces deux bornes ? Combien de fois la bande passante faut-il ici ?
6) Performances et conclusion. Temps de stabilisation simulés (données) : continu ; avec retard de calcul ; sans retard de calcul ; avec retard de calcul ; avec retard de calcul . Calculer la cadence dans chaque cas. Calculer la résolution de position du codeur et le nombre d'incréments par seconde à . L'automate de la ligne a un cycle de : peut-il exécuter la boucle de position ? Conclure, puis énoncer le résultat obtenu.
Corrigé
La stratégie. On fixe d'abord ce que le séquentiel exige de l'asservi (un temps de stabilisation), puis on règle le correcteur en continu avec une réserve, on l'écrit en récurrence, et l'on chiffre ce que coûte l'implantation : le bloqueur, la discrétisation, le retard de calcul. Le verdict se rend sur la cadence.
1) Le cycle. Les étiquettes : (a) when(vide établi) ; (b) when(en position) ; (c) after(0,25 s) ; (d) when(en position) ; (e) vide := 0. Le profil : accélération jusqu'à en , sur ; de même au freinage ; la croisière couvre en : .
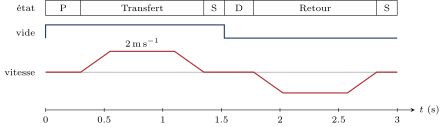
(P : prise ; S : stabilisation, ici de ; D : dépose.) Pour cycles par heure, un cycle doit durer au plus : Le séquentiel vient de fixer une exigence à l'asservi. Les gardes (b) et (d) sont des événements when : la transition attend que la condition devienne vraie. Une garde lue une seule fois à la fin du profil ne conviendrait pas : à cet instant l'écart vaut , puis il dépasse de l'autre côté ; c'est pourquoi le variateur ne déclare en position que lorsque l'écart est rentré durablement dans la tolérance.
2) Le correcteur continu. À , et la phase vaut : un proportionnel laisserait . L'avance doit apporter , d'où À , la cellule a le gain ; la coupure impose , soit La FTBO est de classe 1 : pendant la croisière (une rampe de pente ), le chariot traîne de derrière sa consigne. C'est sans conséquence : ce qui compte est l'arrivée, mesurée par .
3) La récurrence. Au point fixe, et : , donc : le gain statique est conservé, la précision aussi. Pour , : Vérification : . Le gain statique est la petite différence de deux grands nombres : il faut garder quatre chiffres significatifs dans les coefficients. Les deux coefficients de l'écart sont grands et presque opposés : la récurrence calcule surtout une différence d'écarts, c'est l'action quasi dérivée de l'avance de phase.
4) L'échantillonneur-bloqueur.
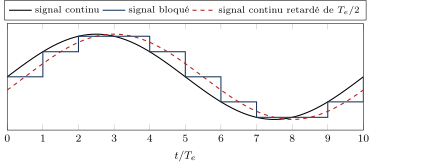
Sur chaque période, le signal bloqué garde la valeur prise au début : il est en retard d'un temps qui croît de à , en moyenne ; la courbe retardée de passe par le milieu des marches. Le retard pur a un gain et une phase : il ne change pas la coupure et retranche de la marge : À , ce modèle donne ; la boucle échantillonnée exacte avec un correcteur idéal, : pour le bloqueur, le modèle du retard est exact au dixième de degré. Mais la récurrence coûte encore () : le schéma arrière remplace la dérivée par une différence sur , ce qui n'est juste que si est petit devant ; il ampute l'avance de phase. La période maximale réelle est , et non . La réserve de était juste suffisante.
5) Le retard de calcul. La mesure de produit une commande appliquée de à : au retard moyen du bloqueur s'ajoute une période entière, soit , et la perte est triplée : À , la marge tombe à , à à : non tenue.
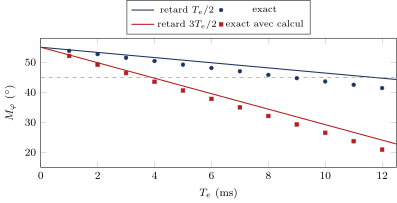
Les droites sont les prévisions du modèle du retard, les points les marges exactes ; en pointillé, l'exigence. La bande passante de et la règle « à fois » donnent à , soit à , et une perte de à , sans retard de calcul. À dix fois, la perte dépasse déjà la réserve ; elle n'est négligeable que vers vingt-cinq fois. Avec le retard de calcul, il faut , soit : fois la bande passante.
6) Performances et conclusion. Durée du cycle :
| Implantation | cycle | cadence | ||
|---|---|---|---|---|
| continu (référence) | /h | |||
| , avec retard de calcul | /h | |||
| , sans retard de calcul | /h | |||
| , avec retard de calcul | /h | |||
| , avec retard de calcul | /h |
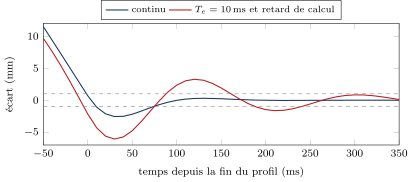
À avec retard de calcul, la boucle a de marge : l'écart oscille longtemps autour de la tolérance (en pointillé), et en position arrive après la fin du profil au lieu de . Deux attentes par cycle font perdre : cycles par heure, non tenue. C'est la perte de marge, pas un défaut de réglage, qui coûte la cadence.
La mesure. Un tour de moteur fait avancer le chariot de , d'où une résolution de , très en deçà du millimètre exigé (et un incrément de plus ne change la commande que de ). Mais à défilent incréments par seconde : aucune scrutation ne peut les compter, un compteur matériel est obligatoire.
Conclusion. Un automate à , avec son retard de calcul, ne peut pas porter la boucle de position : marge () et cadence ( /h) sont non tenues. Le variateur, lui, exécute la boucle à : , , cycles par heure, toutes les exigences tenues. L'automate garde ce qu'il fait bien, le diagramme d'états du cycle, et envoie au variateur des consignes de position et reçoit en position. C'est le partage asservi / séquentiel des installations réelles, et il se justifie par un calcul de marge.
Le résultat obtenu — la perte de marge de l'échantillonneur-bloqueur et le choix de la période d'échantillonnage. Le bloqueur d'ordre zéro retarde la commande en moyenne de ; pour la phase, il équivaut à un retard pur , de gain , qui retranche (en radians) à la marge de phase. Si la commande calculée n'est appliquée qu'à la période suivante, le retard devient et la perte . Pour passer d'une marge continue à une marge exigée , il faut donc , ou le tiers avec retard de calcul ; ce modèle n'est valable que pour petit, et la discrétisation du correcteur coûte en plus. Pour le palettiseur : prévus, réels ; prévus, réels avec retard de calcul.
Ce que le problème installe. Faire dialoguer le séquentiel et l'asservi : le diagramme d'états fixe un temps de stabilisation, la boucle doit le tenir. Régler une avance de phase en continu avec une réserve, l'écrire en récurrence et vérifier son gain statique au point fixe. Chiffrer l'implantation : le bloqueur (), la discrétisation du correcteur, le retard de calcul (une période de plus) ; savoir qu'une règle d'usage sur la fréquence d'échantillonnage se vérifie, et qu'un compteur matériel est obligatoire dès que les impulsions sont plus rapides que la scrutation.
100 % gratuit
La suite du chapitre est sur Adloun
- 12 autres exercices corrigés dans ce chapitre, et 5 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre : 2 minutes d'écoute sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.