sciences industrielles (PT) · Chapitre 3 · Exercice de TD
Problème : équilibrer une roue automobile, l'équilibrage statique ne suffit pas
Dynamique des solides et principe fondamental de la dynamique · C. Méthodologie d'application du principe fondamental de la dynamique · niveau 3 (difficile)
Énoncé
Une roue de berline (masse , rayon sous charge ) tourne à vitesse constante autour de son axe , fixe par rapport au véhicule ; celui-ci roule en ligne droite à constants, et le repère qui lui est lié est galiléen. est le centre de la roue, est dirigé vers l'extérieur du véhicule. Le repère est lié à la roue, . Une équilibreuse a mesuré les défauts de la roue, donnés dans : centre d'inertie en , , ; produits d'inertie en : et . Le roulement de moyeu, à deux rangées, est modélisé par une liaison rotule en () et une liaison linéaire annulaire en (). Des masses d'équilibrage, assimilées à des points, se posent sur la jante au rayon , dans le plan intérieur () et le plan extérieur (), par pas de .
Exigence d'atelier. Après équilibrage, balourd résiduel inférieur ou égal à par plan (au rayon de la jante).
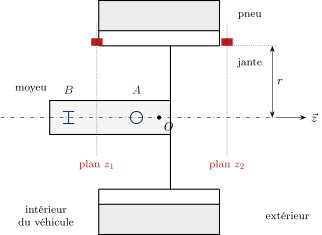
(Coupe par un plan contenant l'axe ; échelle des longueurs axiales dilatée.)
1) Torseur dynamique en rotation uniforme. On isole la roue. Calculer, en , sa résultante dynamique et son moment dynamique (dérivation en base mobile). Valeurs numériques à . Dans quel repère ces vecteurs sont-ils fixes ?
2) Les actions des paliers. On ne s'intéresse qu'à la partie dynamique des actions du roulement (la pesanteur et la charge du véhicule s'y superposent). Écrire le principe fondamental de la dynamique et calculer les efforts radiaux en et en . Les comparer à la charge statique d'une roue (un quart de ). Lequel des deux défauts, le décentrage de ou les produits d'inertie, domine ?
3) Le résultat. Montrer que les actions dynamiques des paliers sont nulles quelle que soit la vitesse si et seulement si et . Interpréter géométriquement. Les deux conditions sont-elles indépendantes ? Donner un exemple de chaque défaut seul.
4) L'équilibrage statique seul. Quelle masse, placée où, annule la résultante dynamique ? Que devient le moment dynamique si on la pose dans le plan de ? dans le plan extérieur ? Pourquoi une seule masse ne suffit-elle pas ? Cas limite d'une roue étroite (moto, vélo).
5) L'équilibrage dynamique en deux plans. On pose une masse en et une masse en , avec . En prenant pour inconnues et , écrire les quatre équations d'équilibrage sous la forme de deux systèmes linéaires , les résoudre, et donner chaque masse et sa position angulaire (mesurée depuis ). On arrondit au pas de le plus proche : l'exigence est-elle respectée ?
6) Validation, ordres de grandeur, limites. Quel effort tournant produit un balourd résiduel de à ? à ? Les masses calculées dépendent-elles de la vitesse ? Pourquoi l'équilibreuse peut-elle mesurer à ? Quelles limites du modèle du solide indéformable ? Énoncer le résultat obtenu.
Corrigé
La stratégie. Le mouvement est imposé (rotation uniforme) : le principe fondamental donne les actions des paliers. On calcule le torseur dynamique en , point fixe, par la matrice d'inertie, constante dans , et la dérivation en base mobile ; les conditions qui annulent ce torseur sont la condition d'équilibrage ; on les réalise avec deux masses en résolvant un système linéaire.
1) Un torseur dynamique tournant. Vitesse angulaire : (, ), . décrit un cercle de rayon à vitesse constante : , de norme . est fixe et lié à la roue : . Les composantes sont constantes dans ; avec et : de norme . Les deux vecteurs sont fixes dans , donc tournants dans , à : le véhicule subit des efforts alternatifs.
2) Les actions des paliers : le moment domine. On note et les efforts radiaux dynamiques (aucun effort axial dynamique). Le théorème de la résultante donne et . En , , et le théorème du moment dynamique donne et . Deux systèmes : d'où , , , , soit et , tournants. C'est de la charge statique () : peu pour les roulements, mais ces efforts alternent à , une fréquence voisine des résonances de la suspension et de la direction, d'où la vibration du volant entre et . Le moment l'emporte : sur les qui séparent les roulements, c'est un couple de forces d'environ , contre pour le décentrage.
3) Le résultat. Condition nécessaire. Si les actions dynamiques sont nulles pour tout , la résultante dynamique et le moment dynamique le sont : et , donc et . Condition suffisante. Si et , le torseur dynamique est nul à toute vitesse, et le système ci-dessus, inversible puisque , a pour unique solution des efforts nuls. Interprétation : , le centre d'inertie est sur l'axe (équilibrage statique) ; , l'axe est axe principal d'inertie en , et comme est sur l'axe, les produits et sont les mêmes en (théorème de Huygens) : l'axe de rotation est un axe principal central d'inertie (équilibrage dynamique). Les deux conditions sont indépendantes. Une roue posée sur des couteaux qui reste dans toute position où on la lâche a sur l'axe, mais peut avoir : équilibrée statiquement, elle vibre en tournant. À l'inverse, un disque mince parfaitement plan, perpendiculaire à l'axe ( en tout point, donc ), dont est hors de l'axe, n'a qu'un défaut statique.
4) Une masse ne suffit pas. Une masse au rayon , du côté opposé à (, ), ramène sur l'axe si : . Elle ajoute au produit le terme . Posée dans le plan de (), elle ne change ni ni : le moment dynamique reste . Posée dans le plan extérieur : , inchangé, moment : il diminue sans s'annuler. Une masse dans un plan donné offre deux paramètres (sa valeur et son angle) pour quatre équations (, , , ) : il en faut deux, dans deux plans distincts. Cas limite : pour une roue étroite (moto, vélo), toute la masse est voisine d'un même plan, les produits et sont négligeables, et l'équilibrage statique, sur une seule masse, suffit.
5) Deux plans, deux systèmes linéaires. L'ensemble roue + masses doit avoir son centre d'inertie sur l'axe et des produits , nuls : La matrice est inversible dès que : deux plans distincts suffisent toujours. Résolution (à la main ou par une bibliothèque de calcul) : , , , (en ). Chaque masse vaut , à l'angle pris dans le bon quadrant : Arrondies à et aux mêmes angles, elles laissent des balourds résiduels de et : conforme à l'exigence de par plan.
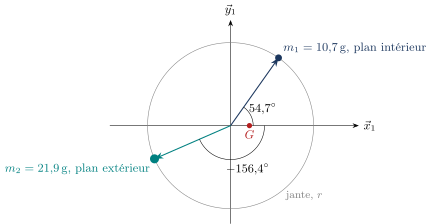
Les deux masses ne sont pas du même côté : la masse extérieure, plus lourde, est presque opposée à (elle corrige surtout le décentrage), la masse intérieure, décalée, forme avec elle un couple qui annule et .
6) Validation et limites. Un balourd résiduel de au rayon produit un effort tournant à , et à : l'effort croît comme , la tolérance d'atelier reste un ordre de grandeur sous le défaut initial. En revanche, les équations d'équilibrage sont homogènes en : s'élimine, les masses calculées ne dépendent pas de la vitesse. Une roue équilibrée l'est donc à toute vitesse, et l'équilibreuse peut mesurer lentement : à , les efforts sont fois plus faibles (le balourd initial de n'y donne que ), ce que mesurent sans peine des capteurs piézoélectriques, et la rotation est sans danger. Homogénéité : en , des newtons ; en , des . Limites du modèle du solide indéformable : le pneu se déforme et sa raideur n'est pas uniforme sur son tour, défaut que des masses ne corrigent pas ; l'usure et la perte d'une masse déséquilibrent à nouveau la roue : on rééquilibre.
Le résultat obtenu — la condition d'équilibrage dynamique d'un rotor. Un solide en rotation uniforme autour d'un axe fixe n'exerce sur ses paliers aucune action tournante, à toute vitesse, si et seulement si son centre d'inertie est sur l'axe (équilibrage statique) et si l'axe de rotation est axe principal d'inertie (produits : équilibrage dynamique), c'est-à-dire si l'axe de rotation est un axe principal central d'inertie. Deux masses placées dans deux plans distincts suffisent toujours à réaliser les deux conditions, et les masses ne dépendent pas de la vitesse.
Ce que le problème installe. Le torseur dynamique d'un solide en rotation autour d'un axe fixe : sa composante axiale donne le couple, ses composantes perpendiculaires, portées par les produits d'inertie, chargent les paliers et tournent avec le solide. Le principe fondamental, écrit en entier (résultante et moment), transforme une exigence de confort en conditions sur la géométrie des masses, et un système linéaire en donne la réalisation pratique, conclue sur l'exigence d'atelier.
100 % gratuit
La suite du chapitre est sur Adloun
- 15 autres exercices corrigés dans ce chapitre, et 8 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.