sciences industrielles (PT) · Chapitre 6 · Exercice de TD
Problème : la tête birotative d'un centre d'usinage cinq axes, ou les écarts au centre de l'outil
Spécification géométrique des produits (GPS) : spécifier, contrôler, propager les écarts · F. Le torseur des petits déplacements · niveau 3 (difficile)
Énoncé
La tête d'un centre d'usinage cinq axes porte deux axes rotatifs. Le corps 1 tourne autour de l'axe C, vertical (direction ) ; il porte le pivot B, d'axe horizontal (direction , qui coïncide avec quand ), dont le point est nominalement sur l'axe C. Le carter de broche 2 tourne autour de l'axe B, d'un angle ; la broche a pour direction quand , et son axe passe nominalement par . La pointe de l'outil est à de sur l'axe de broche. On note le vecteur lié à 2 qui coïncide avec quand . On se place à .
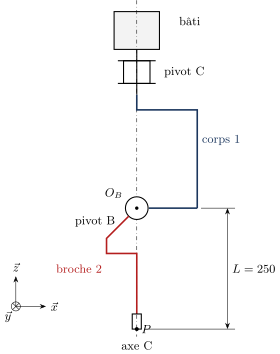
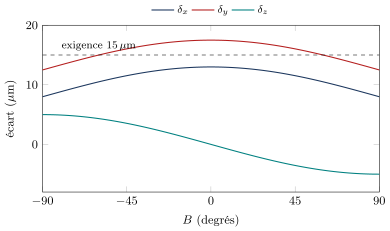
Exigence : l'écart de position de doit rester au plus égal à dans chacune des trois directions, pour . Le constructeur a spécifié (axes des alésages qui portent les roulements des pivots) :
- D1 : perpendicularité de l'axe B par rapport à l'axe C, zone de sur (soit ) ;
- D2 : localisation de l'axe B par rapport à l'axe C (position théorique : sécant), zone ;
- D3 : perpendicularité de l'axe de broche par rapport à l'axe B, zone de sur ;
- D4 : localisation de l'axe de broche par rapport à l'axe B (position théorique : sécant), zone .
Rappel : un petit déplacement d'un solide se décrit par le torseur des petits déplacements , où est le vecteur des petites rotations et le petit déplacement du point ; le champ des déplacements vérifie .
1) Décoder. Pour chacune des quatre spécifications, préciser la forme de la zone et en déduire la borne du petit déplacement correspondant : une rotation ou , un décalage ou . Dire autour de quel axe se fait chaque rotation et suivant quelle direction chaque décalage, et ce que les spécifications ne fixent pas.
2) Torseurs des écarts. Écrire les quatre torseurs des petits déplacements au point , dans la base du solide qui porte chaque écart.
3) Le résultat, à . Transporter les quatre torseurs en et les sommer. Calculer , , dans le pire des cas et conclure. Quels écarts pèsent le plus ?
4) L'orientation de la tête. Reprendre le calcul pour un angle quelconque. Que deviennent les écarts à , et pourquoi n'agit-il plus ? Où est le pire cas ?
5) Contrôler. On fixe dans la broche une barre de contrôle cylindrique étalonnée, et l'on palpe deux cercles à et de ; leurs centres (cercles associés au sens des moindres carrés) s'écartent des positions nominales de : à , et ; à , et . En déduire les quatre écarts réels de la tête.
6) Conclusion chiffrée. Proposer deux remèdes et les chiffrer : resserrer la spécification qui pèse le plus, ou raccourcir l'outil à . Que fait la fonction RTCP de la commande numérique, et que reste-t-il à la spécification ? Dresser le tableau exigence / valeur / écart.
Corrigé
La stratégie. On traduit chaque spécification en borne d'un petit déplacement d'un solide de la chaîne bâti, corps 1, broche 2 ; on écrit chaque écart comme un torseur des petits déplacements ; on les transporte au point fonctionnel par , et on les somme : au premier ordre, les petits déplacements se composent comme les torseurs cinématiques.
1) Décoder. D1 : la zone de perpendicularité d'une droite par rapport à une droite de référence est l'espace entre deux plans parallèles distants de , perpendiculaires à l'axe C ; l'axe B, porté sur , peut s'y incliner vers d'au plus , rotation autour de (l'axe perpendiculaire à B et à C). D2 : zone cylindrique autour de la position théorique de l'axe B (sécant à C) : l'axe B peut passer à une distance de l'axe C, décalage suivant . D3 : deux plans perpendiculaires à l'axe B distants de , sur : l'axe de broche peut s'incliner de , rotation autour de . D4 : zone autour de la position théorique de l'axe de broche (sécant à B) : décalage suivant . Ce que les spécifications ne fixent pas : la rotation de l'axe B autour de (c'est l'origine de l'axe C, réglée par la commande), la rotation de la broche autour de (l'origine de l'axe B), la position de le long de l'axe C et celle de la broche le long de l'axe B (une seule référence, un axe, ne positionne pas le long de lui-même). Ces grandeurs sont étalonnées, pas tolérancées.
2) Torseurs des écarts, tous réduits en : Les deux premiers sont portés par le corps 1 (base à ) ; les deux derniers par la broche 2, qui tourne de autour de : tourne avec elle. Les torseurs de décalage (, ) sont des couples : leur moment est le même en tout point. Les torseurs de rotation ne le sont pas : leur moment dépend du point, et c'est là que tout se joue.
3) Le résultat, à . On a et . Le transport donne, pour les rotations, puisque . Les décalages se transportent sans changement. Au pire des cas (tous les écarts de même signe) : ✓, mais : non conforme, de ( n'est que du second ordre, ). Les deux angles produisent et , davantage que les deux décalages ( et ), alors que leurs zones sont plus petites : un écart angulaire est multiplié par le bras de levier entre l'endroit où il naît et le point fonctionnel. C'est le principe d'Abbe.
4) L'orientation de la tête. Pour quelconque, la broche a tourné de autour de : avec , et . Alors le second parce que , et tournent ensemble ( quel que soit ). En sommant, À : , conforme. L'écart n'agit plus parce que la pointe est alors sur l'axe de la rotation : son bras de levier est nul. Le pire cas est à , où les deux rotations ont leur bras de levier maximal. Le calcul exact par matrices de rotation redonne ces valeurs à moins de : le modèle des petits déplacements est ici exact à la précision de la mesure.
5) Contrôler : séparer les écarts par la mesure. À , le décalage suivant croît linéairement avec la distance à : la pente est (et : la droite passe bien par ). Le décalage suivant , constant, est . À , la pente suivant vaut seul, et le décalage suivant , , vaut . On en tire , , , : la tête est à la limite de ses quatre spécifications. Deux orientations de la tête et deux cercles associés suffisent à séparer les quatre défauts, ce que ne ferait aucune mesure dans une seule position. On se limite à des cercles et à leurs centres, géométries de la métrologie au programme.
6) Conclusion chiffrée. Resserrer D3, la spécification qui pèse le plus () : à sur , et ✓ ; la valeur limite vient de , soit une zone de . Raccourcir l'outil à : ✓, sans rien changer à la tête, mais la longueur d'outil est souvent imposée par la profondeur des poches à usiner. La fonction RTCP (rotation around tool center point) de la commande calcule en temps réel les déplacements des axes linéaires qui maintiennent la pointe de l'outil sur la trajectoire programmée quand et tournent ; elle utilise un modèle géométrique de la tête, dans lequel on peut entrer les écarts systématiques mesurés à la question 5 pour les compenser. La spécification borne alors ce qui reste non compensé : la part non mesurée, la dérive thermique, la répétabilité des pivots.
| Exigence () | valeur à | conclusion |
|---|---|---|
| conforme, marge | ||
| (D3 initiale) | non conforme, écart | |
| (D3 à ) | conforme, marge | |
| () | conforme |
Le résultat obtenu — la composition des petits déplacements et le principe d'Abbe. Le petit déplacement d'un point fonctionnel au bout d'une chaîne de pièces est la somme des petits déplacements dus à chaque écart, chacun décrit par son torseur des petits déplacements et transporté au point fonctionnel par . Un décalage se transporte tel quel ; un écart angulaire produit au point fonctionnel un écart proportionnel au bras de levier qui l'en sépare : c'est le principe d'Abbe, et c'est lui qui domine dès que le bras de levier est grand devant les longueurs sur lesquelles les orientations sont tolérancées. Pour la tête étudiée, à , au-delà des exigés.
Ce que le problème installe. Le torseur des petits déplacements est l'outil qui relie des spécifications (des zones sur des pièces) à une performance (la position d'un point fonctionnel) : décoder chaque zone en borne d'un petit déplacement, écrire le torseur, transporter, sommer. Le transport n'est pas une formalité : c'est lui qui fait apparaître le bras de levier, donc la hiérarchie des écarts. Une mesure bien choisie (deux orientations, deux cercles) sépare les écarts, ce qui permet de les compenser au lieu de les subir.
100 % gratuit
La suite du chapitre est sur Adloun
- 16 autres exercices corrigés dans ce chapitre, et 6 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre : 2 minutes d'écoute sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.