sciences industrielles (PTSI) · Chapitre 9 · Application directe du cours
Problème — Platine de positionnement à lames flexibles
Conception Mécanique et Solutions Technologiques des Liaisons · niveau 2
Énoncé
Une platine de positionnement nanométrique, commandée par un actionneur piézoélectrique, est guidée en translation par des lames flexibles disposées en parallélogramme déformable.
- Pourquoi ce guidage supprime-t-il le collage-glissement (stick-slip) et permet-il une résolution inférieure au nanomètre ?
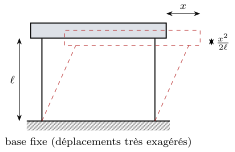
- On modélise le parallélogramme par deux barres rigides de longueur , articulées à leurs extrémités. Pour une course , de combien la platine s'écarte-t-elle d'une translation rectiligne ?
- Quelles sont les limites de ce guidage ?
Corrigé
1. Le collage-glissement naît du frottement sec quand l'adhérence demande plus d'effort que le glissement : l'actionneur charge élastiquement la chaîne jusqu'à rompre l'adhérence, puis la platine saute. Aucun pas plus petit que ce saut n'est possible. Un guidage flexible n'a aucun contact : pas de frottement sec, pas de jeu, pas de lubrifiant ; le mouvement est une déformation élastique continue, le déplacement est proportionnel à l'effort et parfaitement réversible. La résolution n'est plus limitée que par l'actionneur et les perturbations. Les lames sont usinées dans la masse d'un métal (acier à ressort, alliage d'aluminium ou de titane) ; le silicium est le matériau des guidages flexibles des micro-systèmes, à l'échelle du micromètre.
2. La platine reste parallèle à la base (parallélogramme) mais décrit un arc : quand les barres s'inclinent de façon que la platine avance de , elle descend de
Petit, mais deux cent cinquante fois le nanomètre visé : la translation n'est que quasi rectiligne, et des montages plus élaborés (parallélogrammes doubles) compensent cet écart.
3. Course faible (une fraction de millimètre), raideur non nulle dans la direction du mouvement (l'actionneur doit fournir un effort proportionnel au déplacement), tenue en fatigue des lames.
Exercices semblables
- Durée de vie nominale d'un roulement à billes, complément corrigé
- Charge radiale équivalente, complément corrigé
- Vitesse critique d'une vis à billes, complément corrigé
- Problème — Broche d'usinage à grande vitesse, roulements hybrides, complément corrigé
- Problème — Axe de robot cartésien à vis à billes corrigé