traitement du signal (MP) · Chapitre 2 · Exercice de TD
Lire une température au dixième de degré : calibre, nombre de bits, bits utiles
Électronique numérique : échantillonnage et filtrage · B. Conversion analogique-numérique et quantification · niveau 2
Énoncé
Un capteur de température intégré délivre une tension proportionnelle à la température Celsius, avec par degré, et son constructeur garantit une exactitude de °C (données). On veut suivre la température d'une pièce, entre 0 et 50 °C, et l'afficher au dixième de degré. La tension est numérisée par un CAN puis lue par un microcontrôleur.
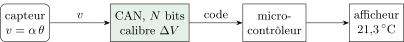
1) Quelle plage de tension le capteur délivre-t-il ? Montrer que deux températures distantes de °C donnent toujours deux codes différents si et seulement si .
2) On dispose de quatre configurations : (a) le CAN 10 bits d'un microcontrôleur, calibre – ; (b) le même CAN avec sa référence interne de (calibre –) ; (c) une carte d'acquisition 12 bits, calibre ; (d) la même carte sur son calibre . Pour chacune, calculer , le traduire en degrés, compter les niveaux qu'occupe le signal et ses bits utiles, . Lesquelles conviennent ? Que se passe-t-il, en (b), au-delà de 110 °C ?
3) Pourquoi la carte 12 bits sur ne fait-elle pas mieux que le microcontrôleur 10 bits ? Proposer, sans changer de convertisseur, une façon de rendre la configuration (b) conforme.
4) Quelle est l'erreur maximale d'arrondi dans la configuration (d) ? Compte tenu de l'exactitude du capteur, que vaut vraiment l'affichage au dixième de degré ? À quoi servent les bits supplémentaires ?
5) Cas limite. La température est rigoureusement constante, égale à °C, et l'on utilise la configuration (a). Quel code lit-on, quelle température affiche-t-on ? Moyenner cent lectures améliore-t-il le résultat ? Et si la tension porte un petit bruit aléatoire, de l'ordre de ?
Corrigé
La stratégie. Un CAN ne « voit » une variation que si elle dépasse son pas ; on ramène donc tout à une comparaison entre et les tensions du signal, jamais au seul nombre de bits. On distingue ensuite ce que le convertisseur garantit (la finesse) de ce que le capteur garantit (l'exactitude).
1) La condition sur le pas. Entre 0 et 50 °C, le capteur délivre de à ; un dixième de degré vaut . Les codes sont , fonction croissante de . Si : deux tensions qui diffèrent d'au moins ont des quotients qui diffèrent d'au moins , donc des arrondis qui diffèrent d'au moins : les codes sont différents. Réciproquement, si , deux tensions distantes de prises au milieu d'une même marche donnent le même code. D'où la condition .
2) Les quatre configurations. Avec , un pas en degrés égal à , et un signal de d'excursion :
| Configuration | niveaux occupés | bits utiles | ||
|---|---|---|---|---|
| (a) 10 bits, – | °C | |||
| (b) 10 bits, – | °C | |||
| (c) 12 bits, | °C | |||
| (d) 12 bits, | °C |
Par exemple, en (a), et le signal occupe niveaux, soit bits utiles ; en (d), et le signal occupe niveaux. Seule (d) satisfait strictement . La configuration (b) la manque de peu : , soit °C ; deux températures distantes de °C peuvent y donner le même code. En (b), le code maximal correspond à environ , soit 110 °C : au-delà, le code reste bloqué à (saturation) ; sans conséquence dans une pièce, mais un affichage figé à 110 °C ne dit plus rien de la température.
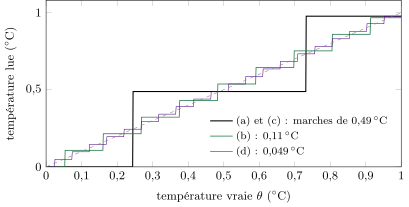
3) Adapter le calibre au signal. La carte 12 bits a quatre fois plus de niveaux, mais les répartit sur , quarante fois l'excursion du signal : elle perd bits et n'en garde que utiles, comme le microcontrôleur. La règle s'écrit Pour rendre (b) conforme sans changer de CAN, on amplifie la tension du capteur d'un facteur 2 avant la conversion (un montage amplificateur non inverseur) : – dans un calibre de , d'où un pas équivalent de sur la tension du capteur, soit °C. Adapter le signal au calibre, ou le calibre au signal, rapporte plus que d'acheter des bits.
4) Finesse et exactitude. L'arrondi commet une erreur au plus égale à : en (d), , soit °C. Mais le capteur, lui, n'est exact qu'à °C : la valeur absolue affichée n'est connue qu'à un demi-degré près, quel que soit le convertisseur. Les bits supplémentaires servent à suivre des variations fines (le radiateur qu'on allume, une fenêtre qu'on ouvre), pas à connaître la température au dixième. Ordre de grandeur remarquable : le CAN du microcontrôleur sur , avec son pas de °C, est accordé à l'exactitude du capteur ; il ne gâche rien de ce que le capteur sait.
5) Cas limite : une tension parfaitement constante. À 21,3 °C, et : le code est , qui correspond à , et l'on affiche °C (erreur de °C, inférieure à , qui vaut °C). Cent lectures donnent cent fois le code : leur moyenne vaut , rien n'est gagné. La quantification d'une tension constante est une erreur fixe, pas un bruit. Si au contraire la tension porte un bruit aléatoire de l'ordre de , les codes lus fluctuent entre et , et d'autant plus souvent que la tension vraie est proche de : la moyenne de cent lectures retrouve , soit °C à quelques centièmes de degré près. Un peu de bruit rend la moyenne plus fine que le pas ; c'est une idée qualitative, mais elle est utilisée dans les convertisseurs de mesure.
Ce que l'exercice installe. Le pas se compare au signal : les bits utiles valent , et un calibre trop large les gaspille. La finesse du convertisseur (son pas, son erreur d'arrondi au plus ) ne remplace jamais l'exactitude du capteur. Et une tension constante ne se « moyenne » pas : la quantification est une opération irréversible.
100 % gratuit
La suite du chapitre est sur Adloun
- 14 autres exercices corrigés dans ce chapitre, et 11 à chercher avec le tuteur
- Les 2 QCM du chapitre, le premier sans compte
- Le podcast et la vidéo du chapitre et la correction filmée du TD : 2 minutes sans compte
- Le tuteur, qui guide pas à pas sans donner la réponse
Sans compte : le cours, le premier QCM et 2 minutes de podcast et de vidéo. Exercices et tuteur : inscription gratuite en 30 secondes, sans carte bancaire.